
四杆机构运动学
几何画板及绘图内容加载中,请稍等……
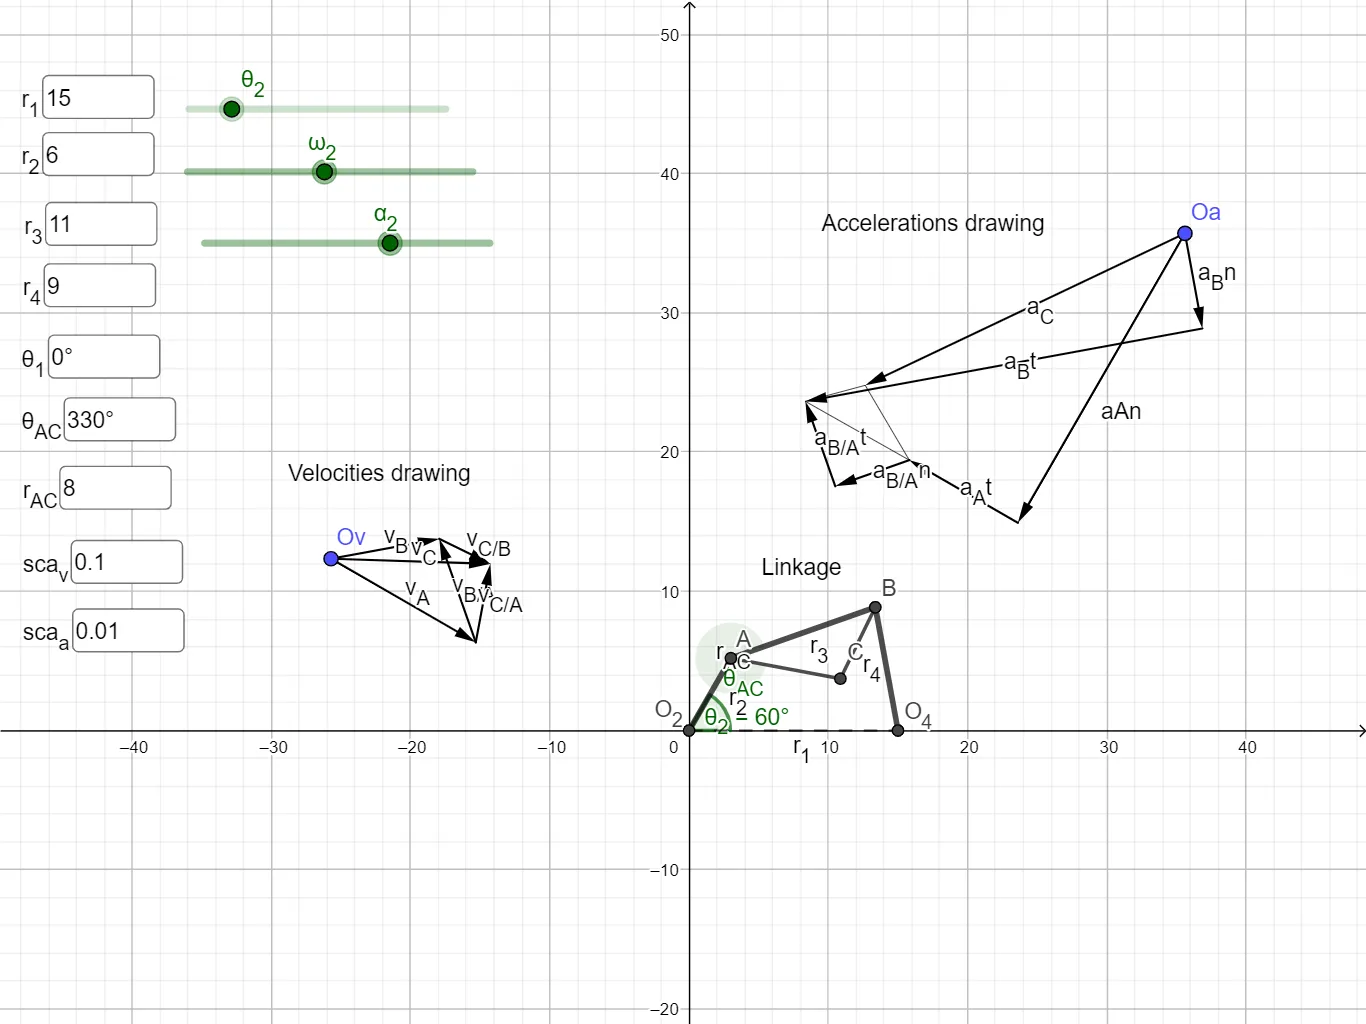
本范例演示四杆机构的运动学,包括速度和加速度图。涉及核心数学概念有向量和几何变换。通过使用GeoGebra命令如Intersect、Circle、Rotate等构造图形。适合机械工程和数学教育领域。
GeoGebra 命令及参数
Intersect(xAxis, yAxis) → O_2Circle(O_2, r2) → circO2AIntersect(circO2A, xAxis, 2) → A_{old}Rotate(A_{old}, th2, O_2) → AVector(O_2, A) → pO2AVector(Ov, Ov + (((0, 0, w2) ⊗ pO2A) * scaleV)) → vACircle(O_2, r1) → circO2O4_{1}Intersect(circO2O4_{1}, xAxis, 2) → O4_{old}Rotate(O4_{old}, th1, O_2) → O_4Circle(O_4, r4) → circO4BCircle(A, r3) → circABIntersect(circO4B, circAB, 2) → BVector(A, B) → pABSegment(B, O_4) → L4OrthogonalLine(Ov, L4) → njSegment(A, B) → L3Point({Ov + vA}) → endVAOrthogonalLine(endVA, L3, xOyPlane) → niIntersect(ni, nj) → EVector(endVA, E) → vBATextfield(r1) → InputBox1Textfield(thAC) → InputBox2Textfield(r2) → InputBox3Textfield(r3) → InputBox4Textfield(r4) → InputBox5Textfield(rAC) → InputBox6Angle(A_{old}, O_2, A) → th2depSegment(O_2, A) → L2Textfield(th1) → InputBox7Circle(A, rAC) → circACIntersect(circAC, L3, 1) → C_{old}Rotate(C_{old}, thAC, A) → CAngle(C_{old}, A, C) → thACdepSegment(A, C) → LACSegment(C, B) → LCBVector(Ov, E) → vBVector(Oa, Oa + (((0, 0, w2) ⊗ ((0, 0, w2) ⊗ pO2A)) * scaleA)) → aAnVector(Oa + aAn, Oa + aAn + (((0, 0, dw2) ⊗ pO2A) * scaleA)) → aAtVector(Oa + aAn + aAt, Oa + aAn + aAt + (((0, 0, w3) ⊗ ((0, 0, w3) ⊗ pAB)) * scaleA)) → aBAnPoint({Oa + aAn + aAt + aBAn}) → endaBAnVector(O_4, B) → pO4BVector(Oa, Oa + (((0, 0, w4) ⊗ ((0, 0, w4) ⊗ pO4B)) * scaleA)) → aBnPoint({Oa, Oa + (((0, 0, w4) ⊗ ((0, 0, w4) ⊗ pO4B)) * scaleA)}) → endaBnOrthogonalLine(endaBn, L4, xOyPlane) → nmOrthogonalLine(endaBAn, L3, xOyPlane) → nnIntersect(nm, nn) → FVector(endaBn, F) → aBtVector(endaBAn, F) → aBAtTextfield(scaleV) → InputBox8Textfield(scaleA) → InputBox9Segment(O_2, O_4) → L1Vector(A, C) → pACVector(endVA, endVA + (scaleV * ((0, 0, w3) ⊗ pAC))) → vCAPoint({endVA + vCA}) → endVCAVector(Ov, endVCA) → vCVector(E, endVCA) → vCBVector(Oa + aAn + aAt, Oa + aAn + aAt + (((0, 0, w3) ⊗ ((0, 0, w3) ⊗ pAC)) * scaleA)) → aCAnVector(Oa + aAn + aAt + aCAn, Oa + aAn + aAt + aCAn + (((0, 0, dw3) ⊗ pAC) * scaleA)) → aCAtPoint({Oa + aAn + aAt + aCAn + aCAt}) → endaCAtVector(Oa, endaCAt) → aCPoint({Oa + aAn + aAt}) → endaASegment(F, endaA) → fSegment(endaA, endaCAt) → gSegment(F, endaCAt) → h
AI 绘图提示语参考
画一个四杆机构动力学示意图,包含速度和加速度图。首先绘制坐标轴交点,以该点为圆心画两个圆,交轴得到两个点,旋转其中一个点得到杆件。再以其他点为圆心画圆,交点确定连接点,绘制杆件和向量。最后,通过向量运算和几何变换,画出速度和加速度向量,并标注关键参数。
以上提示语为根据原始绘图命令整理而来,仅供参考。