
三维空间中的方向可视化:旋转、螺旋与几何变换
几何画板及绘图内容加载中,请稍等……
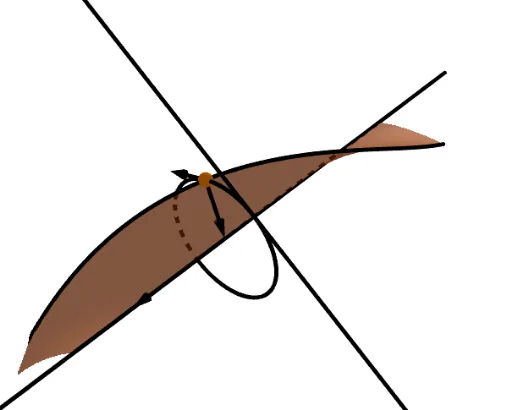
该范例通过三维动态图形直观展示空间中的方向(Orientation)概念,演示了如何利用向量、平面、圆柱、螺旋线等几何元素构建一个可交互的方向可视化模型。核心数学概念包括空间几何中的方向向量、正交平面、旋转、平移、螺旋线参数方程以及三维坐标变换。作图要点:使用GeoGebra命令如Line、OrthogonalPlane、PointIn、Plane、Intersect、Segment、Point、Vector、Cylinder、CurveCartesian、Rotate、Surface、Translate、Circle等,构造了多个点(A、B、C、D、E、F、G、H、I等)、直线(a、b、c、d、e、f、g、h等)、平面、向量(u、v、w、t等)以及螺旋线(helix、helix1)和旋转曲面,并通过滑块(thickness)控制厚度等参数。适合高中及以上学段学习立体几何、向量与空间变换的学生,也可用于大学线性代数或计算机图形学中方向与旋转的可视化教学。
GeoGebra 命令及参数
Line(A, B) → fOrthogonalPlane(B, f) → aPointIn(a) → CPointIn(a) → DLine(C, D) → gOrthogonalPlane(D, g) → bPlane(B, b) → cIntersect(g, c) → ESegment(B, E) → hPoint(f) → FVector(B, F) → uVector(B, E) → vVector(E, E + u ⊗ v) → wCylinder(H, I, thickness) → d, e, k, iCurveCartesian(E + ((u * sin(t)) * Length[v] / Length[u]) - (v * cos(t)) + (t * w), t, (-2 * π), (2 * π)) → helixRotate(B, (-t), g) → GSurface((s * helix(t)) + ((1 - s) * (E + (t * w))), t, (-2 * π), (2 * π), s, 0, 1) → nTranslate(i, Vector[(π * w)]) → i'Translate(i', Vector[(π * w)]) → i''Translate(i'', Vector[(π * w)]) → i'''Translate(i''', Vector[(2 * w)]) → oVector(G, G + Rotate[v, (-t), g]) → jVector(G, G + Rotate[u, (-t), g]) → lRotate(helix, (-t), g) → helix1Rotate(n, (-t), g) → n'Circle(E, Length[v], w) → p
AI 绘图提示语参考
绘制一个三维空间中的方向向量和旋转演示。首先创建点A和B,通过A、B创建直线f,再创建过B点且与f垂直的平面a,然后在a上创建点C和D,通过C、D创建直线g,再创建过D点且与g垂直的平面b,接着在b上创建点E,连接BE,创建向量u和v,再创建向量w,使用点H和I创建圆柱d、e、k、i,然后绘制螺旋线helix,旋转点B得到点G,创建螺旋面n,平移圆柱i三次得到i'、i''、i''',创建点G的两个旋转向量j和l,旋转螺旋线helix得到helix1,旋转螺旋面n得到n',最后创建圆p。
以上提示语为根据原始绘图命令整理而来,仅供参考。