
多个双摆运动模拟
几何画板及绘图内容加载中,请稍等……
所属专题
Pendulum simulations
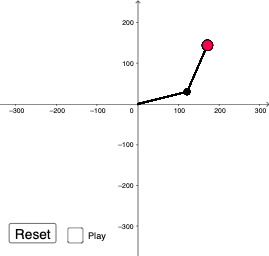
本范例演示多个双摆系统的同步与异步运动,通过动画展示双摆这种混沌系统的独特魅力。核心数学概念涉及三角函数(正弦、余弦)用于计算摆杆角度与位置关系、参数方程描述各点的运动轨迹、以及极限与微分思想分析摆动规律。作图要点:使用Segment命令绘制摆杆,结合按钮(button1)控制动画,使用ri0、rj0等变量控制摆长与质量,通过xi0、yi0、xj0、yj0等坐标点追踪摆锤位置,运用三角函数计算角度ai0、aj0的实时变化。本范例适合高中及大学物理、数学课程,既可用于演示机械振动中的混沌现象,也可用于探究三角函数在实际物理模型中的应用。
GeoGebra 命令及参数
Segment((0, 0), Pi0) → li0Segment(Pi0, Pj0) → lj0Segment((0, 0), Pi1) → li1Segment(Pi1, Pj1) → lj1Segment((0, 0), Pi2) → li2Segment(Pi2, Pj2) → lj2Segment((0, 0), Pi3) → li3Segment(Pi3, Pj3) → lj3Segment((0, 0), Pi4) → li4Segment(Pi4, Pj4) → lj4Segment((0, 0), Pi5) → li5Segment(Pi5, Pj5) → lj5Segment((0, 0), Pi6) → li6Segment(Pi6, Pj6) → lj6Segment((0, 0), Pi7) → li7Segment(Pi7, Pj7) → lj7Segment((0, 0), Pi8) → li8Segment(Pi8, Pj8) → lj8Segment((0, 0), Pi9) → li9Segment(Pi9, Pj9) → lj9Segment((0, 0), Pi10) → li10Segment(Pi10, Pj10) → lj10Segment((0, 0), Pi11) → li11Segment(Pi11, Pj11) → lj11Segment((0, 0), Pi12) → li12Segment(Pi12, Pj12) → lj12Segment((0, 0), Pi13) → li13Segment(Pi13, Pj13) → lj13Segment((0, 0), Pi14) → li14Segment(Pi14, Pj14) → lj14Segment((0, 0), Pi15) → li15Segment(Pi15, Pj15) → lj15Segment((0, 0), Pi16) → li16Segment(Pi16, Pj16) → lj16Segment((0, 0), Pi17) → li17Segment(Pi17, Pj17) → lj17Segment((0, 0), Pi18) → li18Segment(Pi18, Pj18) → lj18Segment((0, 0), Pi19) → li19Segment(Pi19, Pj19) → lj19
AI 绘图提示语参考
绘制一个多摆模拟动画,展示多个双摆系统从同一悬挂点出发,各自以不同初始角度摆动。每个双摆由两段相连的线段构成,第一段从固定点连接到中间铰点,第二段从铰点连接到末端摆锤。共绘制二十个这样的双摆,它们共享同一个悬挂点,但初始角度和长度略有差异,从而产生同步与异步的混沌运动。所有摆臂用细线表示,摆锤位置随时间变化,形成复杂的轨迹。画面应突出摆动的动态效果,可添加播放按钮控制动画。
以上提示语为根据原始绘图命令整理而来,仅供参考。