
测量体积3
几何画板及绘图内容加载中,请稍等……
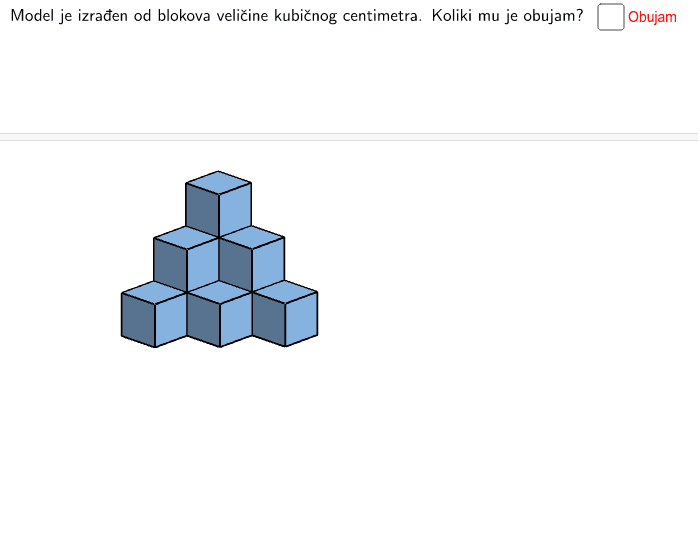
①本范例演示如何通过构造正三角形和抛物线来测量三维图形的体积;②涉及的核心数学概念包括定积分、立体几何和函数图像;③作图要点:使用Point, Cube, Translate等GeoGebra命令创建点、立方体和变换;④适合高中阶段学习微积分和立体几何的学生使用。
GeoGebra 命令及参数
Point(Circle[B, Distance[A, B], Segment[A, B]]) → CPoint(Circle[J, Distance[I, J], Segment[I, J]]) → KPoint(Circle[R, Distance[Q, R], Segment[Q, R]]) → SPoint(Circle[H_1, Distance[G_1, H_1], Segment[G_1, H_1]]) → I_1Cube(G_1, H_1, I_1) → e_1, J_1, face11, facez, edge13, edge12, edge15, edge17, edge14, edge19, edge21, edge20, K_1, edge16, edge22, edge18, edge23, L_1, M_1, N_1, face7, face9, facey, facexTranslate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(0, 0), (2, 1)]) → fTranslate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(0, 0), (1, 0)]) → gTranslate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(0, 0), (1, 1, 1)]) → hTranslate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(0, 0), (1, 1)]) → eTranslate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(0, 0), (1, 1)]) → e'Translate(facex, Vector[(0, 0, 0), (0, -1, 0)]) → facex010Translate(facey, Vector[(0, 0), (1, 0, 0)]) → facey100Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(2, 0)]) → aTranslate(facez, Vector[(0, 0, 0), (0, -1, 0)]) → facez010Translate(facey, Vector[(0, 0, 1)]) → facey001Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(1, 0, 1)]) → bTranslate(facey, Vector[(0, -1, 0)]) → facey010Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(1, -1)]) → cTranslate(facex, Vector[(0, -3, 0)]) → facex030Translate(facex, Vector[(1, 0, 0)]) → facex100Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(3, 1)]) → kTranslate(facez, Vector[(0, -3, 0)]) → facez030Translate(facex, Vector[(0, 0, 1)]) → facex001Translate(facez, Vector[(1, 0, 0)]) → facez100Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(2, 1, 1)]) → qTranslate(facez, Vector[(0, 0, 1)]) → facez001Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(1, 1, 2)]) → uTranslate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(0, 0), (2, 1)]) → f'Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(2, 0)]) → a'Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(0, 0), (1, 0)]) → g'Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(3, 1)]) → k'Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(1, -1)]) → c'Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(0, 0), (1, 1, 1)]) → h'Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(1, 0, 1)]) → b'Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(2, 1, 1)]) → q'Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[(1, 1, 2)]) → u'Translate(Cube[(0, 0), (1, 0), Point[Circle[(1, 0), Distance[(0, 0), (1, 0)], Segment[(0, 0), (1, 0)]]]], Vector[D]) → b_1Translate(Prism[Polygon[(-5, 2, 0), (-5, -1, 0), (-4, -1, 0), (-4, 0, 0), (-3, 0, 0), (-3, 1, 0), (-2, 1, 0), (-2, 2, 0)], (-5, 2, 1)], Vector[(0, 0)]) → dTranslate(Prism[Polygon[(-5, 2, 1), (-5, 0, 1), (-4, 0, 1), (-4, 1, 1), (-3, 1, 1), (-3, 2, 1)], 1], Vector[(0, 0)]) → iTranslate(Prism[Polygon[(-5, 2, 2), (-5, 1, 2), (-4, 1, 2), (-4, 2, 2)], 1], Vector[(0, 0)]) → jTranslate(Prism[Polygon[(-5, 2, 0), (-5, -1, 0), (-4, -1, 0), (-4, 0, 0), (-3, 0, 0), (-3, 1, 0), (-2, 1, 0), (-2, 2, 0)], (-5, 2, 1)], Vector[(0, 0)]) → lTranslate(Prism[Polygon[(-5, 2, 1), (-5, 0, 1), (-4, 0, 1), (-4, 1, 1), (-3, 1, 1), (-3, 2, 1)], 1], Vector[(0, 0)]) → mTranslate(Prism[Polygon[(-5, 2, 2), (-5, 1, 2), (-4, 1, 2), (-4, 2, 2)], 1], Vector[(0, 0)]) → nTranslate(Polygon[(-5, 0, 0), (-4, 0, 0), (-4, 0, 1), (-5, 0, 1)], Vector[(0, 0)]) → poly1Translate(Polygon[(-5, 1, 0), (-3, 1, 0), (-3, 1, 1), (-4, 1, 1), (-4, 1, 2), (-5, 1, 2)], Vector[(0, 0)]) → poly2Translate(Polygon[(-3, 1, 0), (-3, 2, 0), (-3, 2, 1), (-3, 1, 1)], Vector[(0, 0)]) → poly3Translate(Polygon[(-4, 0, 0), (-4, 2, 0), (-4, 2, 2), (-4, 1, 2), (-4, 1, 1), (-4, 0, 1)], Vector[(0, 0)]) → poly4