
几何面积反射演示
几何画板及绘图内容加载中,请稍等……
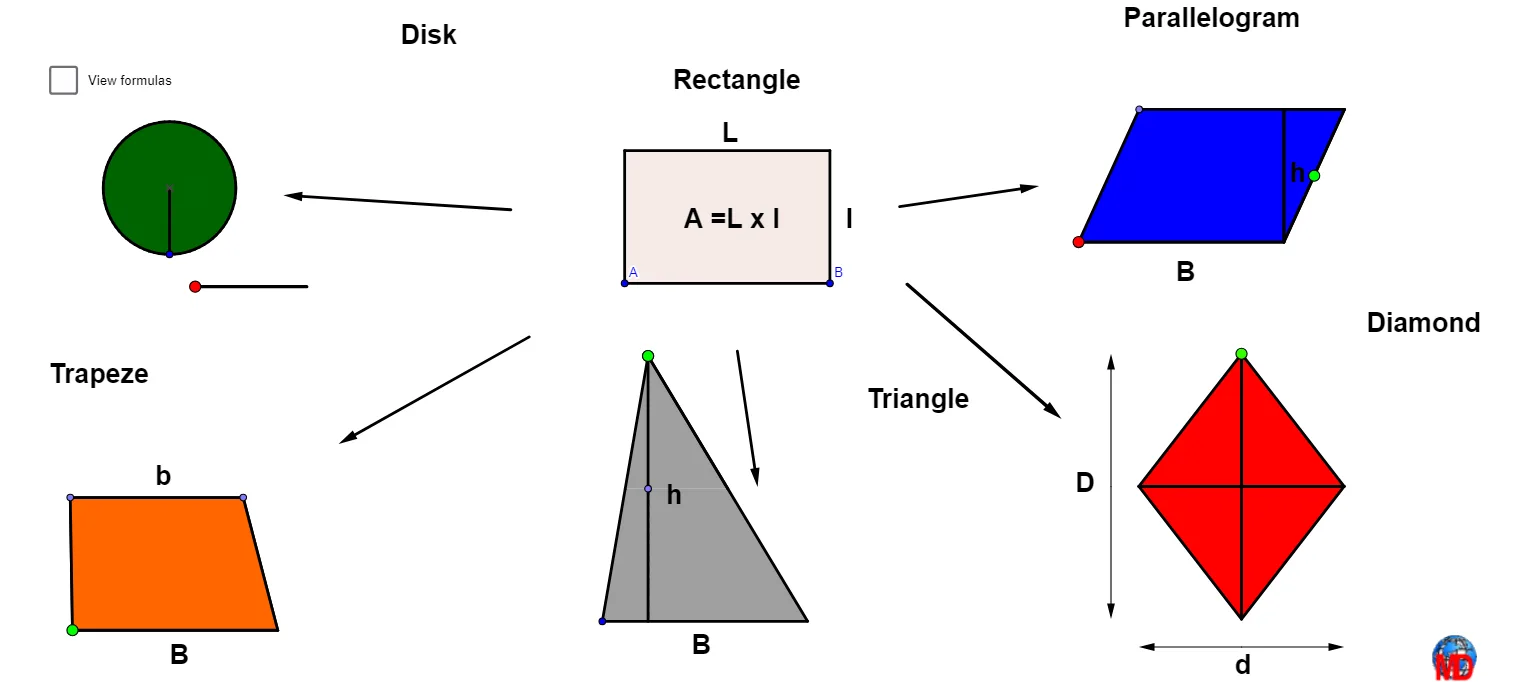
①本范例演示了通过反射变换探索几何图形面积变化的现象;②涉及的核心数学概念包括面积计算、反射变换、解析几何、三角函数;③作图要点提炼自构造摘要,使用了Line, Point, Vector, Translate, OrthogonalLine, Intersect, Segment, Polygon, Midpoint, Circle, Mirror, Semicircle, Angle, Rotate, CircumcircleArc, Sequence, Min, Max等GeoGebra命令与对象;④适合高中及以上学段,用于几何变换与面积计算的深入学习与可视化教学。
GeoGebra 命令及参数
Line(A, xAxis) → b_3Point(b_3) → BVector(A, O) → eTranslate(B, e) → B'_4Line(A, B) → a_6OrthogonalLine(B, a_6) → cTranslate(C, e) → C'_4OrthogonalLine(C, c) → dOrthogonalLine(A, a_6) → bIntersect(d, b) → DTranslate(D, e) → D'_4Segment(E, E + (2, 0)) → aVector(A, E_2) → uVector(A, F_2) → vVector(A, G) → wVector(A, H) → zPolygon(A, B, C, D) → poly1, a_1, b_1, c_1, d_1Translate(A, u) → A'Translate(B, u) → B'Translate(C, u) → C'Translate(D, u) → D'Polygon(A', B', C', D') → poly1', a', b', c', d'Translate(A, v) → A'_1Translate(B, v) → B'_1Translate(C, v) → C'_1Translate(D, v) → D'_1Polygon(A'_1, B'_1, C'_1, D'_1) → poly1'_1, a'_1, b'_1, c'_1, d'_1Translate(A, w) → A'_2Translate(B, w) → B'_2Translate(C, w) → C'_2Translate(D, w) → D'_2Polygon(A'_2, B'_2, C'_2, D'_2) → poly1'_2, a'_2, b'_2, c'_2, d'_2Translate(A, z) → A'_3Translate(B, z) → B'_3Translate(C, z) → C'_3Translate(D, z) → D'_3Polygon(A'_3, B'_3, C'_3, D'_3) → poly1'_3, a'_3, b'_3, c'_3, d'_3Translate(A, e) → A'_4Polygon(O, B'_4, C'_4, D'_4) → poly1'_4, j_2, m_2, q_2, r_2Point(c') → JLine(J, a') → fLine(J, E_2) → gLine(B', g) → hIntersect(f, h) → KMidpoint(C', E_2) → LMidpoint(K, B') → NMidpoint(J, E_2) → MSegment(M, N) → iPoint(i) → O_2Circle(O_2, Distance[N, K]) → qLine(O_2, h) → jIntersect(q, j) → P, QLine(Q, d') → l_2Intersect(f, l_2) → R_2Polygon(R_2, P, Q) → poly3, q_1, r, p_1Midpoint(F_2, B'_1) → SMidpoint(c'_1) → TMidpoint(a'_1) → UPoint(c'_2) → VLine(V, d'_2) → mIntersect(m, a'_2) → WMirror(C, W) → C'_5Mirror(W, V) → W'Mirror(S, T) → S'Polygon(W', G, B'_2) → poly4, b'_6, w', g_1Polygon(S', D'_1, S, C'_1) → poly5, s', d'_5, s, c'_6Intersect(g_1, c'_2) → ZIntersect(c'_2, b'_6) → A_1Polygon(Z, C'_2, B'_2) → poly6, b'_7, z_1, c'_7Polygon(D'_2, A_1, G) → poly7, g_2, d'_6, a_2Line(D'_3, C'_3) → n_2Point(n_2) → B_1Point(n_2) → C_1Polygon(B_1, H, B'_3, C_1) → poly8, b_2, h_1, b'_8, c_2Polygon(A_1, Z, B'_2, G) → poly9, a_3, z_2, b'_9, g_4Polygon(J, K, B', E_2) → poly10, j_1, k_1, b'_{10}, e_2Segment(S', S) → pPoint(p) → H_1Midpoint(c'_6) → I_1Midpoint(d'_5) → J_1Midpoint(s') → K_1Midpoint(s) → L_1Vector(I_1, J_1) → tVector(K_1, L_1) → u_1Polygon(D'_1, T, S') → poly11, s'_1, d'_7, t_1Translate(D'_1, Vector[(Distance[S', H_1] / Distance[S', S] * u_1)]) → M_1Translate(T, Vector[(Distance[S', H_1] / Distance[S', S] * u_1)]) → T'Translate(S', Vector[(Distance[S', H_1] / Distance[S', S] * u_1)]) → S''Polygon(M_1, T', S'') → poly11', s'', m_1, t'Polygon(S', T, C'_1) → poly12, c'_8, s'_2, t_2Translate(S', Vector[(Distance[S', H_1] / Distance[S', S] * t)]) → S''_1Translate(T, Vector[(Distance[S', H_1] / Distance[S', S] * t)]) → T'_1Translate(C'_1, Vector[(Distance[S', H_1] / Distance[S', S] * t)]) → N_1Polygon(S''_1, T'_1, N_1) → poly12', n_1, s''_1, t'_1Polygon(D'_1, C'_1, S) → poly13, s_1, d'_8, c'_9Segment(V, W) → i_1Semicircle(W', B'_2) → r_1Semicircle(G, W') → f_2Point(r_1) → O_1Segment(O_1, Z) → l_1Semicircle(V, C'_2) → h_2Angle(B'_2, Z, C'_2) → αRotate(O_1, α, Z) → D_1Segment(Z, D_1) → e_1Intersect(h_2, e_1) → E_1,Polygon(O_1, Z, E_1) → poly14, e_3, o_1, z_3Point(f_2) → F_1Semicircle(D'_2, V) → f_1Angle(D'_2, A_1, G) → βRotate(F_1, (-β), A_1) → G_1Segment(G_1, A_1) → d_2Intersect(f_1, d_2) → P_1,Polygon(F_1, P_1, A_1) → poly15, a_4, f_3, p_2Polygon(A_1, V, W') → poly16, w'_1, a_5, v_1Midpoint(b'_8) → Q_1Mirror(H, B'_3) → H'Line(B_1, C_1) → i_2Mirror(H, Q_1) → H'_1CircumcircleArc(H, B_1, H'_1) → k_2Point(k_2) → R_1Angle(R_1, Q_1, H) → γRotate(B_1, (-γ), Q_1) → S_1Rotate(H, (-γ), Q_1) → H'_2Rotate(B'_3, (-γ), Q_1) → T_1Rotate(C_1, (-γ), Q_1) → U_1Polygon(S_1, H'_2, T_1, U_1) → poly8', s_2, h'_2, t_3, u_2Point(a) → FSequence((x(O) + (R * sin((i * θ))), y(O) + R - (R * cos((i * θ)))), i, 0, (2 * n)) → list1Min((x(F) - x(E)) / (a / 2), 1) → kSequence(If[k < 1, (x(O) + ((l_3 * sin((i * φ))) * cos((i * φ)) / sin(φ)), y(O) + ((l_3 * sin((i * φ))) * sin((i * φ)) / sin(φ))), (x(O) + (l_3 * i), y(O))], i, 0, (2 * n)) → list2Max((x(F) - x(E)) / (a / 2) - 1, 0) → k'Sequence(Sector[Rotate[Translate[Circle[(x(O) + 0, y(O) + R), Element[list1, i]], Vector[Element[list1, i], Element[list2, i]]], (((-((2 * i) - 1)) * k) * θ / 2), Element[list2, i]], Rotate[Translate[Element[list1, i], Vector[Element[list1, i], Element[list2, i]]], (((-((2 * i) - 1)) * k) * θ / 2), Element[list2, i]], Rotate[Translate[Element[list1, i + 1], Vector[Element[list1, i], Element[list2, i]]], (((-((2 * i) - 1)) * k) * θ / 2), Element[list2, i]]], i, 1, n, 1) → liste1Sequence(Sector[Rotate[Rotate[Translate[Circle[(x(O) + 0, y(O) + R), Element[list1, i]], Vector[Element[list1, i], Element[list2, i]]], (((-((2 * i) - 1)) * k) * θ / 2), Element[list2, i]], (180° * k'), (x(O) + (n * l_3) - (R * sin(θ / 2) / 2), y(O) + (R * cos(θ / 2) / 2))], Rotate[Rotate[Translate[Element[list1, i], Vector[Element[list1, i], Element[list2, i]]], (((-((2 * i) - 1)) * k) * θ / 2), Element[list2, i]], (180° * k'), (x(O) + (n * l_3) - (R * sin(θ / 2) / 2), y(O) + (R * cos(θ / 2) / 2))], Rotate[Rotate[Translate[Element[list1, i + 1], Vector[Element[list1, i], Element[list2, i]]], (((-((2 * i) - 1)) * k) * θ / 2), Element[list2, i]], (180° * k'), (x(O) + (n * l_3) - (R * sin(θ / 2) / 2), y(O) + (R * cos(θ / 2) / 2))]], i, n + 1, (2 * n)) → liste2Midpoint(m_2) → V_1Midpoint(r_2) → W_1Segment(V_1, W_1) → c_3Midpoint(C, A) → Z_1Midpoint(V_1, B'_4) → A_2Midpoint(j_2) → B_2Midpoint(J, B') → C_2Midpoint(a') → D_2Midpoint(p_1) → G_2Segment(H_1, S) → d_3Midpoint(b'_9) → H_2Midpoint(c_1) → I_2Midpoint(b_1) → J_2Midpoint(L_2, K_2) → M_2Vector(M_2, L_2) → lVector(M_2, K_2) → w_1Midpoint(s_1) → N_2Vector(M_2, P_2) → v_2Midpoint(K_2, P_2) → Q_2Midpoint(S_2, T_2) → U_2Vector(U_2, T_2) → w_2Vector(U_2, S_2) → u_3OrthogonalLine(V, b'_9) → g_3Intersect(g_3, b'_9) → V_2Segment(V, V_2) → h_3Midpoint(h_3) → W_2OrthogonalLine(B_1, h_1) → i_3Intersect(i_3, h_1) → Z_2Segment(B_1, Z_2) → j_3Midpoint(j_3) → A_3Midpoint(B_1, C_1) → B_3Midpoint(h_1) → C_3Segment(W_1, O) → k_3Sequence(Segment[Element[list2, i], Element[list2, i + 1]], i, 1, Length[list2]) → liste3Segment(D_3, E_3) → m_3Segment(F_3, G_3) → n_3Segment(H_3, I_3) → p_3Midpoint(d_1) → J_3Midpoint(J_3, W_1) → K_3Midpoint(W_1, K_3) → L_3Midpoint(K_3, J_3) → M_3Midpoint(b_1) → N_3Midpoint(e_2) → O_3Midpoint(N_3, O_3) → P_3Midpoint(N_3, P_3) → Q_3Midpoint(P_3, O_3) → R_3Midpoint(N_3, D'_1) → S_3Midpoint(S_3, N_3) → T_3Midpoint(S_3, D'_1) → U_3Vector(Q_3, R_3) → v_3Vector(T_3, U_3) → w_3Vector(M_3, L_3) → q_3Midpoint(A, C_1) → V_3Midpoint(A, V_3) → W_3Midpoint(V_3, C_1) → Z_3Vector(W_3, Z_3) → r_3Midpoint(a_1) → A_4Midpoint(z_2) → B_4Midpoint(A_4, B_4) → C_4Midpoint(A_4, C_4) → D_4Midpoint(C_4, B_4) → E_4Vector(D_4, E_4) → s_3
AI 绘图提示语参考
绘制一个四边形,其顶点由一条水平线与一条斜线相交确定,并基于该四边形进行多种平移变换。首先,在坐标轴上取一点,构造一个平行四边形,再通过垂线构造出另一个点,形成完整的四边形。然后,以多个不同方向的向量平移该四边形的所有顶点,生成多个全等的平移副本,并分别连接对应顶点形成多边形。最后,在其中一个平移后的图形上,选取边上的点,构造辅助线,并标出中点,连接中点形成线段,以展示面积在反射和平移下的变化关系。
以上提示语为根据原始绘图命令整理而来,仅供参考。