
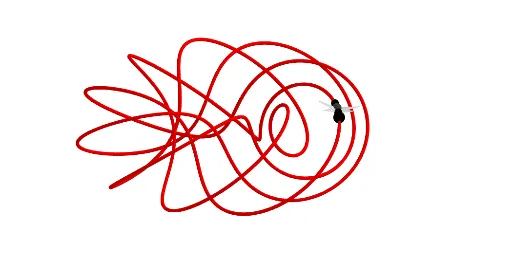
苍蝇飞行曲线
几何画板及绘图内容加载中,请稍等……
这个范例演示了苍蝇飞行的轨迹曲线。涉及的核心数学概念包括参数曲线和相似变换。通过使用GeoGebra命令如Surface、Sequence、CurveCartesian等,可以构造出苍蝇飞行的动态轨迹。适合高中数学教学,特别是解析几何和参数方程的学习。
GeoGebra 命令及参数
Surface(((2 + cos(t)) * cos(u)), ((2 + cos(t)) * sin(u)), sin(t), t, 0, (2 * π), u, 0, (2 * π)) → aSequence(CurveCartesian[((2 + cos(t)) * cos(u)), ((2 + cos(t)) * sin(u)), sin(t), u, 0, (2 * π)], t, 0 + (p * n), (2 * π) + (p * n), π / 10) → L_2Sequence(CurveCartesian[((2 + cos(t)) * cos(u)), ((2 + cos(t)) * sin(u)), sin(t), t, 0, (2 * π)], u, 0 + (q * n), (2 * π) + (q * n), π / 10) → L_1CurveCartesian(((2 + cos((p * u))) * cos((q * u))), ((2 + cos((p * u))) * sin((q * u))), sin((p * u)), u, 0, n) → bLine(C, A) → fCircle(B, 0.5, f) → cPoint(c) → DRotate(D, k, f) → D'Polygon(B, D', C) → t1, c_1, b_1, d'Mirror(D, f) → D'_{1}Rotate(D'_{1}, (-k), f) → EPolygon(B, E, C) → t2, c_2, b_2, eCircle(C, 0.35, f) → dPoint(d) → GRotate(G, k, f) → G'Mirror(G, f) → G'_{1}Rotate(G'_{1}, (-k), f) → HPolygon(B, G', C) → t3, c_3, b_3, g'Polygon(B, G'_{1}, C) → t4, c_4, b_4, g'_{1}
AI 绘图提示语参考
绘制一个飞蝇的飞行轨迹曲线,展示参数曲线和相似变换的数学概念。首先生成一个三维曲面,然后通过序列命令创建多条曲线,这些曲线围绕不同轴旋转形成动态路径。接着,利用镜像和旋转操作,生成多个多边形和圆形,这些几何对象围绕中心点对称分布,最终构成一个复杂的、具有对称性的飞蝇飞行轨迹图形。
以上提示语为根据原始绘图命令整理而来,仅供参考。