
动态四边形轨迹——赛车跑道模型
几何画板及绘图内容加载中,请稍等……
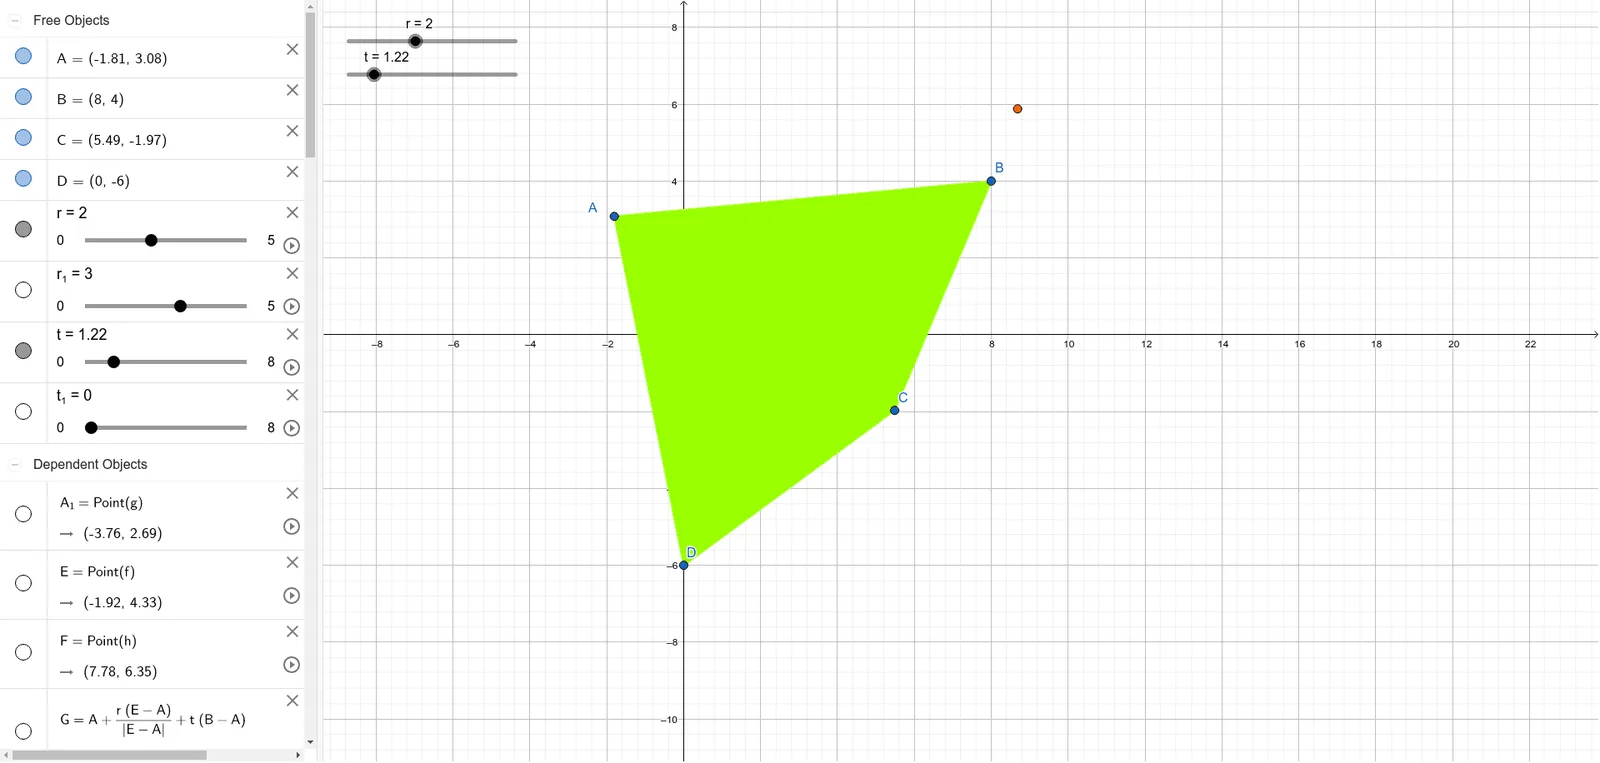
① 本范例通过一个动态四边形模拟赛车跑道,展示当顶点沿特定路径移动时,相关点(如交点、垂足等)形成的轨迹。② 核心数学概念包括四边形性质、垂线、角、轨迹(locus)以及动态几何中的参数变化。③ 作图要点:使用GeoGebra的Polygon命令构造四边形ABCD,通过OrthogonalLine创建垂线,利用Point和Angle定义动态点与角度,并借助多个辅助对象(如r, t, f, g, h等)构建复杂关系,最终生成轨迹曲线。④ 适合中学几何教学、动态演示轨迹概念,以及作为数学实验或探究活动的素材,帮助学生直观理解几何变换与轨迹生成。
GeoGebra 命令及参数
Polygon(A, B, C, D) → q1, a_1, c_1, d_1, b_1OrthogonalLine(A, a_1) → fOrthogonalLine(A, b_1) → gOrthogonalLine(B, a_1) → hOrthogonalLine(B, c_1) → iOrthogonalLine(C, c_1) → jOrthogonalLine(C, d_1) → kOrthogonalLine(D, d_1) → lOrthogonalLine(D, b_1) → mPoint(f) → EPoint(h) → FPoint(i) → HPoint(k) → JPoint(m) → LOrthogonalLine(B, yAxis) → nAngle(H, B, F) → αPoint(n) → OAngle(H, B, O) → βOrthogonalLine(C, yAxis) → pOrthogonalLine(D, yAxis) → qOrthogonalLine(A, yAxis) → sPoint(p) → PAngle(J, C, P) → γPoint(j) → QAngle(J, C, Q) → δPoint(l) → SPoint(q) → TPoint(q) → VAngle(L, D, V) → εAngle(L, D, S) → ζPoint(s) → ZPoint(g) → A_1Angle(Z, A, A_1) → ηAngle(E, A, A_1) → θ