
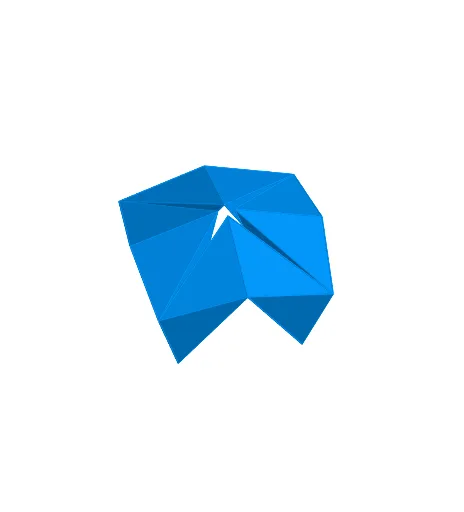
交错四面体模型
几何画板及绘图内容加载中,请稍等……
这是一个来自《Action Modular Origami》一书的纸艺模型动画。该模型展示了交错四面体的折叠过程。核心数学概念包括立体几何和几何作图。通过使用GeoGebra中的多种命令,如旋转、镜像和平面交集等,可以构建出这个复杂的几何结构。适合高中及以上学生或对纸艺和几何感兴趣的爱好者。
GeoGebra 命令及参数
OrthogonalLine(A, xOyPlane) → fPoint(f) → D_1Line(A, B) → gPoint(g) → VPlane(D_1, V, A) → d_1Point(g) → CMidpoint(C, V) → C_1Point(Circle[C, Distance[A, C], Segment[A, C]]) → FRotate(C, 45°, F) → C'Point(Circle[C', Distance[F, C'], Segment[F, C']]) → PCube(F, C', P) → n, Q, facePQUT, faceRSTU, edgeFQ, edgeC'F, edgeC'P, edgePQ, edgeFR, edgeQU, edgeRU, edgeRS, R, edgeC'S, edgeST, edgePT, edgeTU, S, T, U, faceC'FQP, faceFQUR, faceC'FRS, faceC'PTSCube(A, C, F) → b, G, faceFGKJ, faceHIJK, edgeAG, edgeAC, edgeCF, edgeFG, edgeAH, edgeGK, edgeHK, edgeHI, H, edgeCI, edgeIJ, edgeFJ, edgeJK, I, J, K, faceACFG, faceAGKH, faceACIH, faceCFJIPlane(A, F, J) → dLine(A, F) → qPoint(q) → WMidpoint(W, F) → F_1Rotate(C, (2 * α), C_1, d_1) → C'_1Sphere(C'_1, 1) → u_1Rotate(R, (-α), F, d) → R'Line(F, L) → tOrthogonalLine(W, t, d) → g_1Intersect(t, g_1) → A_1Circle(A_1, 1, d) → q_1Intersect(t, q_1) → I_1, J_1Rotate(F, (-2 * α), F_1, d) → F'_1Plane(C'_1, I_1, F'') → o_1OrthogonalLine(C'_1, o_1) → t_1Intersect(t_1, u_1) → K_1, L_1OrthogonalLine(L_1, d_1) → g_2Intersect(g_2, d_1) → M_1OrthogonalLine(C, g, xOyPlane) → iCircle(C, A, xOyPlane) → cIntersect(i, c) → D, EPolygon(A, C, E) → poly1, e, a, c_1OrthogonalLine(F, q, xOyPlane) → h_1Vector(E, A_1) → vRotate(Translate[Rotate[F, (-α), h_1], v], β, q) → F'Plane(F'', F', F) → b_1Angle(F'', F, F', b_1) → δPolygon(C, F, J) → poly2, j, c_2, f_1Polygon(A, C, J) → poly3, j_1, a_1, c_3Polygon(A, F, J) → poly4, j_2, a_2, f_2Translate({poly1, poly2, poly3, poly4}, Vector[A, A]) → SkewTetTranslate(Rotate[SkewTet, (-α), h_1], v) → SkewTet'_1OrthogonalLine(F, b_1) → k_1OrthogonalLine(A_1, q, d) → i_1Intersect(q, i_1) → B_1Polygon(F, S, C') → poly5, c'_1, f_3, sIntersect(g, c) → M, NOrthogonalLine(M, g, xOyPlane) → lOrthogonalLine(A, g, xOyPlane) → hOrthogonalLine(F, h, xOyPlane) → mIntersect(l, m) → ORotate(O, 45°, F) → O'Polygon(S, F, O') → poly8, o'_2, s_2, f_5Polygon(S, O', C') → poly7, c'_2, s_1, o'_1Polygon(C', F, O') → poly6, o', c', f_4Mirror(SkewTet, d) → SkewTet'Sequence(Rotate[{SkewTet, SkewTet'}, (n * 90°), f], n, 0, 3, 1) → pos1Circle(i, C) → kVector(E, W) → uTranslate({poly5, poly6, poly7, poly8}, u) → SkewTet2Mirror(SkewTet2, d) → SkewTet2'Sequence(Rotate[{SkewTet2, SkewTet2'}, (n * 90°), f], n, 0, 3, 1) → pos2Translate(Q, u) → Q'Plane(V, faceCFJI) → oOrthogonalLine(Q', g, xOyPlane) → rIntersect(r, g) → ZRotate(SkewTet2, 180°, r) → SkewTet3_1Mirror(SkewTet3_1, d) → SkewTet3'_1Rotate(SkewTet, (-(180°)), i) → SkewTet3'Rotate(SkewTet', (-(180°)), m) → SkewTet3Sequence(Rotate[{SkewTet3, SkewTet3'}, (n * 90°), f], n, 0, 3, 1) → pos3Mirror(pos1, xOyPlane) → pos4Circle(F, R, d) → pRotate(Rotate[SkewTet'_1, β, q], γ, k_1) → SkewTet01Mirror(SkewTet01, d) → SkewTet01'Vector(W, W) → wTranslate(SkewTet01, w) → SkewTet01'_1Sequence(Rotate[{SkewTet01'_1, Mirror[SkewTet01'_1, d]}, (n * 90°), f], n, 0, 3, 1) → pos01Rotate(Translate[Rotate[poly4, (-α), h_1], v], β, q) → poly9Mirror(poly9, d) → poly9'Point(pos01) → E_1Circle(C_1, C, d_1) → e_1Circle(F_1, F, d) → p_1Intersect(h_1, m) → G_1Segment(F, J) → l_1Point(xAxis) → H_1Segment(F'', I_1) → m_1Segment(C'_1, F'') → n_1Polygon(ZZZ, C'_1, F'') → poly10, h_2, k_2, l_2Segment(C'_1, I_1) → r_1Polygon(ZZZ, I_1, F'') → poly11, i_2, m_2, n_2Polygon(F'', I_1, C'_1) → poly12, c'_4, f''_2, i_3Polygon(ZZZ, C'_1, I_1) → poly13, p_2, q_2, r_2Sequence(Rotate[{{poly10, poly11, poly12, poly13}, Mirror[{poly10, poly11, poly12, poly13}, d]}, (n * 90°), f], n, 0, 3, 1) → pos10Distance(C'_1, F'_1) → distanceC'1F'1
AI 绘图提示语参考
绘制一个双斜四面体模型,包含四个四面体 n、b、SkewTet 和 SkewTet'_1。首先构造四个四面体 n 和 b,然后通过旋转和镜像操作,构造 SkewTet,接着通过一系列旋转和平移操作,构造 SkewTet'_1。最后,确保所有四面体的边和面正确连接,形成一个复杂的几何结构。
以上提示语为根据原始绘图命令整理而来,仅供参考。