
追逐曲线
几何画板及绘图内容加载中,请稍等……
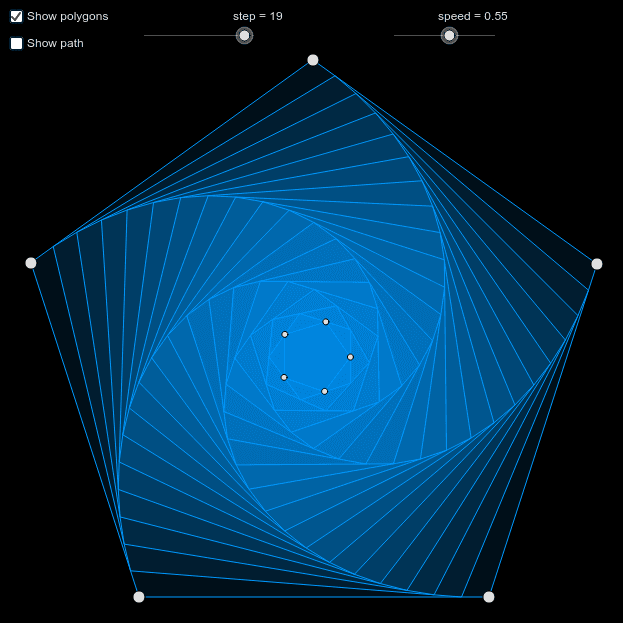
这是一个五只蚂蚁互相追逐的动态图形。演示了向量和几何变换的概念。通过使用Sequence和Polygon命令,可以观察到蚂蚁如何根据速度和步长进行移动。适合初中及以上学生学习几何变换和向量。
GeoGebra 命令及参数
Sequence(Element[B1, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B1, Mod[i, 5] + 1], Element[B1, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B2Sequence(Element[B2, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B2, Mod[i, 5] + 1], Element[B2, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B3Sequence(Element[B3, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B3, Mod[i, 5] + 1], Element[B3, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B4Sequence(Element[B4, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B4, Mod[i, 5] + 1], Element[B4, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B5Sequence(Element[B5, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B5, Mod[i, 5] + 1], Element[B5, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B6Sequence(Element[B6, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B6, Mod[i, 5] + 1], Element[B6, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B7Sequence(Element[B7, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B7, Mod[i, 5] + 1], Element[B7, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B8Sequence(Element[B8, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B8, Mod[i, 5] + 1], Element[B8, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B9Sequence(Element[B9, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B9, Mod[i, 5] + 1], Element[B9, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B10Sequence(Element[B10, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B10, Mod[i, 5] + 1], Element[B10, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B11Sequence(Element[B11, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B11, Mod[i, 5] + 1], Element[B11, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B12Sequence(Element[B12, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B12, Mod[i, 5] + 1], Element[B12, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B13Sequence(Element[B13, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B13, Mod[i, 5] + 1], Element[B13, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B14Sequence(Element[B14, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B14, Mod[i, 5] + 1], Element[B14, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B15Sequence(Element[B15, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B15, Mod[i, 5] + 1], Element[B15, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B16Sequence(Element[B16, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B16, Mod[i, 5] + 1], Element[B16, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B17Sequence(Element[B17, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B17, Mod[i, 5] + 1], Element[B17, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B18Sequence(Element[B18, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B18, Mod[i, 5] + 1], Element[B18, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B19Sequence(Element[B19, Mod[i, 5] + 1] + (speed * UnitVector[Vector[Element[B19, Mod[i, 5] + 1], Element[B19, Mod[i + 1, 5] + 1]]]), i, 0, 4) → B20Polygon(B1) → C1, D1, E1, F1, G1, H1Polygon(B2) → C2, D2, E2, F2, G2, H2Polygon(B3) → C3, D3, E3, F3, G3, H3Polygon(B4) → C4, D4, E4, F4, G4, H4Polygon(B5) → C5, D5, E5, F5, G5, H5Polygon(B6) → C6, D6, E6, F6, G6, H6Polygon(B7) → C7, D7, E7, F7, G7, H7Polygon(B8) → C8, D8, E8, F8, G8, H8Polygon(B9) → C9, D9, E9, F9, G9, H9Polygon(B10) → C10, D10, E10, F10, G10, H10Polygon(B11) → C11, D11, E11, F11, G11, H11Polygon(B12) → C12, D12, E12, F12, G12, H12Polygon(B13) → C13, D13, E13, F13, G13, H13Polygon(B14) → C14, D14, E14, F14, G14, H14Polygon(B15) → C15, D15, E15, F15, G15, H15Polygon(B16) → C16, D16, E16, F16, G16, H16Polygon(B17) → C17, D17, E17, F17, G17, H17Polygon(B18) → C18, D18, E18, F18, G18, H18Polygon(B19) → C19, D19, E19, F19, G19, H19Polygon(B20) → C20, D20, E20, F20, G20, H20Sequence(Segment[Element[B2, i], Element[B1, i]], i, 1, 5) → I2Sequence(Segment[Element[B3, i], Element[B2, i]], i, 1, 5) → I3Sequence(Segment[Element[B4, i], Element[B3, i]], i, 1, 5) → I4Sequence(Segment[Element[B5, i], Element[B4, i]], i, 1, 5) → I5Sequence(Segment[Element[B6, i], Element[B5, i]], i, 1, 5) → I6Sequence(Segment[Element[B7, i], Element[B6, i]], i, 1, 5) → I7Sequence(Segment[Element[B8, i], Element[B7, i]], i, 1, 5) → I8Sequence(Segment[Element[B9, i], Element[B8, i]], i, 1, 5) → I9Sequence(Segment[Element[B10, i], Element[B9, i]], i, 1, 5) → I10Sequence(Segment[Element[B11, i], Element[B10, i]], i, 1, 5) → I11Sequence(Segment[Element[B12, i], Element[B11, i]], i, 1, 5) → I12Sequence(Segment[Element[B13, i], Element[B12, i]], i, 1, 5) → I13Sequence(Segment[Element[B14, i], Element[B13, i]], i, 1, 5) → I14Sequence(Segment[Element[B15, i], Element[B14, i]], i, 1, 5) → I15Sequence(Segment[Element[B16, i], Element[B15, i]], i, 1, 5) → I16Sequence(Segment[Element[B17, i], Element[B16, i]], i, 1, 5) → I17Sequence(Segment[Element[B18, i], Element[B17, i]], i, 1, 5) → I18Sequence(Segment[Element[B19, i], Element[B18, i]], i, 1, 5) → I19Sequence(Segment[Element[B20, i], Element[B19, i]], i, 1, 5) → I20
AI 绘图提示语参考
画一个动态的蚂蚁追逐图案,展示五个蚂蚁互相追逐的轨迹,通过向量运算和几何变换实现。每个蚂蚁的位置基于前一个蚂蚁的位置和速度计算,使用序列命令生成每一步的位置,然后用多边形命令连接这些位置形成蚂蚁的路径。最后用线段连接相邻蚂蚁的路径,展示追逐关系。
以上提示语为根据原始绘图命令整理而来,仅供参考。