
动画演示几何变换与函数图像
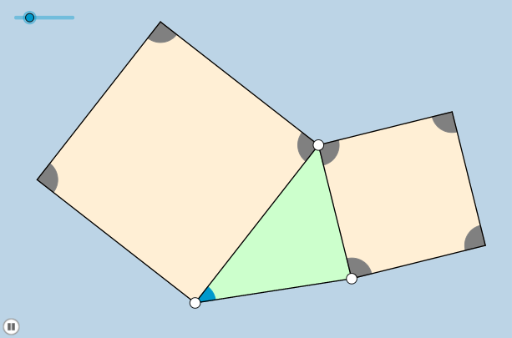
几何画板及绘图内容加载中,请稍等……
①本范例通过动画演示几何图形的旋转、平移与缩放变换,结合函数图像与三角函数关系;②涉及核心数学概念包括角度、向量、几何变换、三角函数、解析几何等;③构造过程中运用了 Rotate, Ray, Point, Segment, Midpoint, Polygon, Angle, Circle, Intersect, Line, CircleSector, Dilate, Vector, Translate 等GeoGebra命令与对象;④适合高中及以上数学学习者,用于理解几何变换与函数图像的关联,提升空间想象与逻辑推理能力。
GeoGebra 命令及参数
Rotate(A, (a * π / 180), B) → A'Ray(B, A') → gPoint(g) → CRotate(A, If[0 < u ≤ 1, (u * π / 2), π / 2], C) → A'_1Rotate(C, If[0 < u ≤ 1, (u * π / 2), π / 2], C) → C'Segment(C', A'_1) → i'Midpoint(i') → VPolygon(C, A, 4) → poly1, j, k, l, m, D, EAngle(A, B, A') → αSegment(A, B) → fSegment(B, C) → hSegment(C, A) → iPolygon(B, C, 4) → poly2, n, p, q, r, F, GAngle(poly2) → β, γ, δ, εAngle(poly1) → ζ, η, θ, ιSegment(C, E) → sSegment(E, D) → tSegment(D, A) → bSegment(B, G) → cSegment(G, F) → dSegment(F, C) → eMin(i, h) → oCircle(E, (0.15 * o)) → c_1Polygon(B, A, C) → poly3, c_2, b_1, a_1Intersect(c_1, s, 1) → HIntersect(c_1, t, 1) → ILine(B, E) → f_1Line(A, F) → g_1Line(G, D) → h_1Intersect(g_1, f_1) → JCircle(A, (0.15 * o)) → d_1Intersect(d_1, b, 1) → KIntersect(d_1, i, 1) → LCircleSector(A, K, L) → e_1Rotate(B, If[0 < u ≤ 1, (u * π / 2), π / 2], B) → B'Rotate(C, If[0 < u ≤ 1, (u * π / 2), π / 2], B) → C'_1Segment(B', C'_1) → h'Rotate(B', If[1 < u ≤ 2, ((u - 1) * π / 2), π / 2], G) → B''Rotate(C'_1, If[1 < u ≤ 2, ((u - 1) * π / 2), π / 2], G) → MSegment(B'', M) → h''Rotate(C', If[1 < u ≤ 2, ((u - 1) * π / 2), π / 2], E) → C''Rotate(A'_1, If[1 < u ≤ 2, ((u - 1) * π / 2), π / 2], E) → NSegment(C'', N) → i''Rotate(C'', If[2 < u ≤ 3, ((u - 2) * π / 2), π / 2], D) → C'''Rotate(N, If[2 < u ≤ 3, ((u - 2) * π / 2), π / 2], D) → N'Segment(C''', N') → i'''Rotate(B'', If[2 < u ≤ 3, ((u - 2) * π / 2), π / 2], F) → B'''Rotate(M, If[2 < u ≤ 3, ((u - 2) * π / 2), π / 2], F) → M'Segment(B''', M') → h'''Dilate(A, If[3.5 < u ≤ 4.5, 4.5 - u, 0], D) → A'_2Vector(A, A'_2) → vTranslate(e_1, v) → k_1Dilate(A, If[3.5 < u ≤ 4.5, 4.5 - u, 0], C) → A'_3Vector(A, A'_3) → wTranslate(e_1, w) → p_1Line(C, A) → i_1Point(i_1) → OAngle(O, C, F) → κRotate(p_1, If[4.5 < u ≤ 5.5, ((u - 4.5) * (π / 2 + κ)), π / 2 + κ], C) → q_1Rotate(k_1, If[4.5 < u ≤ 5.5, ((u - 4.5) * π / 2), π / 2], D) → r_1Dilate(D, If[5.5 < u ≤ 6.5, 6.5 - u, 0], E) → D'Dilate(C, If[5.5 < u ≤ 6.5, 6.5 - u, 0], F) → C'_2Vector(C, C'_2) → u_1Vector(D, D') → v_1Translate(r_1, v_1) → s_1Translate(q_1, u_1) → t_1Rotate(s_1, If[6.5 < u ≤ 7.5, ((u - 6.5) * π / 2), π / 2], E) → d_2Rotate(t_1, If[6.5 < u ≤ 7.5, ((u - 6.5) * π / 2), π / 2], F) → e_2Dilate(F, If[7.5 < u ≤ 8.5, 8.5 - u, 0], G) → F'Dilate(E, If[7.5 < u ≤ 8.5, 8.5 - u, 0], V) → E'Vector(E, E') → w_1Vector(F, F') → j_1Translate(d_2, w_1) → f_2Translate(e_2, j_1) → g_2Rotate(g_2, If[8.5 < u ≤ 9.5, ((u - 8.5) * π / 2), π / 2], G) → h_2Circle(G, 2) → p_2Circle(D, 2) → q_2Circle(F, 2) → r_2Intersect(r_2, g_1, 2) → PIntersect(p_2, h_1, 1) → QIntersect(d_1, g_1, 1) → RIntersect(q_2, h_1, 2) → SRay(D, S) → l_1Ray(G, Q) → m_1Ray(F, P) → n_1Ray(A, R) → i_2Circle(B, 2) → s_2Intersect(s_2, f_1, 1) → TIntersect(c_1, f_1, 2) → URay(B, T) → j_2Ray(E, U) → l_2Rotate(f_2, If[8.5 < u ≤ 9.5, ((u - 8.5) * π / 2), π / 2], V) → k_2Dilate(V, If[9.5 < u ≤ 10.5, 10.5 - u, 0], C) → V'Vector(V, V') → u_2Translate(k_2, u_2) → t_2Dilate(B, If[11 < u ≤ 12, 12 - u, 0], E) → B'_1Segment(B, B'_1) → m_2Dilate(A, If[12 < u ≤ 13, 13 - u, 0], J) → A'_4Segment(A, A'_4) → n_2Dilate(J, If[13 < u ≤ 14, 14 - u, 0], F) → J'Segment(J, J') → a_2Dilate(G, If[14 < u ≤ 15, 15 - u, 0], J) → G'Segment(G, G') → b_2Circle(J, (0.15 * o)) → c_3Intersect(c_3, g_1, 1) → WIntersect(c_3, h_1, 2) → ZSector(c_3, W, Z) → d_3Dilate(JJ, If[15 < u ≤ 16, 16 - u, 0], D) → JJ'Segment(JJ, JJ') → f_3Line(G, n_2) → g_3Point(g_3) → A_1Line(G, j_2) → h_3Angle(F, G, A_1) → λRotate(h_2, If[16 < u ≤ 17, ((u - 16) * λ), λ], G) → e_3Dilate(G, If[17 < u ≤ 18, 18 - u, 0], JJ) → G'_1Vector(G, G'_1) → v_2Translate(e_3, v_2) → k_3Angle(A, JJ, D) → μRotate(W, If[18 < u ≤ 19, ((u - 18) * π / 4), π / 4], JJ) → W'CircleSector(JJ, W, W') → p_3Rotate(p_3, If[19.5 < u ≤ 20.5, ((u - 19.5) * π / 4), π / 4], JJ) → q_3Circle(B, (0.15 * o)) → r_3Intersect(r_3, f, 1) → B_1Intersect(r_3, h, 1) → C_1CircleSector(B, B_1, C_1) → s_3