
三维旋转与反射矩阵
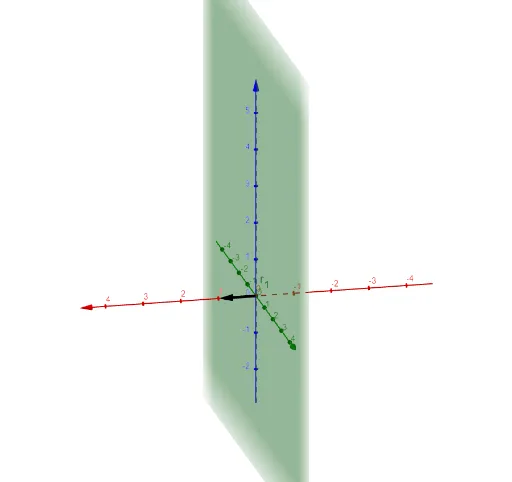
几何画板及绘图内容加载中,请稍等……
①本范例演示三维空间中球体的旋转与反射变换效果;②涉及核心数学概念包括三维矩阵变换、旋转角度、反射操作、正交平面等;③作图要点运用了 ApplyMatrix 命令应用矩阵变换,Sphere 命令绘制球体,OrthogonalPlane 命令创建正交平面,并涉及 θ_{x}, θ_{y}, θ_{z} 等旋转角度参数及 Q_{x}, Q_{y}, Q_{z} 等变换矩阵对象;④适合高中及以上学生及数学爱好者学习空间几何变换与线性代数知识。
GeoGebra 命令及参数
ApplyMatrix(Q_{z}, v) → v'_1Sphere(P, r) → dApplyMatrix(R_{0}, P) → P'Sphere(P', r) → eOrthogonalPlane((0, 0, 0), v) → pApplyMatrix(R_{0}, v) → v'OrthogonalPlane((0, 0, 0), v') → qOrthogonalPlane((0, 0, 0), v'_1) → p_1ApplyMatrix(Q_{z}, P) → P'_1ApplyMatrix(Q_{x}, v'_1) → uOrthogonalPlane((0, 0, 0), u) → q_1ApplyMatrix(Q_{x}, P) → P'_2ApplyMatrix(((Q_{x} * Q_{z}) * Q_{y}), v) → v'_2OrthogonalPlane((0, 0, 0), v'_2) → r_1
AI 绘图提示语参考
绘制一个球体,并应用绕z轴旋转、x轴旋转和x轴反射的矩阵变换。首先创建一个球体,然后应用绕z轴的旋转矩阵,接着应用绕x轴的旋转矩阵和反射矩阵,最后在原点创建相应的平面。
以上提示语为根据原始绘图命令整理而来,仅供参考。