
三维篮球投篮与反弹轨迹模拟
几何画板及绘图内容加载中,请稍等……
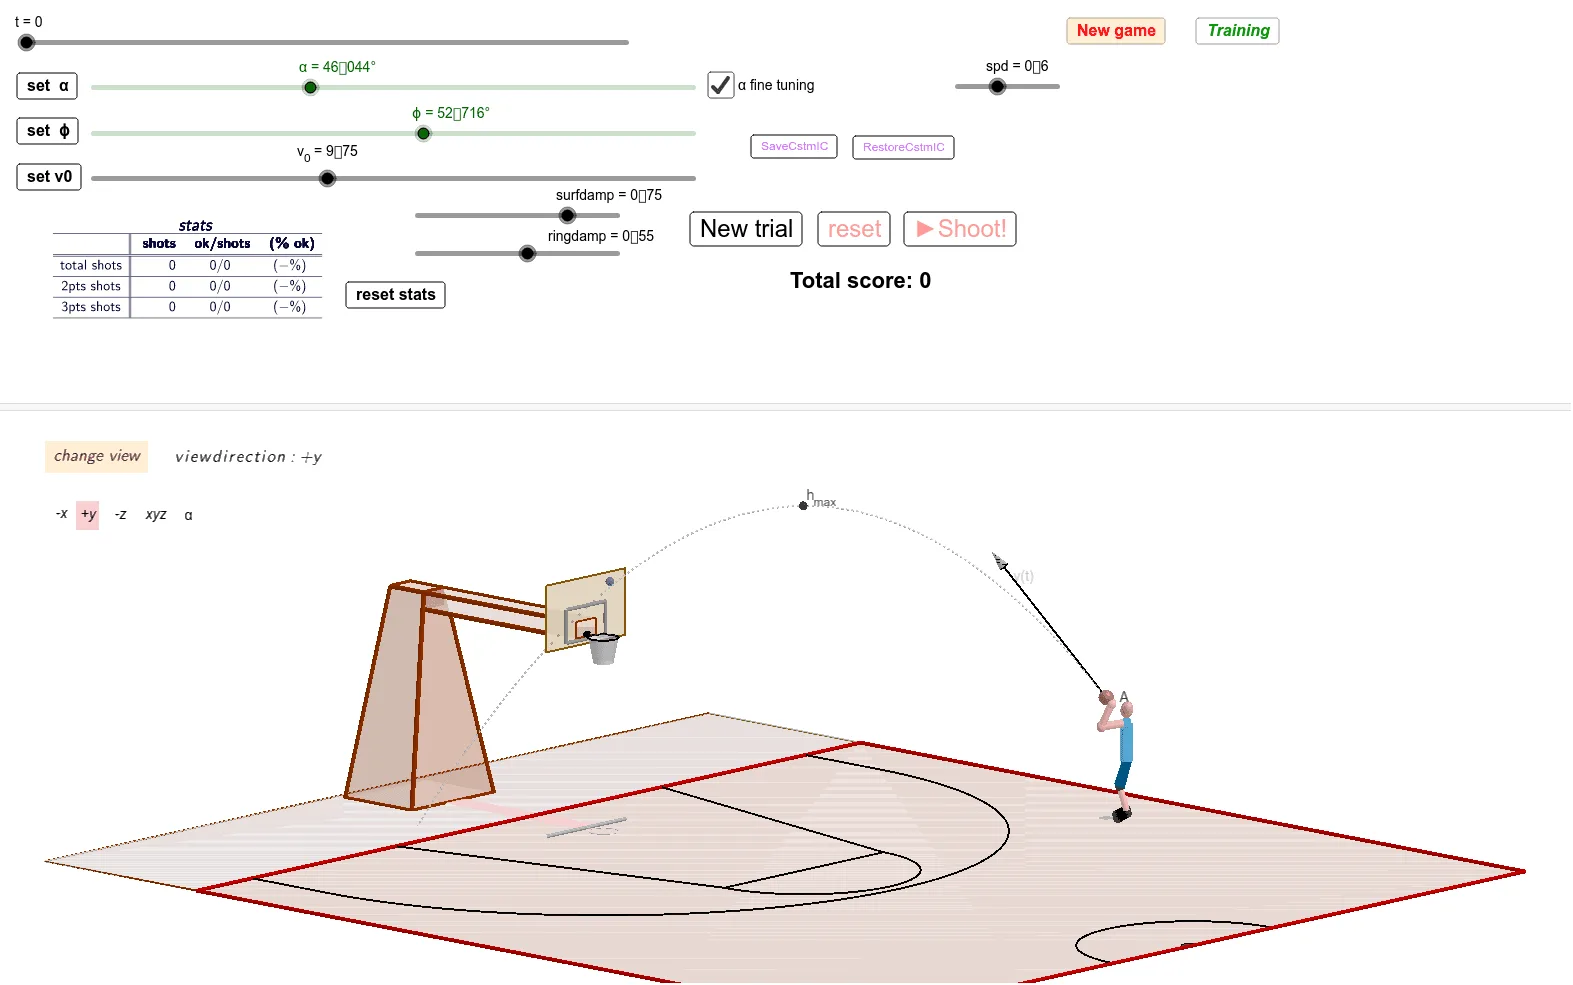
本范例在三维空间中模拟篮球出手后的抛物线运动、与地面或篮筐/篮板的反弹,以及球体、手部与目标点之间的几何关系。核心概念包括向量分解、初速度分量 v0_x/v0_y/v0_z、重力加速度 g、球半径 rball、平面与球面相交、最近点、距离、旋转与平移,以及轨迹/参数方程思想。构造上通过 Point、Vector、Sphere、Plane、Circle、Segment、Distance、Intersect、ClosestPoint、Rotate、Translate、Locus、Surface、Prism 等命令建立球体、手部、地面/篮筐等对象,并用 If、Min、TableText、Textfield 控制反弹条件与参数显示。适合高中至大学物理/数学课程,用于讲解三维运动、向量、解析几何与动态几何建模。
GeoGebra 命令及参数
Min(sqrt(x(G12toeR)^(2) + y(G12toeR)^(2)), sqrt(x(G12toeL)^(2) + y(G12toeL)^(2))) → GtoedistSegment(Ghand_L0, G4_L) → gghandsho_L0Distance(GHLdet, G4_L) → GHLradIntersect(yAxis, xAxis) → OMirror(E_1, O) → E_2Semicircle(E_1, E_2) → cDistance(A_{xy}, O) → distAIf(t < t_c, ωk, (ℯ^((-(t - t_c))) * ωk)) → ωDistance(Hxy2, C_c) → dist2_{ring}Distance(Hxy1, C_c) → dist1_{ring}Distance(A_{xy}, (x(Vpar), y(Vpar))) → VAxyDistance(GHRdet, G4_R) → GHRradIf(t < td, Point[{GHLx(t), GHLy(t), GHLz(t)}], Point[{GHLx2(t), GHLy2(t), GHLz2(t)}]) → Ghand_LIf(sqrt((x(G4_L) - x(O'))^(2) + (y(G4_L) - y(O'))^(2)) - sqrt((x(Ghand_L) - x(O'))^(2) + (y(Ghand_L) - y(O'))^(2)) > 0, 1, -1) → fwd_LVector(((((-fwd_L) * cos(α)) * cos(π / 2 - ϕhs_{LR})), (((-fwd_L) * sin(α)) * cos(π / 2 - ϕhs_{LR})), ((-fwd_L) * cos(ϕhs_{LR})))) → elbdisp_{unitLR}Distance(Ghand_L, G4_L) → gghandsho_LIf(gghandsho_L^(2) > armlen^(2), 0, (1 / 2 * sqrt(armlen^(2) - gghandsho_L^(2)))) → elbdisp_LMidpoint(Ghand_L, G4_L) → elbL_0If(t < td, Point[{GHRx(t), GHRy(t), GHRz(t)}], Point[{GHRx2(t), GHRy2(t), GHRz2(t)}]) → Ghand_RDistance(Ghand_R, G4_R) → gghandsho_RMirror(U_1, Xf) → U_2Mirror(U_3, Xc) → U_4Segment(E_1, U_1) → u_1Segment(E_2, U_2) → u_2Mirror(U_5, Xf) → U_6Mirror(U_7, Xc) → U_8Polygon(U_5, U_3, U_4, U_6) → poly1, u_5, u_3, u_4, u_6Semicircle(U_8, U_7) → dSurface(((R_{ring} + (r_{ring} * cos(u))) * cos(v)), ((R_{ring} + (r_{ring} * cos(u))) * sin(v)), (r_{ring} * sin(u)) + h, u, 0, (2 * π), v, 0, (2 * π)) → ringPolygon(T_1, T_2, T_4, T_3) → poly_{bckb}, t_1, t_2, t_4, t_3Segment(C_b, C_t) → csostDilate(poly_{bckb}, 0.5, C_t) → poly2_{tabint}Dilate(poly_{bckb}, 0.25, C_t) → poly2_{sost}Prism(poly2_{sost}, -3.1998318771914116) → a, B, edge1, edge2, edge3, edge4, edge5, edge6, edge7, edge8, C, D, E, face1, face2, face3, face4, face5Mirror(U_9, Xff) → U_{10}Polygon(U_5, U_9, U_{10}, U_6) → poly2, u_7, u_9, u_{10}, u_8Polygon(C, C', C_{xyr}, C_{xy}) → poly3, c_1, c', c_{xyr}, c_{xy}Polygon(B, B', B_{xyr}, B_{xy}) → poly4, b, b', b_{xyr}, b_{xy}Polygon(B', C', C, B) → poly5, b'_1, c'_1, c_2, b_1Polygon(B_{xyr}, C_{xyr}, C', B') → poly6, b_2, c_3, c'_2, b'_2Polygon(C_{xy}, B_{xy}, B, C) → poly7, c_4, b_3, b_4, c_5Point(face2) → GSegment(F, G) → fMirror(F, planexz) → F'Mirror(G, planexz) → G'Segment(F', G') → f'CurveCartesian(((-u)) / 5 + R_{ring}, 0, h - u, u, 0, 0.4) → fnetSurface(fnet, 360°, zAxis) → netVector(A, A') → uSegment(A, A_{xy}) → iMirror(TL1, Xf) → TL1'Mirror(TL2, xAxis) → TL2'Semicircle(TL2, TL2') → kSegment(TL1, TL2) → jSegment(TL1', TL2') → lSegment(TL2', TL2) → mCurveCartesian((x(P) - (w * cos(α)), y(P) - (w * sin(α)), z(P) + (w * (((-g) * t) + v0_z) / v0_s)), w, -2 / v_0, 4 / v_0) → tgtraIf(resultptsnew ≟ 3, "OK - 3pts", resultptsnew ≟ 2, "OK - 2pts", "Fail") → resultCurveCartesian(((v0_x * t) + x(A), (v0_y * t) + y(A), ((-1 / 2 * g) * t^(2)) + (v0_z * t) + z(A)), t, 0, tz_0) → traIf((checkv0 < 0) ∧ (checkv0_m > 0), (v_0 / g * sqrt(v_0^(2) - ((2 * g) * (h - z(A))))), distA) → s0_{cond}Segment(G4, G0) → trunkSegment(G6, G8) → legl_2Segment(G0, G6) → legl_1Segment(G0, G7) → legr_1Segment(G7, G9) → legr_2Line(A_{xy}, O) → nOrthogonalLine(A_{xy}, n, xOyPlane) → pLine(G1, p) → qRotate(Head, headangle, q) → Head'Segment(G9, G12toeL) → footLSegment(G8, G12toeR) → footRMidpoint(Ghand_R, G4_R) → elbR_0Translate(elbL_0, Vector[(elbdisp_L * elbdisp_{unitLR})]) → Gelb_LSegment(Gelb_L, Ghand_L) → arml_2Segment(G4_L, Gelb_L) → arml_1If(gghandsho_R^(2) > armlen^(2), 0, (1 / 2 * sqrt(armlen^(2) - gghandsho_R^(2)))) → elbdisp_RTranslate(elbR_0, Vector[(elbdisp_R * elbdisp_{unitLR})]) → Gelb_RSegment(Gelb_R, Ghand_R) → armr_2Segment(G4_R, Gelb_R) → armr_1If(gghandsho_R > armlen, false, t) → oDistance(Ghand_L0, (x(A) + (rball * cos(α - π / 4)) + (v0_x * t), y(A) + (rball * sin(α - π / 4)) + (v0_y * t), z(A) - (rball * sin(ϕ)) - ((1 / 2 * g) * t^(2)) + (v0_z * t))) → distxLine(elbL_0, elbdisp_{unitLR}) → elbline_LLine(elbR_0, elbdisp_{unitLR}) → elbline_RLocus(Ghand_L, t) → loc1Textfield(timelimit) → SetGameTimeIf(condtot, If[Gtoedist > 6.25, 3, 2], 0) → eIf(0 < t < t_c, true, false) → flyingballIf(time - floor(time) ≥ 0.95, LaTeX[floor(time + 1) + ".0"], If[time - floor(time) < 0.05, LaTeX[floor(time) + ".0"], LaTeX[round(time, 1)]]) → timeroundfix1TableText({{"", "shots", "ok/shots", "ok%"}, {"total shots", 2, 3, 4}, {"2pts shots", 2, 3, 4}, {"3pts shots", 2, 3, 4}, {1, 2, 3, 4}}, "c_|||h") → ttxtestPolygon(U_3, U_4, U_{10}, U_9) → polyfloor, r, s, f_1, g_1Circle(O_{ring}, R_{ring}, zAxis) → liringVector(A, A + Dilate[ic00(2), vsca]) → uvSphere(Prun, rball) → ball_1If(Distance[Prun, liring] < r_{ring} + rball, true, false) → impringClosestPoint(liring, Prun) → QLine(Prun, Q) → pqIf(Distance[Prun, plaz] < rball + 0.02, true, false) → impfloorIf(Distance[Prun, ClosestPointRegion[poly_{bckb}, Prun]] < rball, true, false) → impbackboardPlane(A, AV, Vpar) → αplaCircle((x(Prun), y(Prun), 0), rball, xOyPlane) → ballshdwSegment((x(T_3), y(T_3), 0), (x(T_4), y(T_4), 0)) → shdwbbCircle((x(O_{ring}), y(O_{ring}), 0), R_{ring}, zAxis) → ringshdwElement(listvectordirection, If[faces > 0, faces, 5]) → SelectedvectorSegment((x(C_t), y(C_t), 0), (x(C_b), y(C_b), 0)) → shdwringsupSegment((x(G), y(G), 0), (x(D) + 0.37, y(D), 0)) → shdwGDSegment((x(G'), y(G'), 0), (x(E) + 0.37, y(E), 0)) → shdwG'EPolygon((x(G), y(G), 0.02), (x(G'), y(G'), 0.02), (x(E) + 0.42, y(E), 0.02), (x(D) + 0.42, y(D), 0.02)) → shdwsup, h_1, i_1, j_1, k_1Dilate(d, 0.1, Xc) → d_cCurveCartesian(((x(ic(2)) * τ) + x(ic(1)), (y(ic(2)) * τ) + y(ic(1)), ((-1 / 2 * g) * τ^(2)) + (z(ic(2)) * τ) + z(ic(1))), τ, 0, tzrun_0) → trarunDilate(vvar, vsca) → vvar'Translate(Prun, Vector[Dilate[vvar', 0.95]]) → vtpointIf(tresultpts, If[Gtoedist ≥ 6.25, 3, 2], 0) → resultptsIf((z(Prun) > h - rball) ∧ (z(Prun) < h) ∧ (z(vvar) < 0), true, false) → tresultIf(tresult_t > 0, 0, 0) → tscoreIf(x(A) ≥ 0, ((atan(y(A) / x(A)) * 180 / π))°, If[y(A) > 0, ((atan(y(A) / x(A)) * 180 / π) + 180)°, ((atan(y(A) / x(A)) * 180 / π) - 180)°]) → αtgtSegment(P, Q) → pqsegIf(αFT, αtgt - 15°, -180°) → αminFTIf(αFT, αtgt + 15°, 180°) → αmaxFT
AI 绘图提示语参考
一个三维篮球投篮模拟,展示篮球的抛物线轨迹、篮板反弹行为,以及球、手、地面和目标之间的空间关系。图形包含篮球、篮板、球的路径、投篮手、地面平面和目标点等元素,体现物理运动与几何构造的结合。
以上提示语为根据原始绘图命令整理而来,仅供参考。