
Series of Similarity Transformations
Loading the math board and drawing, please wait…
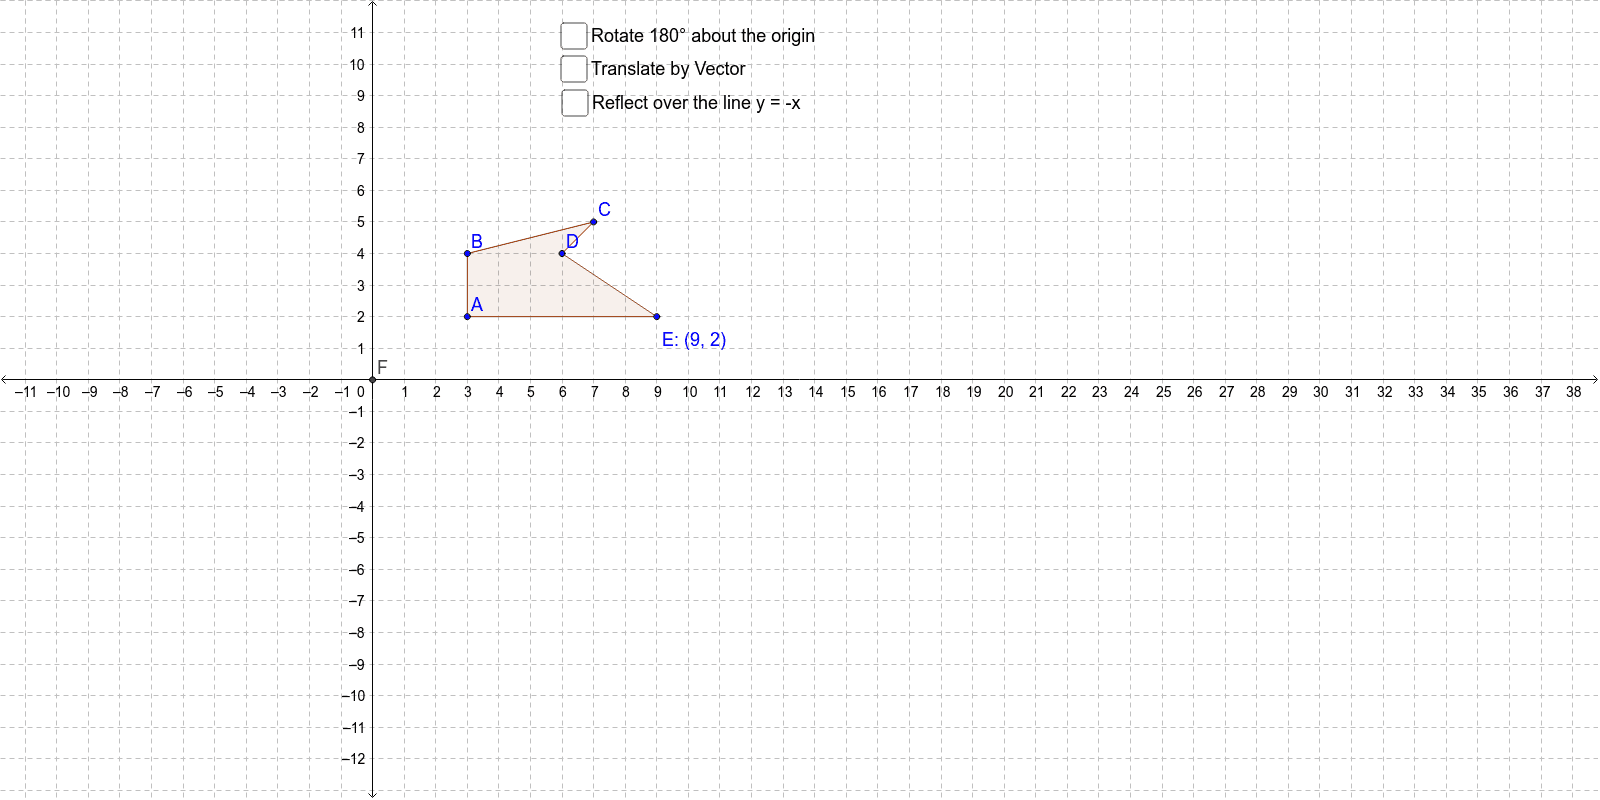
This example demonstrates a series of similarity transformations. It involves core mathematical concepts such as reflection, rotation, and translation. Using GeoGebra commands like Polygon, Intersect, Rotate, Mirror, and Translate, a series of transformations can be constructed. Suitable for students at the junior high school level and above to learn about geometric transformations and similar figures.
GeoGebra Commands & Parameters
Polygon(A, B, C, D, E) → poly1, a, b, c, d, eIntersect(xAxis, yAxis) → FRotate(A, 180*°, F) → A'Rotate(B, 180*°, F) → B'Rotate(C, 180*°, F) → C'Rotate(D, 180*°, F) → D'Rotate(E, 180*°, F) → E'Polygon(A', B', C', D', E') → poly1', a', b', c', d', e'Mirror(A', xAxis) → A''Mirror(B', xAxis) → B''Mirror(C', xAxis) → C''Mirror(D', xAxis) → D''Mirror(E', xAxis) → E''Polygon(A'', B'', C'', D'', E'') → poly1'', a'', b'', c'', d'', e''Vector(G, H) → uTranslate(A'', u) → A'''Translate(B'', u) → B'''Translate(C'', u) → C'''Translate(D'', u) → D'''Translate(E'', u) → E'''Polygon(A''', B''', C''', D''', E''') → poly1''', a''', b''', c''', d''', e'''Angle(poly1) → ε, α, β, γ, δAngle(poly1''') → ζ, η, θ, ι, κAngle(E', A', B') → λAngle(A', B', C') → μAngle(B', C', D') → νAngle(C', D', E') → ξAngle(D', E', A') → οAngle(B, C, D) → ρAngle(C, D, E) → σAngle(D, E, A) → τAngle(E, A, B) → υAngle(A, B, C) → ϕVector(I, J) → vTranslate(A', v) → A''_1Translate(B', v) → B''_1Translate(C', v) → C''_1Translate(D', v) → D''_1Translate(E', v) → E''_1Polygon(A''_1, B''_1, C''_1, D''_1, E''_1) → poly1''_1, a''_1, b''_1, c''_1, d''_1, e''_1Mirror(A''_1, j) → A'''_1Mirror(B''_1, j) → B'''_1Mirror(C''_1, j) → C'''_1Mirror(D''_1, j) → D'''_1Mirror(E''_1, j) → E'''_1Polygon(A'''_1, B'''_1, C'''_1, D'''_1, E'''_1) → poly2, k_1, l_1, m_1, n_1, o_1Vector(G_1, H_1) → u_1Vector(I_1, J_1) → v_1Vector(K, L) → wTranslate(A, w) → A'_1Translate(B, w) → B'_1Translate(C, w) → C'_1Translate(D, w) → D'_1Translate(E, w) → E'_1Polygon(A'_1, B'_1, C'_1, D'_1, E'_1) → poly1'_1, a'_1, b'_1, c'_1, d'_1, e'_1Mirror(A'_1, xAxis) → A''_4Mirror(B'_1, xAxis) → B''_4Mirror(C'_1, xAxis) → C''_4Mirror(D'_1, xAxis) → D''_5Mirror(E'_1, xAxis) → E''_5Polygon(A''_4, B''_4, C''_4, D''_5, E''_5) → poly3, m_2, n_2, o_2, p, qRotate(A''_4, 180*°, F) → A'''_2Rotate(B''_4, 180*°, F) → B'''_2Rotate(C''_4, 180*°, F) → C'''_2Rotate(D''_5, 180*°, F) → D'''_2Rotate(E''_5, 180*°, F) → E'''_2Polygon(A'''_2, B'''_2, C'''_2, D'''_2, E'''_2) → poly3', m_3, n_3, o_3, p_1, q_1Rotate(A'_1, -90*°, F) → A''_5Rotate(B'_1, -90*°, F) → B''_5Rotate(C'_1, -90*°, F) → C''_5Rotate(D'_1, -90*°, F) → D''_4Rotate(E'_1, -90*°, F) → E''_4Polygon(A''_5, B''_5, C''_5, D''_4, E''_4) → poly4, m_4, n_4, o_4, p_2, q_2Mirror(A''_5, j) → A'''_3Mirror(B''_5, j) → B'''_3Mirror(C''_5, j) → C'''_3Mirror(D''_4, j) → D'''_3Mirror(E''_4, j) → E'''_3Polygon(A'''_3, B'''_3, C'''_3, D'''_3, E'''_3) → poly4', m_5, n_5, o_5, p_3, q_3Mirror(A, h_1) → A'_2Mirror(B, h_1) → B'_2Mirror(C, h_1) → C'_2Mirror(D, h_1) → D'_2Mirror(E, h_1) → E'_2Polygon(A'_2, B'_2, C'_2, D'_2, E'_2) → poly1'_2, a'_2, b'_2, c'_2, d'_2, e'_2Rotate(A'_2, -90*°, F) → A''_3Rotate(B'_2, -90*°, F) → B''_3Rotate(C'_2, -90*°, F) → C''_3Rotate(D'_2, -90*°, F) → D''_3Rotate(E'_2, -90*°, F) → E''_3Polygon(A''_3, B''_3, C''_3, D''_3, E''_3) → poly5, m_6, n_6, o_6, p_4, q_4Vector(M, O) → rTranslate(A''_3, r) → A'''_4Translate(B''_3, r) → B'''_4Translate(C''_3, r) → C'''_4Translate(D''_3, r) → D'''_4Translate(E''_3, r) → E'''_4Polygon(A'''_4, B'''_4, C'''_4, D'''_4, E'''_4) → poly5', p_5, q_5, r_1, s, tVector(N, P) → w_1Translate(A'_2, w_1) → A''_2Translate(B'_2, w_1) → B''_2Translate(C'_2, w_1) → C''_2Translate(D'_2, w_1) → D''_2Translate(E'_2, w_1) → E''_2Polygon(A''_2, B''_2, C''_2, D''_2, E''_2) → poly6, q_6, r_2, s_1, t_1, u_2Rotate(A''_2, 180*°, F) → A'''_5Rotate(B''_2, 180*°, F) → B'''_5Rotate(C''_2, 180*°, F) → C'''_5Rotate(D''_2, 180*°, F) → D'''_5Rotate(E''_2, 180*°, F) → E'''_5Polygon(A'''_5, B'''_5, C'''_5, D'''_5, E'''_5) → poly6', q_7, r_3, s_2, t_2, u_3Distance(B, A) → BADistance(c'', b'') → a_1Distance(d, e) → b_1Distance(e', c) → c_1Distance(A, B) → distanceABDistance(B, C) → distanceBCDistance(D, C) → distanceDCDistance(D, E) → distanceDEDistance(A, E) → distanceAEDistance(C, D) → distanceCDDistance(A'', B'') → distanceA''B''Distance(B'', C'') → distanceB''C''Distance(C'', D'') → distanceC''D''Distance(D'', E'') → distanceD''E''Distance(A'', E'') → distanceA''E''Perimeter(poly1') → perimeterpoly1'PointIn(poly1') → Pointpoly1'_1Perimeter(poly1') → d_1PointIn(poly1') → Pointpoly1'Angle(D''_1, E''_1, A''_1) → χAngle(E''_1, A''_1, B''_1) → ψAngle(A''_1, B''_1, C''_1) → ωAngle(B''_1, C''_1, D''_1) → α_1Angle(C''_1, D''_1, E''_1) → β_1Angle(poly2) → γ_1, δ_1, ε_1, ζ_1, η_1Angle(E', A', B') → θ_1Angle(D', E', A') → ι_1Angle(C', D', E') → κ_1Angle(B', C', D') → λ_1Angle(A', B', C') → μ_1