
Dynamic Geometry Illustration by Tim Brzezinski (3)
Loading the math board and drawing, please wait…
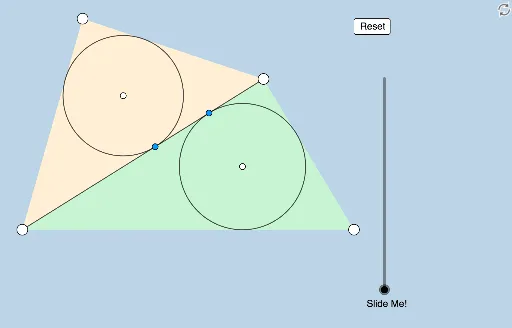
This example dynamically demonstrates a geometric problem posted by Antonio Gutierrez, showcasing key concepts through interactive visuals. It involves exponential functions, hypothesis testing, tree diagrams, parabolas, and integral calculus. Construction highlights the use of commands like Line, Polygon, Segment, Angle, Rotate, Ray, Intersect, OrthogonalLine, Circle, Midpoint, Translate, Dilate, Vector, and Point. Ideal for high school students and educators exploring complex geometry and advanced mathematics applications.
GeoGebra Commands & Parameters
Line(A, B) → rPolygon(A, B, C, D) → q1, a_3, b_2, c_3, d_2Polygon(A, C, D) → t1, d_1, a_1, c_1Polygon(A, B, C) → t2, c_2, a_2, b_1Segment(D, A) → aSegment(A, C) → gSegment(C, D) → bSegment(C, B) → cSegment(B, A) → dAngle(A, D, C) → αAngle(D, C, A) → βAngle(C, B, A) → γAngle(B, A, C) → δRotate(A, α / 2, D) → A'Angle(A, D, A') → εRotate(D, β / 2, C) → D'Angle(D, C, D') → ζRotate(B, δ / 2, A) → B'Angle(B, A, B') → ηRay(A, B') → kRay(D, A') → lRay(C, D') → mRotate(C, γ / 2, B) → C'Angle(C, B, C') → θ_1Ray(B, C') → nIntersect(l, m) → EIntersect(n, k) → FOrthogonalLine(E, g) → pOrthogonalLine(F, g) → qIntersect(g, p) → GIntersect(g, q) → HCircle(E, G) → eCircle(F, H) → fMidpoint(a) → IMidpoint(b) → JMidpoint(c) → KMidpoint(d) → LSegment(A, G) → hSegment(G, H) → iSegment(H, C) → jTranslate(r, (0, (-o))) → r'OrthogonalLine(A, r') → sOrthogonalLine(L, r') → tIntersect(r', t) → MCircle(M, Distance[D, J]) → e_1Intersect(e_1, r') → N, OTranslate(r, (0, (-2 * o))) → r'_1Intersect(r', s) → POrthogonalLine(O, r'_1) → f_1Intersect(r'_1, f_1) → QCircle(Q, Distance[B, K]) → g_1Intersect(g_1, r'_1) → R, SCircle(R, Distance[A, I]) → h_1Intersect(h_1, r'_1) → T, UIntersect(s, r'_1) → VDilate(A, If[0 < u ≤ 1, 1 - u, 0], L) → A'_1Segment(A, A'_1) → i_1Rotate(A, If[1 < u ≤ 2, ((-(u - 1)) * π), (-π)], L) → A'_2Rotate(A'_1, If[1 < u ≤ 2, ((-(u - 1)) * π), (-π)], L) → WSegment(A'_2, W) → j_1Dilate(D, If[3 < u ≤ 4, 4 - u, 0], J) → D'_1Segment(D, D'_1) → k_1Dilate(A, If[2 < u ≤ 3, 3 - u, 0], P) → A'_3Vector(A, A'_3) → vTranslate(A, v) → A'_4Translate(A'_1, v) → ZSegment(A'_4, Z) → l_1Vector(L, Z) → wRotate(D, If[4 < u ≤ 5, ((u - 4) * π), π], J) → D'_2Rotate(D'_1, If[4 < u ≤ 5, ((u - 4) * π), π], J) → A_1Segment(D'_2, A_1) → m_1Ray(M, O) → n_1Circle(O, 2) → p_1Intersect(p_1, n_1, 2) → B_1Ray(O, B_1) → q_1Segment(M, O) → r_1Line(C, r'_1) → s_1Point(s_1) → C_1Angle(D, C, C_1) → θDilate(J, If[5 < u ≤ 6, 6 - u, 0], M) → J'Vector(J, J') → u_1Translate(D'_2, u_1) → D_1Translate(A_1, u_1) → E_1Segment(D_1, E_1) → t_1Rotate(D_1, If[5 < u ≤ 6, ((u - 5) * θ), θ], J') → F_1Rotate(E_1, If[5 < u ≤ 6, ((u - 5) * θ), θ], J') → G_1Segment(F_1, G_1) → f_2OrthogonalLine(R, r'_1) → g_2OrthogonalLine(T, r'_1) → h_2Intersect(r', h_2) → H_1Intersect(g_2, r') → I_1Segment(P, H_1) → i_2Segment(H_1, I_1) → j_2Segment(I_1, O) → k_2Dilate(P, If[6 < u ≤ 7, 7 - u, 0], V) → P'Vector(P, P') → v_1Dilate(O, If[6 < u ≤ 7, 7 - u, 0], Q) → O'Vector(O, O') → w_1Translate(P, v_1) → P'_1Translate(H_1, v_1) → J_1Segment(P'_1, J_1) → l_2Translate(H_1, v_1) → K_1Translate(I_1, v_1) → L_1Segment(K_1, L_1) → m_2Translate(I_1, v_1) → M_1Translate(O, v_1) → O'_1Segment(M_1, O'_1) → n_2Dilate(C, If[7 < u ≤ 8, 8 - u, 0], K) → B'_1Rotate(B, If[8 < u ≤ 9, ((-(u - 8)) * π), (-π)], K) → B'_2Rotate(B'_1, If[8 < u ≤ 9, ((-(u - 8)) * π), (-π)], K) → N_1Segment(C, B'_1) → p_2Rotate(C, If[8 < u ≤ 9, ((u - 8) * π), π], K) → C'_1Rotate(B'_1, If[8 < u ≤ 9, ((u - 8) * π), π], K) → O_1Segment(C'_1, O_1) → q_2Dilate(B, If[9 < u ≤ 10, 10 - u, 0], O'_1) → B'_3Vector(B, B'_3) → u_2Translate(C'_1, u_2) → P_1Translate(O_1, u_2) → Q_1Segment(P_1, Q_1) → r_2Rotate(P_1, If[9 < u ≤ 10, ((u - 9) * γ), γ], P_1) → R_1Rotate(Q_1, If[9 < u ≤ 10, ((u - 9) * γ), γ], P_1) → S_1Segment(R_1, S_1) → s_2Dilate(D, If[10 < u ≤ 11, 11 - u, 0], I) → D'_3Segment(D, D'_3) → t_2Rotate(D, If[11 < u ≤ 12, ((-(u - 11)) * π), (-π)], I) → D'_4Rotate(D'_3, If[11 < u ≤ 12, ((-(u - 11)) * π), (-π)], I) → T_1Segment(D'_4, T_1) → e_2Angle(C, A, D) → λDilate(A, If[12 < u ≤ 13, 13 - u, 0], T) → A'_5Vector(A, A'_5) → v_2Translate(D'_4, v_2) → U_1Translate(T_1, v_2) → V_1Segment(U_1, V_1) → f_3Rotate(U_1, If[12 < u ≤ 13, ((-(u - 12)) * (λ + δ)), (-(λ + δ))], A'_5) → W_1Rotate(V_1, If[12 < u ≤ 13, ((-(u - 12)) * (λ + δ)), (-(λ + δ))], A'_5) → Z_1Segment(W_1, Z_1) → g_3Dilate(A, If[14 < u ≤ 15, 15 - u, 0], G) → A'_6Dilate(C, If[14 < u ≤ 15, 15 - u, 0], H) → C'_2Segment(A, A'_6) → h_3Segment(C, C'_2) → i_3Dilate(T, If[15 < u ≤ 16, 16 - u, 0], V) → T'Segment(T, T') → j_3Line(V, h_3) → k_3Point(k_3) → A_2Angle(T, V, A_2) → ρDilate(T, If[17 < u ≤ 18, 18 - u, 0], H) → T'_1Vector(T, T'_1) → w_2Translate(T, w_2) → T'_2Translate(T', w_2) → T''Segment(T'_2, T'') → l_3Rotate(T'_2, If[16 < u ≤ 17, ((-(u - 16)) * ((2 * π) - ρ)), ρ - (2 * π)], T'_2) → B_2Rotate(T'', If[16 < u ≤ 17, ((-(u - 16)) * ((2 * π) - ρ)), ρ - (2 * π)], T'_2) → T'''Rotate(T'_2, If[16 < u ≤ 17, ((u - 16) * ρ), ρ], T'_2) → C_2Rotate(T'_2, If[17 < u ≤ 18, ((u - 17) * ρ), ρ], T'_2) → D_2Rotate(T'', If[17 < u ≤ 18, ((u - 17) * ρ), ρ], T'_2) → T'''_1Segment(D_2, T'''_1) → m_3