
Continuity Equation Demonstration
Loading the math board and drawing, please wait…
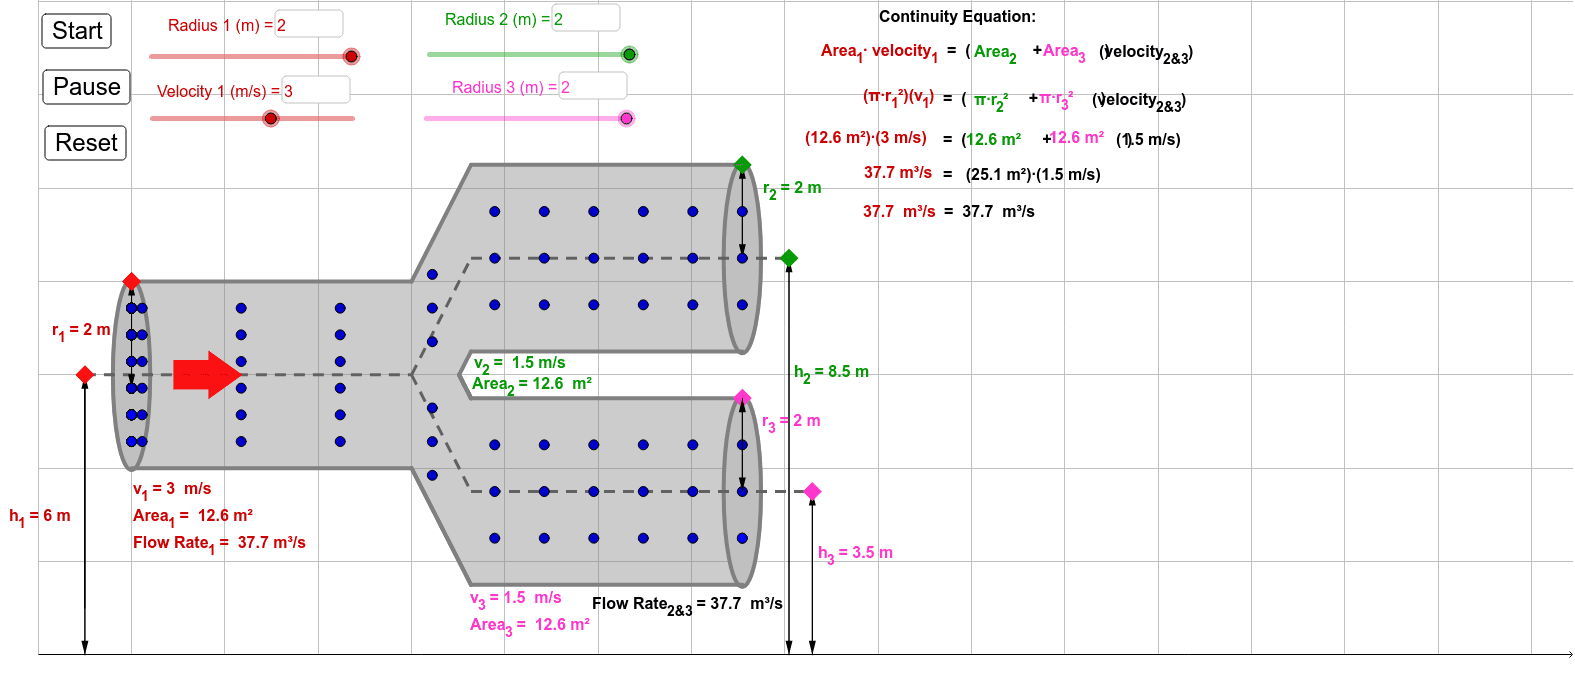
This example demonstrates the principle of mass conservation in fluid dynamics through the continuity equation at varying pipe diameters. It involves core mathematical concepts such as linear functions, secant lines, parallelograms, real numbers, and the sine function, along with calculus-based continuity principles. The construction utilizes GeoGebra commands like Segment, Point, Line, OrthogonalLine, Mirror, Distance, Intersect, If, Textfield, Ellipse, Polygon, Sequence, PolyLine, Vector, and Midpoint. It is suitable for high school students and enthusiasts studying the intersection of fluid mechanics and calculus.
GeoGebra Commands & Parameters
Segment(M_9, D_{12}) → h_4Point(h_4) → F_9Line(F, G) → hSegment(F, L_9) → iPoint(i) → HOrthogonalLine(H, h) → kLine(F_9, k) → b_3Mirror(I, k) → I'Distance(I, I') → distanceII'Mirror(H_9, b_3) → I_9Distance(H_9, I_9) → distanceH9I9Point(xAxis) → T_2OrthogonalLine(T_2, xAxis) → lPoint(xAxis) → U_2OrthogonalLine(U_2, xAxis) → mLine(B, C) → fSegment(B, C) → gPoint(g) → DOrthogonalLine(D, f) → jOrthogonalLine(E, f) → nIntersect(m, n) → KSegment(E, K) → sOrthogonalLine(E, s) → p_1OrthogonalLine(S_9, p_1) → j_5Intersect(j_5, l) → T_9Mirror(E, j) → E'Distance(E, E') → distanceEE'OrthogonalLine(C_1, p_1) → h_5Intersect(h_5, m) → K_{10}Intersect(k, l) → WOrthogonalLine(I, h) → pIntersect(l, p) → LSegment(L, I) → dOrthogonalLine(I, d) → q_1Intersect(k, q_1) → B_1OrthogonalLine(E', m) → qIntersect(m, q) → NOrthogonalLine(I', i) → rIntersect(l, r) → OSegment(N, O) → f_1Line(I_9, b_3) → d_3Intersect(l, d_3) → K_9Line(H_9, k) → c_3Intersect(c_3, l) → J_9Segment(J_9, K) → f_4Intersect(f_4, f_1) → N_9Segment(W, H) → t_3Point(t_3) → N_8Intersect(j, m) → VSegment(D, V) → s_3Point(s_3) → W_8If(time > t1 + (8 * timelag), t1, If[time - (8 * timelag) < 0, 0, time - (8 * timelag)]) → time1J3If(time > t1 + ttrans + (8 * timelag), ttrans, If[time - t1 - (8 * timelag) < 0, 0, time - t1 - (8 * timelag)]) → timetransJ3If(time > t1 + ttrans + t2 + (8 * timelag), t2, If[time - (t1 + (8 * timelag) + ttrans) < 0, 0, time - (t1 + (8 * timelag) + ttrans)]) → time2J3If(time > t1 + ttrans + t2 + (9 * timelag), t2, If[time - (t1 + (9 * timelag) + ttrans) < 0, 0, time - (t1 + (9 * timelag) + ttrans)]) → time2R2If(time > t1 + ttrans + (9 * timelag), ttrans, If[time - t1 - (9 * timelag) < 0, 0, time - t1 - (9 * timelag)]) → timetransR2If(time > t1 + (9 * timelag), t1, If[time - (9 * timelag) < 0, 0, time - (9 * timelag)]) → time1R2If(time > t1 + (10 * timelag), t1, If[time - (10 * timelag) < 0, 0, time - (10 * timelag)]) → time1S2If(time > t1 + ttrans + (10 * timelag), ttrans, If[time - t1 - (10 * timelag) < 0, 0, time - t1 - (10 * timelag)]) → timetransS2If(time > t1 + ttrans + t2 + (10 * timelag), t2, If[time - (t1 + (10 * timelag) + ttrans) < 0, 0, time - (t1 + (10 * timelag) + ttrans)]) → time2S2If(time > t1 + ttrans + t2 + (7 * timelag), t2, If[time - (t1 + (7 * timelag) + ttrans) < 0, 0, time - (t1 + (7 * timelag) + ttrans)]) → time2K3If(time > t1 + ttrans + (7 * timelag), ttrans, If[time - t1 - (7 * timelag) < 0, 0, time - t1 - (7 * timelag)]) → timetransK3If(time > t1 + (7 * timelag), t1, If[time - (7 * timelag) < 0, 0, time - (7 * timelag)]) → time1K3If(time > t1 + (5 * timelag), t1, If[time - (5 * timelag) < 0, 0, time - (5 * timelag)]) → time1JIf(time > t1 + ttrans + (5 * timelag), ttrans, If[time - t1 - (5 * timelag) < 0, 0, time - t1 - (5 * timelag)]) → timetransJIf(time > t1 + ttrans + t2 + (5 * timelag), t2, If[time - (t1 + (5 * timelag) + ttrans) < 0, 0, time - (t1 + (5 * timelag) + ttrans)]) → time2JIf(time > t1 + ttrans + (4 * timelag), ttrans, If[time - t1 - (4 * timelag) < 0, 0, time - t1 - (4 * timelag)]) → timetransAIf(time > t1 + ttrans + t2 + (4 * timelag), t2, If[time - (t1 + (4 * timelag) + ttrans) < 0, 0, time - (t1 + (4 * timelag) + ttrans)]) → time2AIf(time > t1 + (4 * timelag), t1, If[time - (4 * timelag) < 0, 0, time - (4 * timelag)]) → time1AIf(time > t1 + (6 * timelag), t1, If[time - (6 * timelag) < 0, 0, time - (6 * timelag)]) → time1O2If(time > t1 + ttrans + (6 * timelag), ttrans, If[time - t1 - (6 * timelag) < 0, 0, time - t1 - (6 * timelag)]) → timetransO2If(time > t1 + ttrans + t2 + (6 * timelag), t2, If[time - (t1 + (6 * timelag) + ttrans) < 0, 0, time - (t1 + (6 * timelag) + ttrans)]) → time2O2If(time > t1 + ttrans + (3 * timelag), ttrans, If[time - t1 - (3 * timelag) < 0, 0, time - t1 - (3 * timelag)]) → timetransSIf(time > t1 + ttrans + t2 + (3 * timelag), t2, If[time - (t1 + (3 * timelag) + ttrans) < 0, 0, time - (t1 + (3 * timelag) + ttrans)]) → time2SIf(time > t1 + (3 * timelag), t1, If[time - (3 * timelag) < 0, 0, time - (3 * timelag)]) → time1SIf(time > t1 + (2 * timelag), t1, If[time - (2 * timelag) < 0, 0, time - (2 * timelag)]) → time1RIf(time > t1 + ttrans + (2 * timelag), ttrans, If[time - t1 - (2 * timelag) < 0, 0, time - t1 - (2 * timelag)]) → timetransRIf(time > t1 + ttrans + t2 + (2 * timelag), t2, If[time - (t1 + (2 * timelag) + ttrans) < 0, 0, time - (t1 + (2 * timelag) + ttrans)]) → time2RIf(time > t1 + ttrans + t2 + timelag, t2, If[time - (t1 + timelag + ttrans) < 0, 0, time - (t1 + timelag + ttrans)]) → time2UIf(time > t1 + ttrans + timelag, ttrans, If[time - t1 - timelag < 0, 0, time - t1 - timelag]) → timetransUIf(time > t1 + timelag, t1, If[time - timelag < 0, 0, time - timelag]) → time1UIf(time > t1 + ttrans, ttrans, If[time - t1 < 0, 0, time - t1]) → timetransIf(time > t1 + ttrans + t2, t2, If[time - (t1 + ttrans) < 0, 0, time - (t1 + ttrans)]) → time2If(time > t1, t1, time) → time1Textfield(r1) → InputBox1Textfield(r2) → InputBox2Intersect(h, i) → MSegment(E', N) → t_1Segment(O, I') → bSegment(L, K) → eEllipse(E, E', P) → c_1Polygon(E, K, K_9, N, E', L, I, I', O, N_9, J_9, H_9, I_9) → poly1, i_1, m_4, p_4, q_4, r_4, k_1, l_1, n_1, e_1, i_4, j_4, k_4, l_4Ellipse(I, I', Q) → d_1Ellipse(E, E', P) → g_1Ellipse(I, I', Q) → h_1Sequence((xstart2, ylow2 + (space2 * i)), i, 1, 5) → list2Sequence((xstart1 + (v1 * t), ylow1 + (space1 * i)), i, 1, 5) → list3Sequence(xstart1 - (spacex1 * i), i, 0, 5) → list1Sequence((list1(i) + (v1 * t), ylow1 + space1), i, 1, 5) → list4OrthogonalLine(R, xAxis) → aOrthogonalLine(S, xAxis) → cOrthogonalLine(T, xAxis) → j_1OrthogonalLine(U, xAxis) → m_1Intersect(c_1, q_1) → A_1,Line(E_1, xAxis) → s_1Line(D_1, xAxis) → a_1Line(F_1, xAxis) → b_1Line(G_1, xAxis) → f_2Line(J_1, xAxis) → g_2Line(K_1, xAxis) → h_2Line(I_1, xAxis) → i_2Line(H_1, xAxis) → j_2Intersect(m, s_1) → M_1Intersect(a_1, m) → N_1Intersect(b_1, m) → O_1Intersect(f_2, m) → P_1Intersect(i_2, l) → Q_1Intersect(j_2, l) → R_1Intersect(g_2, l) → S_1Intersect(h_2, l) → T_1PolyLine(E_1, M_1, Q_1, I_1) → r_1PolyLine(D_1, N_1, R_1, H_1) → k_2PolyLine(F_1, O_1, S_1, J_1) → l_2PolyLine(G_1, P_1, T_1, K_1) → m_2Intersect(j_1, k_2) → ZIntersect(j_1, r_1) → L_1PolyLine(C_1, K_{10}, T_9, S_9) → n_2Intersect(j_1, n_2) → U_1Intersect(j_1, l_2) → V_1Intersect(j_1, m_2) → W_1Intersect(m_1, r_1) → Z_1Intersect(m_1, k_2) → A_2Intersect(m_1, n_2) → B_2Intersect(m_1, l_2) → C_2Intersect(m_1, m_2) → D_2Intersect(a, m_2) → E_2Intersect(a, l_2) → F_2Intersect(a, n_2) → G_2Intersect(a, k_2) → H_2Intersect(a, r_1) → I_2Intersect(c, r_1) → J_2Intersect(c, k_2) → K_2Intersect(c, n_2) → L_2Intersect(c, l_2) → M_2Intersect(c, m_2) → N_2OrthogonalLine(O_2, xAxis) → p_2OrthogonalLine(A, xAxis) → q_2OrthogonalLine(J, xAxis) → r_2OrthogonalLine(R_2, xAxis) → s_2OrthogonalLine(S_2, xAxis) → t_2Intersect(p_2, m_2) → P_2Intersect(p_2, l_2) → U_3Intersect(p_2, n_2) → V_2Intersect(p_2, k_2) → W_2Intersect(p_2, r_1) → Z_2Intersect(r_2, r_1) → Q_2Intersect(r_2, k_2) → A_3Intersect(r_2, n_2) → B_3Intersect(r_2, l_2) → C_3Intersect(r_2, m_2) → D_3Intersect(q_2, m_2) → E_3Intersect(q_2, l_2) → F_3Intersect(q_2, n_2) → G_3Intersect(q_2, k_2) → H_3Intersect(q_2, r_1) → I_3If(time > t1 + ttrans + (11 * timelag), ttrans, If[time - t1 - (11 * timelag) < 0, 0, time - t1 - (11 * timelag)]) → timetrans11OrthogonalLine(K_3, xAxis) → d_2Intersect(d_2, r_1) → L_3Intersect(d_2, k_2) → M_3Intersect(d_2, n_2) → N_3Intersect(d_2, l_2) → O_3Intersect(d_2, m_2) → P_3Intersect(timetrans11, r_1) → Q_3Intersect(timetrans11, k_2) → R_3Intersect(timetrans11, n_2) → S_3Intersect(timetrans11, l_2) → T_3, T_4Intersect(timetrans11, m_2) → V_3Intersect(s_2, r_1) → W_3Intersect(s_2, k_2) → Z_3Intersect(s_2, n_2) → A_4Intersect(s_2, l_2) → B_4Intersect(s_2, m_2) → C_4Intersect(t_2, r_1) → D_4Intersect(t_2, k_2) → E_4Intersect(t_2, m_2) → F_4Intersect(t_2, n_2) → G_4Intersect(t_2, l_2) → H_4If(time > t1 + (11 * timelag), t1, If[time - (11 * timelag) < 0, 0, time - (11 * timelag)]) → time111If(time > t1 + (12 * timelag), t1, If[time - (12 * timelag) < 0, 0, time - (12 * timelag)]) → time112If(time > t1 + (13 * timelag), t1, If[time - (13 * timelag) < 0, 0, time - (13 * timelag)]) → time113If(time > t1 + (14 * timelag), t1, If[time - (14 * timelag) < 0, 0, time - (14 * timelag)]) → time114If(time > t1 + (15 * timelag), t1, If[time - (15 * timelag) < 0, 0, time - (15 * timelag)]) → time115If(time > t1 + (16 * timelag), t1, If[time - (16 * timelag) < 0, 0, time - (16 * timelag)]) → time116If(time > t1 + ttrans + t2 + (11 * timelag), t2, If[time - (t1 + (11 * timelag) + ttrans) < 0, 0, time - (t1 + (11 * timelag) + ttrans)]) → time211If(time > t1 + ttrans + t2 + (12 * timelag), t2, If[time - (t1 + (12 * timelag) + ttrans) < 0, 0, time - (t1 + (12 * timelag) + ttrans)]) → time212If(time > t1 + ttrans + t2 + (13 * timelag), t2, If[time - (t1 + (13 * timelag) + ttrans) < 0, 0, time - (t1 + (13 * timelag) + ttrans)]) → time213If(time > t1 + ttrans + t2 + (14 * timelag), t2, If[time - (t1 + (14 * timelag) + ttrans) < 0, 0, time - (t1 + (14 * timelag) + ttrans)]) → time214If(time > t1 + ttrans + t2 + (15 * timelag), t2, If[time - (t1 + (15 * timelag) + ttrans) < 0, 0, time - (t1 + (15 * timelag) + ttrans)]) → time215If(time > t1 + ttrans + t2 + (16 * timelag), t2, If[time - (t1 + (16 * timelag) + ttrans) < 0, 0, time - (t1 + (16 * timelag) + ttrans)]) → time216If(time > t1 + ttrans + (12 * timelag), ttrans, If[time - t1 - (12 * timelag) < 0, 0, time - t1 - (12 * timelag)]) → timetrans12If(time > t1 + ttrans + (13 * timelag), ttrans, If[time - t1 - (13 * timelag) < 0, 0, time - t1 - (13 * timelag)]) → timetrans13If(time > t1 + ttrans + (14 * timelag), ttrans, If[time - t1 - (14 * timelag) < 0, 0, time - t1 - (14 * timelag)]) → timetrans14If(time > t1 + ttrans + (15 * timelag), ttrans, If[time - t1 - (15 * timelag) < 0, 0, time - t1 - (15 * timelag)]) → timetrans15If(time > t1 + ttrans + (16 * timelag), ttrans, If[time - t1 - (16 * timelag) < 0, 0, time - t1 - (16 * timelag)]) → timetrans16OrthogonalLine(I_4, xAxis) → a_2OrthogonalLine(J_4, xAxis) → b_2If(time > t1 + ttrans + (19 * timelag), ttrans, If[time - t1 - (19 * timelag) < 0, 0, time - t1 - (19 * timelag)]) → timetrans19_1OrthogonalLine(L_4, xAxis) → e_2OrthogonalLine(M_4, xAxis) → f_3OrthogonalLine(N_4, xAxis) → g_3OrthogonalLine(J_3, xAxis) → h_3Intersect(e_2, r_1) → O_4Intersect(e_2, k_2) → P_4Intersect(e_2, n_2) → Q_4Intersect(e_2, l_2) → R_4Intersect(e_2, m_2) → S_4Intersect(timetrans19_1, r_1) → T_4Intersect(timetrans19_1, k_2) → U_4Intersect(timetrans19_1, n_2) → V_4Intersect(timetrans19_1, l_2) → W_4, W_5Intersect(timetrans19_1, m_2) → Z_4Intersect(f_3, r_1) → A_5Intersect(f_3, k_2) → B_5Intersect(f_3, n_2) → C_5Intersect(f_3, l_2) → D_5Intersect(f_3, m_2) → E_5Intersect(b_2, r_1) → F_5Intersect(b_2, k_2) → G_5Intersect(b_2, n_2) → H_5Intersect(b_2, l_2) → I_5Intersect(b_2, m_2) → J_5Intersect(a_2, r_1) → K_5Intersect(a_2, k_2) → L_5Intersect(a_2, n_2) → M_5Intersect(a_2, l_2) → N_5Intersect(a_2, m_2) → O_5Intersect(g_3, r_1) → P_5Intersect(g_3, k_2) → Q_5Intersect(g_3, n_2) → R_5Intersect(g_3, l_2) → S_5Intersect(g_3, m_2) → T_5Intersect(h_3, r_1) → U_5Intersect(h_3, k_2) → V_5Intersect(h_3, n_2) → W_5Intersect(h_3, l_2) → Z_5Intersect(h_3, m_2) → A_6If(time > t1 + (17 * timelag), t1, If[time - (17 * timelag) < 0, 0, time - (17 * timelag)]) → time117If(time > t1 + (18 * timelag), t1, If[time - (18 * timelag) < 0, 0, time - (18 * timelag)]) → time118If(time > t1 + (19 * timelag), t1, If[time - (19 * timelag) < 0, 0, time - (19 * timelag)]) → time119If(time > t1 + (20 * timelag), t1, If[time - (20 * timelag) < 0, 0, time - (20 * timelag)]) → time120If(time > t1 + (21 * timelag), t1, If[time - (21 * timelag) < 0, 0, time - (21 * timelag)]) → time121If(time > t1 + (22 * timelag), t1, If[time - (22 * timelag) < 0, 0, time - (22 * timelag)]) → time122If(time > t1 + (23 * timelag), t1, If[time - (23 * timelag) < 0, 0, time - (23 * timelag)]) → time123If(time > t1 + (24 * timelag), t1, If[time - (24 * timelag) < 0, 0, time - (24 * timelag)]) → time124If(time > t1 + (25 * timelag), t1, If[time - (25 * timelag) < 0, 0, time - (25 * timelag)]) → time125If(time > t1 + ttrans + (17 * timelag), ttrans, If[time - t1 - (17 * timelag) < 0, 0, time - t1 - (17 * timelag)]) → timetrans17If(time > t1 + ttrans + (18 * timelag), ttrans, If[time - t1 - (18 * timelag) < 0, 0, time - t1 - (18 * timelag)]) → timetrans18If(time > t1 + ttrans + (19 * timelag), ttrans, If[time - t1 - (19 * timelag) < 0, 0, time - t1 - (19 * timelag)]) → timetrans19If(time > t1 + ttrans + (20 * timelag), ttrans, If[time - t1 - (20 * timelag) < 0, 0, time - t1 - (20 * timelag)]) → timetrans20If(time > t1 + ttrans + (21 * timelag), ttrans, If[time - t1 - (21 * timelag) < 0, 0, time - t1 - (21 * timelag)]) → timetrans21If(time > t1 + ttrans + (22 * timelag), ttrans, If[time - t1 - (22 * timelag) < 0, 0, time - t1 - (22 * timelag)]) → timetrans22If(time > t1 + ttrans + (23 * timelag), ttrans, If[time - t1 - (23 * timelag) < 0, 0, time - t1 - (23 * timelag)]) → timetrans23If(time > t1 + ttrans + (24 * timelag), ttrans, If[time - t1 - (24 * timelag) < 0, 0, time - t1 - (24 * timelag)]) → timetrans24If(time > t1 + ttrans + (25 * timelag), ttrans, If[time - t1 - (25 * timelag) < 0, 0, time - t1 - (25 * timelag)]) → timetrans25If(time > t1 + ttrans + t2 + (17 * timelag), t2, If[time - (t1 + (17 * timelag) + ttrans) < 0, 0, time - (t1 + (17 * timelag) + ttrans)]) → time217If(time > t1 + ttrans + t2 + (18 * timelag), t2, If[time - (t1 + (18 * timelag) + ttrans) < 0, 0, time - (t1 + (18 * timelag) + ttrans)]) → time218If(time > t1 + ttrans + t2 + (19 * timelag), t2, If[time - (t1 + (19 * timelag) + ttrans) < 0, 0, time - (t1 + (19 * timelag) + ttrans)]) → time219If(time > t1 + ttrans + t2 + (20 * timelag), t2, If[time - (t1 + (20 * timelag) + ttrans) < 0, 0, time - (t1 + (20 * timelag) + ttrans)]) → time220If(time > t1 + ttrans + t2 + (21 * timelag), t2, If[time - (t1 + (21 * timelag) + ttrans) < 0, 0, time - (t1 + (21 * timelag) + ttrans)]) → time221If(time > t1 + ttrans + t2 + (22 * timelag), t2, If[time - (t1 + (22 * timelag) + ttrans) < 0, 0, time - (t1 + (22 * timelag) + ttrans)]) → time222If(time > t1 + ttrans + t2 + (23 * timelag), t2, If[time - (t1 + (23 * timelag) + ttrans) < 0, 0, time - (t1 + (23 * timelag) + ttrans)]) → time223If(time > t1 + ttrans + t2 + (24 * timelag), t2, If[time - (t1 + (24 * timelag) + ttrans) < 0, 0, time - (t1 + (24 * timelag) + ttrans)]) → time224If(time > t1 + ttrans + t2 + (25 * timelag), t2, If[time - (t1 + (25 * timelag) + ttrans) < 0, 0, time - (t1 + (25 * timelag) + ttrans)]) → time225OrthogonalLine(B_6, xAxis) → i_3OrthogonalLine(C_6, xAxis) → j_3OrthogonalLine(D_6, xAxis) → k_3OrthogonalLine(E_6, xAxis) → l_3Point(xAxis) → F_6OrthogonalLine(F_6, xAxis) → m_3OrthogonalLine(G_6, xAxis) → n_3OrthogonalLine(H_6, xAxis) → p_3OrthogonalLine(I_6, xAxis) → q_3OrthogonalLine(J_6, xAxis) → r_3OrthogonalLine(K_4, xAxis) → c_2Intersect(c_2, r_1) → K_6Intersect(c_2, k_2) → L_6Intersect(c_2, n_2) → M_6Intersect(c_2, l_2) → N_6Intersect(c_2, m_2) → O_6Intersect(k_3, r_1) → P_6Intersect(k_3, k_2) → Q_6Intersect(k_3, n_2) → R_6Intersect(k_3, l_2) → S_6Intersect(k_3, m_2) → T_6Intersect(r_3, m_2) → U_6Intersect(r_3, l_2) → V_6Intersect(r_3, n_2) → W_6Intersect(r_3, k_2) → Z_6Intersect(r_3, r_1) → A_7Intersect(n_3, r_1) → B_7Intersect(n_3, k_2) → C_7Intersect(n_3, n_2) → D_7Intersect(n_3, l_2) → E_7Intersect(n_3, m_2) → F_7Intersect(i_3, r_1) → G_7Intersect(i_3, k_2) → H_7Intersect(i_3, n_2) → I_7Intersect(i_3, l_2) → J_7Intersect(i_3, m_2) → K_7Intersect(j_3, r_1) → L_7Intersect(j_3, k_2) → M_7Intersect(j_3, n_2) → N_7Intersect(j_3, l_2) → O_7Intersect(j_3, m_2) → P_7Intersect(p_3, r_1) → Q_7Intersect(p_3, k_2) → R_7Intersect(p_3, n_2) → S_7Intersect(p_3, l_2) → T_7Intersect(p_3, m_2) → U_7Intersect(q_3, r_1) → V_7Intersect(q_3, k_2) → W_7Intersect(q_3, n_2) → Z_7Intersect(q_3, l_2) → A_8Intersect(q_3, m_2) → B_8Intersect(l_3, r_1) → C_8Intersect(l_3, k_2) → D_8Intersect(l_3, n_2) → E_8Intersect(l_3, l_2) → F_8Intersect(l_3, m_2) → G_8Vector(E, C_1) → uVector(C_1, E) → vVector(I, B_1) → wVector(B_1, I) → u_1Midpoint(B_1, I) → H_8Midpoint(C_1, E) → I_8Intersect(f, xAxis) → J_8Intersect(h, xAxis) → K_8Vector(D, J_8) → v_1Vector(J_8, D) → w_1Vector(H, K_8) → u_2Vector(K_8, H) → v_2Midpoint(D, J_8) → L_8Midpoint(H, K_8) → M_8Segment(V, W) → a_3Polygon(P_8, Q_8, R_8, S_8, T_8, U_8, V_8) → poly2, p_8, q_8, r_8, s_8, t_8, u_8, v_8Polygon(O_8, Z_8, A_9, B_9, C_9, D_9, E_9) → poly3, o_8, z_8, a_9, b_9, c_9, d_9, e_9Intersect(b_3, l) → G_9Segment(V, G_9) → e_3Segment(K_9, N) → g_4Ellipse(H_9, I_9, O_9) → c_4Segment(H_9, J_9) → n_4Segment(J_9, N_9) → s_4Intersect(p_4, q_4) → P_9Segment(P_9, K_9) → t_4Segment(K_9, I_9) → a_4Segment(J_9, N_9) → b_4Ellipse(H_9, I_9, O_9) → d_4Segment(N_9, J_9) → e_4Intersect(e_1, i_4) → Q_9Segment(N_9, Q_9) → f_5Intersect(l_4, b_3) → R_9OrthogonalLine(Z_9, p_1) → i_5Intersect(i_5, m) → L_{10}OrthogonalLine(U_9, l) → k_5Intersect(k_5, n_2) → V_9Intersect(l, k_5) → W_9PolyLine(Z_9, L_{10}, W_9, U_9) → l_5Intersect(k_5, l_5) → A_{10}, C_{10}Intersect(k_5, l_5) → E_{10}, F_{10}Intersect(k_5, l_5) → G_{10}, H_{10}Intersect(k_5, l_5) → I_{10}, J_{10}Intersect(k_5, l_5) → M_{10}, N_{10}Intersect(p_2, l_5) → P_{10}Intersect(d_2, l_5) → Q_{10}Intersect(h_3, l_5) → R_{10}Intersect(s_2, l_5) → S_{10}Intersect(k_5, l_5) → U_{10}, V_{10}Intersect(k_5, l_5) → W_{10}, Z_{10}Intersect(k_5, l_5) → A_{11}, B_{11}Intersect(k_5, l_5) → C_{11}, D_{11}Intersect(k_5, l_5) → E_{11}, F_{11}Intersect(k_5, l_5) → G_{11}, H_{11}Intersect(k_5, l_5) → I_{11}, J_{11}Intersect(k_5, l_5) → K_{11}, L_{11}Intersect(f_3, l_5) → N_{11}Intersect(b_2, l_5) → O_{11}Intersect(a_2, l_5) → P_{11}Intersect(g_3, l_5) → Q_{11}Intersect(t_2, l_5) → R_{11}Intersect(k_5, l_5) → S_{11}, T_{11}Intersect(k_3, l_5) → V_{11}Intersect(l_3, l_5) → W_{11}Intersect(j_3, l_5) → Z_{11}Intersect(i_3, l_5) → A_{12}Intersect(e_2, l_5) → B_{12}Intersect(c_2, l_5) → C_{12}Textfield(r3) → InputBox4Textfield(v1) → InputBox3Segment(G_9, F_9) → g_5Vector(R_9, H_9) → w_2Vector(H_9, R_9) → u_3Intersect(j_1, l_5) → E_{12}Intersect(m_1, l_5) → D_{10}Intersect(a, l_5) → O_{10}Intersect(c, l_5) → M_{11}Intersect(q_2, l_5) → T_{10}Intersect(r_2, l_5) → U_{11}Intersect(p_3, l_5) → F_{12}Intersect(l_5, l_5) → G_{12}, H_{12}, I_{12}, J_{12}Intersect(q_3, l_5) → K_{12}Intersect(n_3, l_5) → L_{12}Intersect(r_3, l_5) → M_{12}Midpoint(R_9, H_9) → N_{12}Vector(O_{12}, F_9) → v_3Vector(F_9, O_{12}) → w_3Midpoint(F_9, O_{12}) → P_{12}Midpoint(I_9, K_9) → Q_{12}
AI Drawing Prompt Reference
Draw a fluid dynamics mass conservation continuity equation demonstration, showing pipes with varying diameters, incorporating linear functions, secant lines, parallelograms, and sine functions. Use lines and orthogonal lines to construct pipe cross-sections, and employ mirroring and distance calculations to illustrate fluid flow geometry. Include vectors and midpoints for assistance, resulting in a complete figure with multiple geometric shapes and mathematical concepts.
The prompt above was compiled from the original drawing commands and is for reference only.