
Watt连杆机构
几何画板及绘图内容加载中,请稍等……
所属专题
Linkages
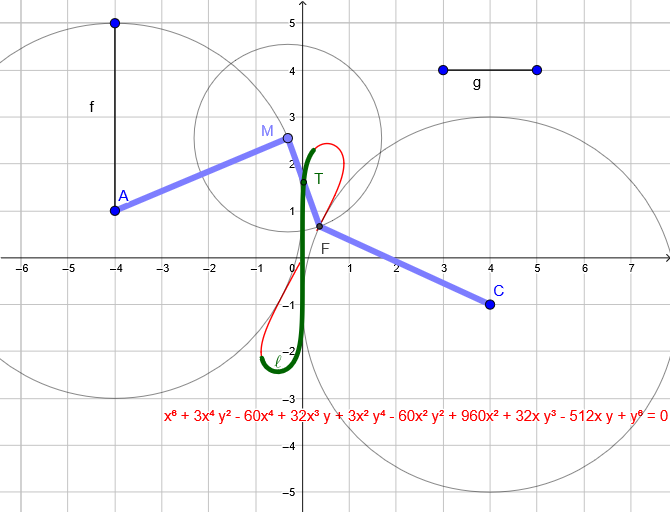
Watt连杆机构是一种机械装置,通过连杆的运动来实现特定的运动轨迹。本例通过几何作图展示了连杆机构的运动原理,涉及圆、轨迹和几何变换等核心概念。使用了Segment、Circle、Point、Intersect、Midpoint、Locus、LocusEquation等GeoGebra命令。适合高中数学教学和机械工程学习。
GeoGebra 命令及参数
Segment(D, E) → gCircle(A, B) → ePoint(e) → MSegment(A, B) → fCircle(M, g) → cCircle(C, f) → dIntersect(c, d, 2) → FSegment(M, F) → hSegment(F, C) → iMidpoint(h) → TSegment(A, M) → jLocus(T, M) → lLocusEquation(T, M) → a
AI 绘图提示语参考
在平面中给定两点A、B及两点C、D。先以AB作一条弦段并过A、B作圆,选取该圆与以D、E为端点的基准线段所确定的圆相交得到一个中间点M;再以M为圆心、以与AB相关的尺度作圆,与以C为圆心、以另一相关尺度作圆相交得到交点F。连接M与F、连接F与C,并求线段MF的中点T;最后画出点T关于点M的运动轨迹,即以T与M的对应关系生成一条轨迹曲线,并给出该轨迹的方程形式,用于展示该连杆机构运动的几何规律。
以上提示语为根据原始绘图命令整理而来,仅供参考。