
固定两端连杆机构
几何画板及绘图内容加载中,请稍等……
所属专题
Linkages
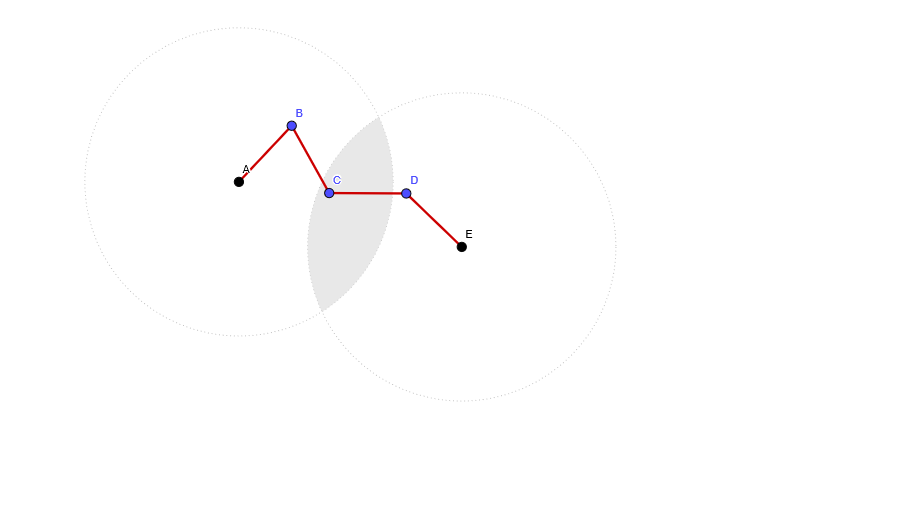
①本范例演示了通过两个固定端点构建的连杆机构运动轨迹;②涉及的核心数学概念包括解析几何、几何作图、几何变换和轨迹;③作图要点提炼自构造摘要,使用了Circle(画圆)、ClosestPoint(最近点)、Intersect(交点)等GeoGebra命令和对象A, E, c, d, reg, B, C, D, barras, F, G, H, bor, I等;④适合高中阶段学习几何作图、轨迹和连杆机构的用途。
GeoGebra 命令及参数
Circle(A, 2) → cCircle(E, 2) → dClosestPoint({Intersect[Circle[A, 1], Circle[C, 1]]}, B) → FIntersect(c, d) → G, H, ,ClosestPoint(bor, C) → I
AI 绘图提示语参考
绘制一个两端固定的连杆机构。首先,以点A和E为中心画两个半径为2的圆c和d。然后,找到圆c和圆d的交点G和H。接着,确定点B到圆c和圆C的最近点F。最后,找到线段bor上的点I,使其与点C最近。
以上提示语为根据原始绘图命令整理而来,仅供参考。