
三鼠追逐问题:三角形顶点向心的螺旋追踪曲线
几何画板及绘图内容加载中,请稍等……
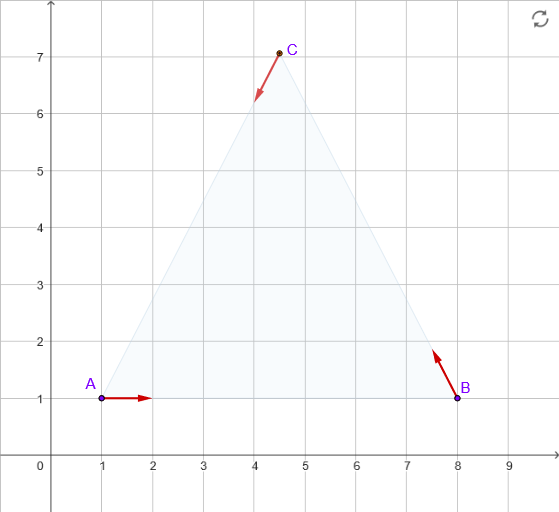
本范例演示三个物体从等边三角形顶点出发,各自始终朝向相邻物体追逐所形成的螺旋追踪曲线。核心数学概念包括向量、参数方程、轨迹与极限。构造要点:使用Rotate旋转目标方向、UnitVector计算单位方向向量、CurveCartesian绘制曲线路径;变量M/N/P为三只“老鼠”位置,A/B/C为三角形顶点,vM/vN/vP为速度向量,通过实时更新实现向心螺旋运动。该范例直观展示了离散追踪如何收敛到重心,适合高中数学“向量与解析几何”单元教学及数学爱好者探索参数曲线的动态行为。
GeoGebra 命令及参数
Rotate(B, pi / 3, A) → CUnitVector(Vector[M, N]) → vMUnitVector(Vector[N, P]) → vNUnitVector(Vector[P, M]) → vPCurveCartesian((1 + 7 / 2, 1 + (7 / 2 * sqrt(3) / 3)) + ((7 / sqrt(3) * ℯ^((sqrt(3) * t))); (-t) - (5 * pi / 6)), t, (-2 * pi), (2 * pi)) → c1CurveCartesian((1 + 7 / 2, 1 + (7 / 2 * sqrt(3) / 3)) + ((7 / sqrt(3) * ℯ^((sqrt(3) * t))); (-t) - pi / 6), t, (-2 * pi), (2 * pi)) → c2CurveCartesian((1 + 7 / 2, 1 + (7 / 2 * sqrt(3) / 3)) + ((7 / sqrt(3) * ℯ^((sqrt(3) * t))); (-t) + pi / 2), t, (-2 * pi), (2 * pi)) → c3
AI 绘图提示语参考
绘制一个等边三角形ABC,从每个顶点出发三个点M、N、P,它们以恒定速度向下一个点追逐,形成向内螺旋的曲线,最终汇聚于三角形中心。首先画出等边三角形ABC,然后分别以A为旋转中心,B绕A旋转60度得到C,接着画出M、N、P的单位方向向量vM、vN、vP,最后使用参数方程绘制三个螺旋曲线c1、c2、c3,分别对应M、N、P的轨迹。
以上提示语为根据原始绘图命令整理而来,仅供参考。