
用单一均匀分布生成球面上两点:基于12面体V=12的构造
几何画板及绘图内容加载中,请稍等……
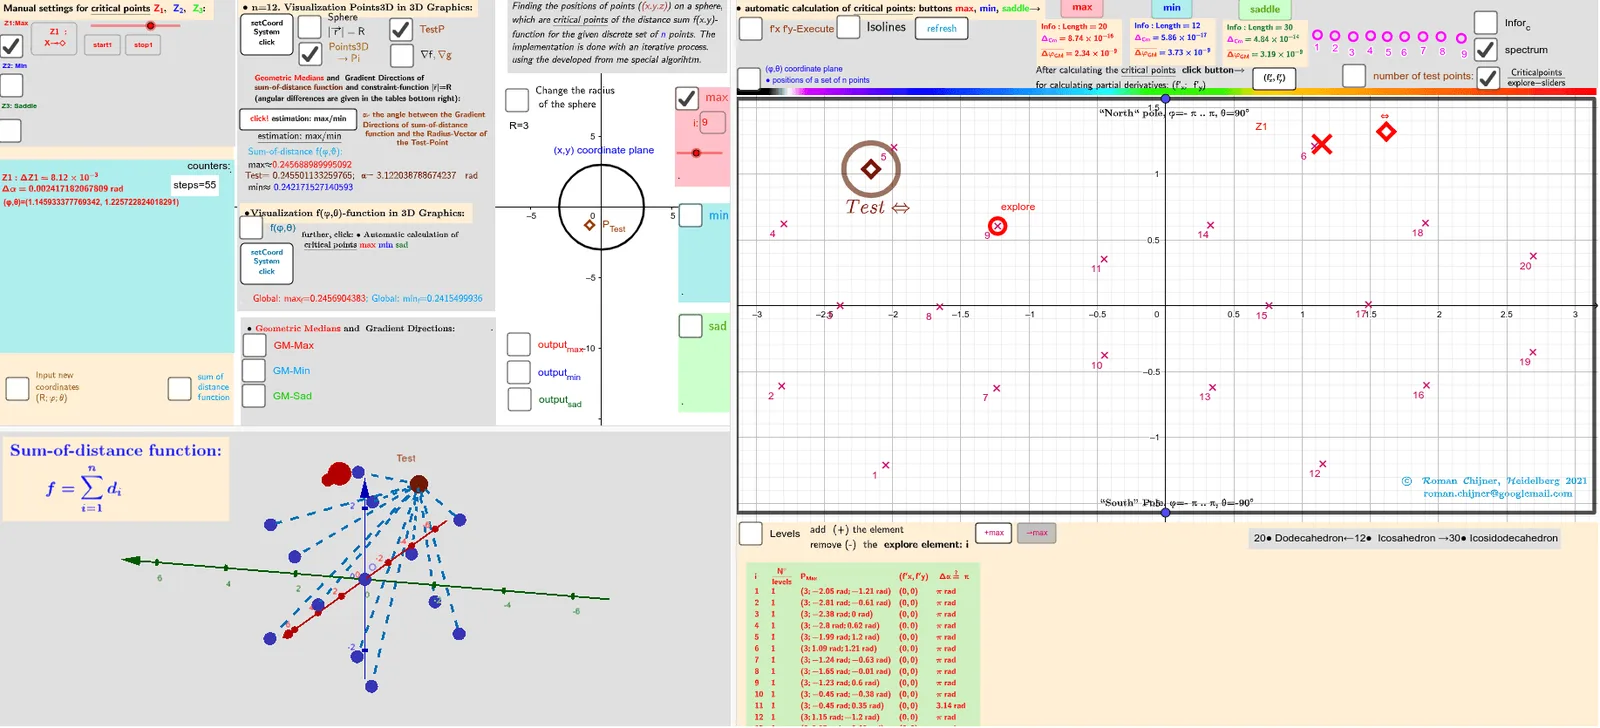
该范例演示如何在球面上用同一个“均匀随机来源”生成两点,使其在球面上尽量均匀分散,并体现用 12 面体结构(V=12)作为分布基准的效果。核心数学概念包括:球面几何(Sphere/Surface)、向量与坐标表示、均匀分布思想(从参数到球面映射)、几何角度度量(Angle)、以及通过函数评估与极值筛选实现“差异/最优”的点选择(If、Min/Max)。作图要点是:先用 Sphere/PointOn 球面或等价映射建立候选点集合(涉及对象如 Sphere、Circle、Vector、Coordinates/向量量),再用 Angle 与长度 Length 计算两点的空间关系与分离程度;随后将评估函数通过 Function、Sum 等方式形成评分,并结合 If、Min、Max 与阈值(ε、fmin/fmax 等变量)筛选得到两点,使其满足差异约束。命令/对象方面,从构造摘要可提炼出:Sphere、Circle、Vector、Angle、Length、Function、If、Max、Min、Polygon、PolyLine、TableText/Textfield、RotateText 等,以及与球面参数相关的对象(如 sphera、坐标点对象、测试点 Atest 等)。适合高中到大学初阶(概率直观与计算建模结合)的课堂演示、计算几何练习或算法可视化用途,用于理解“球面均匀采样/点分散”与几何优化的基本思路。
GeoGebra 命令及参数
Polygon({((-π), ((-π)) / 2), ((-π), π / 2), (π, π / 2), (π, ((-π)) / 2)}) → q_2PointIn(q_2) → Atest_2Function(f01, (-π), π, ((-π)) / 2, π / 2) → f0Zip((x(a), y(a), f0(a)), a, Zmin_2) → fmin3DZip((x(a), y(a), f0(a)), a, Zmax_2) → fmax3DVector((1.3 * Z3), (1.5 * Z3)) → AVZ3rVector((1.3 * Z3), (1.3 * Z3) + UnitVector[Sum[Zip[UnitVector[a - Z3], a, lP]]]) → AVZ3Vector((1.3 * Z2), (1.5 * Z2)) → AVZ2rVector((1.3 * Z2), (1.3 * Z2) + UnitVector[Sum[Zip[UnitVector[a - Z2], a, lP]]]) → AVZ2Vector((1.3 * Z1), (1.5 * Z1)) → AVZ1rVector((1.3 * Z1), (1.3 * Z1) + UnitVector[Sum[Zip[UnitVector[a - Z1], a, lP]]]) → AVZ1Vector((1.3 * Atest_R), (1.3 * Atest_R) + UnitVector[Sum[Zip[UnitVector[a - Atest_R], a, lP]]]) → AVtestVector((1.3 * Atest_R), (1.5 * Atest_R)) → AVtestrSphere(O, R) → spheraCircle(O, R, xOyPlane) → cPointIn(q_2) → RZ1_2PointIn(q_2) → RZ2_2Angle(AVtest, AVtestr) → αAAngle(AVZ1, AVZ1r) → αZ1Angle(AVZ2, AVZ2r) → αZ2Zip(Segment[Atest_R, p], p, lP) → segSum(seg) → sum_segPolyLine({((-π), ((-π)) / 2), ((-π), π / 2), (π, π / 2), (π, ((-π)) / 2), ((-π), ((-π)) / 2)}) → q1Flatten(Sequence[Sequence[((-π) + ((2 * π / na) * i), ((-π)) / 2 + (π / na * j)), j, 1, na], i, 1, na]) → ltest_2Zip((R; x(a); y(a)), a, ltest_2) → ltest_3Length(lZmax') → lälZmax'Textfield(n) → InputBox11alfa(R, lP, lZsad') → αsadIf(αZ1 > 100°, 180° - αZ1, αZ1) → αZ1'Textfield(m_1) → InputBox12Textfield(t) → InputBox13Textfield(m_2) → InputBox14PointIn(q_2) → RZ3_2Sum(Zip[1 / Length[p - Z3], p, lP]) → ZahZ3Angle(AVZ3, AVZ3r) → αZ3Textfield(R) → InputBox1Textfield(na) → InputBox2Max(f(Zmax_2)) → max_fMin(f(Zmin_2)) → min_fZip(Text["d_{" + (a) + "}", (Atest_R + Element[lP, a]) / 2], a, 1…n) → lPtxtZip(Segment[F_o, p], p, lP) → seg0Sum(seg0) → sum_seg0RotateText(txt, 90°) → txt1Sum(lZ3sad) → sumlZ3sadTextfield(Points3D) → InputBox7Textfield(lZsad') → InputBox17Textfield(lZmin') → InputBox16Textfield(lZmax') → InputBox15Textfield(jmin) → InputBox18Textfield(jmax) → InputBox19Textfield(jsad) → InputBox20Zip(Text["" + (b), a - (0.1, 0.1)], a, Zmax_2, b, 1…Length[Zmax_2]) → l2maxtxtZip(Text["" + (b), a - (0.1, 0.1)], a, Zmin_2, b, 1…Length[Zmin_2]) → l2mintxtZip(Text["" + (b), a - (0.1, 0.1)], a, Zsad_2, b, 1…Length[Zsad_2]) → l2sadtxtZip(Vector[r1, (1.153846154 * r1)], r1, (1.3 * Zip[(R * UnitVector[a]), a, lZmax'])) → lVmaxrZip(Vector[r1, (1.153846154 * r1)], r1, (1.3 * Zip[(R * UnitVector[a]), a, lZmin'])) → lVminrZip(Vector[r1, (1.153846154 * r1)], r1, (1.3 * Zip[(R * UnitVector[a]), a, lZsad'])) → lVsadralfa(R, lP, lZmax') → αmaxalfa(R, lP, lZmin') → αminarrow(R, lP, lZmax') → lVmaxarrow(R, lP, lZmin') → lVminarrow(R, lP, lZsad') → lVsadCurveCartesian((-π) + ((2 * π) * a), ((-π)) / 2, f0((-π) + ((2 * π) * a), ((-π)) / 2), a, 0, 1) → par1CurveCartesian((-π) + ((2 * π) * a), π / 2, f0((-π) + ((2 * π) * a), π / 2), a, 0, 1) → par2CurveCartesian((-π), ((-π)) / 2 + (π * a), f0((-π), ((-π)) / 2 + (π * a)), a, 0, 1) → par3CurveCartesian(π, ((-π)) / 2 + (π * a), f0(π, ((-π)) / 2 + (π * a)), a, 0, 1) → par4Polygon({((-π), ((-π)) / 2), ((-π), π / 2), (π, π / 2), (π, ((-π)) / 2)}) → q_3Zip((x(a), y(a), f0(a)), a, Zsad_2) → fsad3DTextfield(achs) → InputBox3Zip(Atest_2 + (r_c; ((2 * π / n_c) * k)), k, 0…(n_c - 1)) → l0rSum(Unique[sgn(f(Atest_2) - f(l0r))]) → sum_rSum(Sequence[If[sum00_r(i) ≠ sum00_r(i + 1), 1, 0], i, 1, Length[sum00_r] - 1]) → sum01_rCircle(Atest_2, 0.2) → ciTableText(Append["i", Sequence[Length[lZsad']]], Append["\frac{N°}{levels} ", msad], Append["P_{sad }", lZsad'], Append["(f'x,f'y)", lZf'xysad], Append[" Δα≟ π ", αsad], "v") → text2cTableText(Append["i", Sequence[Length[αmax]]], Append["\frac{N°}{levels} ", mmax], Append["P_{Max }", lZmax'], Append["(f'x,f'y)", lZf'xymax], Append[" Δα≟ π ", αmax], "v") → text2aTableText(Append["i", Sequence[Length[αmin]]], Append["\frac{N°}{levels} ", mmin], Append["P_{Min }", lZmin'], Append["(f'x,f'y)", lZf'xymin], Append[" Δα≟ π ", αmin], "v") → text2b
AI 绘图提示语参考
在三维空间中给定一个球面,球心与半径决定整体尺度;在球面上先生成一组由参数化的参考区域映射得到的候选点,用这些点构造向量表示其位置。再额外再从同一参考采样方式生成至少两组候选点,并各自取一对候选,使它们从球心出发的夹角尽量大、同时其球面上相互分离度通过角度与长度关系进行评估。最后在球面上用标注呈现两段方向向量对应的两点关系及其角度度量,并可绘制若干辅助线段/折线用于展示参考区域与所选方向。
以上提示语为根据原始绘图命令整理而来,仅供参考。