
Shearer 动态几何演示
几何画板及绘图内容加载中,请稍等……
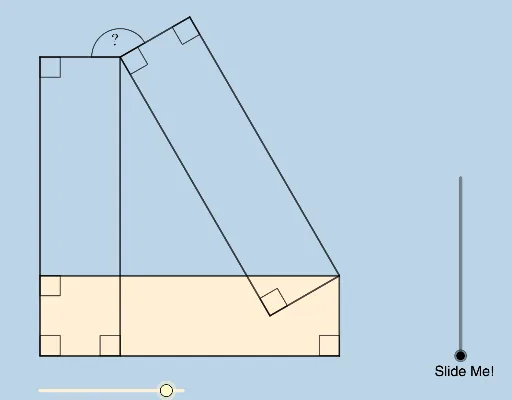
①这个范例动态演示了一个由Catriona Shearer提出的问题中的几何图形变换现象;②涉及的核心数学概念包括矩形、代数、二项分布、最大公约数与最小公倍数、四边形、组合数学;③作图要点提炼自GeoGebra命令:Intersect(交点)、Rotate(旋转)、Ray(射线)、OrthogonalLine(垂线)、Polygon(多边形)、Distance(距离)、Circle(圆)、Segment(线段)、Angle(角度)、Dilate(缩放)、Vector(向量)、Translate(平移)、CircleSector(扇形);④适合高中及以上数学学习者,用于理解复杂几何构造与动态变化过程。
GeoGebra 命令及参数
Intersect(xAxis, yAxis) → ARotate(F, (-(15°)), A) → F'_1Ray(A, F'_1) → fOrthogonalLine(F'_1, yAxis) → gIntersect(g, yAxis) → HOrthogonalLine(D, yAxis) → hIntersect(h, yAxis) → IPolygon(A, B, D, I) → q1, a_1, b_1, d, iDistance(A, F'_1) → cCircle(D, Distance[D, B]) → eSegment(H, A) → qSegment(A, B) → rSegment(H, F'_1) → sSegment(F'_1, E) → tSegment(I, D) → f_1Segment(D, B) → g_1Segment(A, D) → jPolygon(A, D, 3) → poly1, k, l, m, CCircle(D, s) → pRotate(D, (-(15°)), C) → D'Rotate(D, 75°, C) → D'_1Segment(F'_1, D'_1) → nRay(F'_1, D') → bOrthogonalLine(D, b) → h_1Intersect(h_1, b) → JOrthogonalLine(D, h_1) → i_1Intersect(i_1, n) → KSegment(F'_1, J) → j_1Segment(J, D) → k_1Segment(D, K) → l_1Segment(K, F'_1) → m_1Angle(K, F'_1, H) → αAngle(j_1, f_1) → βRotate(A, If[0 < o ≤ 1, ((-o) * π / 3), ((-π)) / 3], D) → A'Rotate(B, If[0 < o ≤ 1, ((-o) * π / 3), ((-π)) / 3], D) → B'Rotate(D, If[0 < o ≤ 1, ((-o) * π / 3), ((-π)) / 3], D) → D'_2Rotate(I, If[0 < o ≤ 1, ((-o) * π / 3), ((-π)) / 3], D) → I'Polygon(A', B', D'_2, I') → q1', a', b', d'_2, i'Dilate(J, If[2 < o ≤ 3, 3 - o, 0], A) → J'Vector(J, J') → uTranslate(A', u) → A''Translate(B', u) → B''Translate(D'_2, u) → GTranslate(I', u) → I''Polygon(A'', B'', G, I'') → q1'', a'', b'', g_2, i''Rotate(A'', If[2 < o ≤ 3, ((-(o - 2)) * π / 6), ((-π)) / 6], B'') → A'''Rotate(B'', If[2 < o ≤ 3, ((-(o - 2)) * π / 6), ((-π)) / 6], B'') → B'''Rotate(G, If[2 < o ≤ 3, ((-(o - 2)) * π / 6), ((-π)) / 6], B'') → G'Rotate(I'', If[2 < o ≤ 3, ((-(o - 2)) * π / 6), ((-π)) / 6], B'') → I'''Polygon(A''', B''', G', I''') → q1''', a''', b''', g', i'''Angle(B, A, H) → γAngle(A, I, D) → δAngle(J, F'_1, K) → εAngle(I, H, F'_1) → ζAngle(F'_1, K, D) → ηAngle(D, B, A) → θAngle(D, J, F'_1) → ιIntersect(f_1, j_1) → LIntersect(t, f_1) → MCircle(L, Distance[M, L] / 2) → c_1Angle(F'_1, E, A) → κIntersect(c_1, f_1, 1) → NRotate(N, ((-π)) / 6, L) → N'Ray(L, N') → n_1Circle(L, (2 * Radius[c_1])) → d_1Intersect(d_1, n_1, 1) → ODilate(L, If[4 < o ≤ 5, 5 - o, 0], O) → L'Rotate(N, If[4 < o ≤ 5, ((-(o - 4)) * π / 6), ((-π)) / 6], L) → N'_1Segment(L, L') → p_1CircleSector(L, N'_1, N) → e_1Rotate(e_1, If[6 < o ≤ 7, ((-(o - 6)) * π / 6), ((-π)) / 6], L) → q_1Dilate(L, If[8 < o ≤ 9, 9 - o, 0], C) → L'_1Vector(L, L'_1) → vTranslate(q_1, v) → r_1Rotate(r_1, If[8 < o ≤ 9, (((o - 8) * 5) * π / 6), (5 * π / 6)], L'_1) → s_1