
SCARA机器人运动学模拟:旋转与平移的几何演示
几何画板及绘图内容加载中,请稍等……
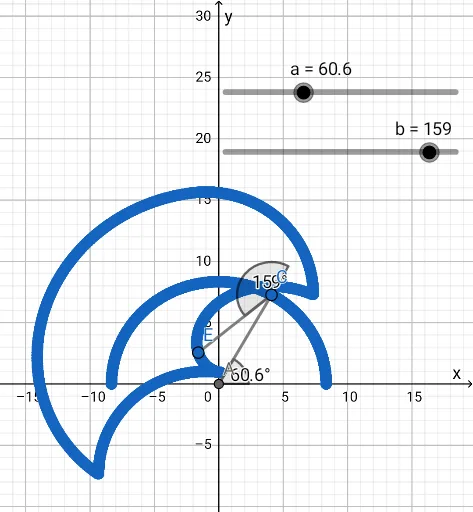
① 本范例通过GeoGebra动态模拟SCARA机器人的平面运动学,展示机械臂末端在旋转关节和平移关节作用下的轨迹与位置变化。② 核心数学概念包括旋转(Rotation)、平移(Translation)、角度(Angle)、线段(Segment)以及三角函数的应用,同时涉及矩阵变换和勾股定理在几何计算中的基础作用。③ 作图要点:利用GeoGebra的Intersect、Point、Rotate、Angle、Line、Segment等命令,构造了多个关键点(A、B、C、D、E)和辅助线(f、g、h),通过参数α、β、γ、δ控制关节旋转角度,并生成中间点B'、D'等,直观展示运动链的几何关系。④ 适合高中或大学低年级学生学习机器人运动学、几何变换和参数化建模,也可用于STEM教育中演示数学与工程结合的实际应用。
GeoGebra 命令及参数
Intersect(xAxis, yAxis) → APoint(xAxis) → BRotate(B, α, A) → B'Angle(B, A, B') → βLine(A, B') → fPoint(f) → CSegment(A, C) → gPoint(f) → DRotate(D, γ, C) → D'Angle(D, C, D') → δLine(C, D') → hPoint(h) → ESegment(E, C) → i
AI 绘图提示语参考
绘制一个平面机器人运动学示意图:以坐标原点为固定基座,在水平轴上取一个可动点作为第一关节。将第一关节绕基座旋转一个角度,形成一条从基座出发的斜线,并标出该旋转角。在斜线上取一点作为第二关节,用线段连接基座与第二关节。再在斜线上另取一点,绕第二关节旋转该点,形成第二条斜线,并标出第二个旋转角。在第二条斜线上取末端执行器位置,用线段连接第二关节与末端。所有旋转角度由滑块控制,图形展示两段连杆的旋转与平移组合效果。
以上提示语为根据原始绘图命令整理而来,仅供参考。