
多摆“蛇形”运动:6个摆的连锁三角轨迹
几何画板及绘图内容加载中,请稍等……
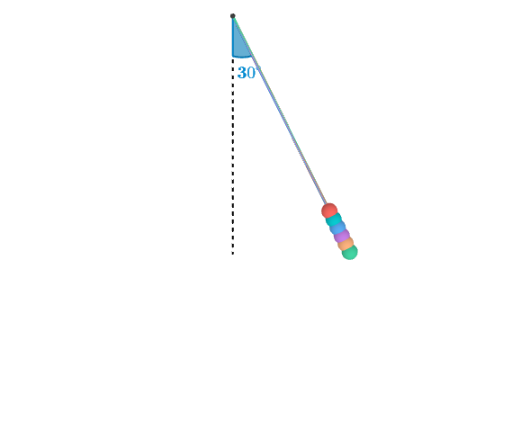
该范例演示6个摆的运动如何在平面内形成“蛇形”连锁轨迹,并展示角度变化随时间的动态效果。核心数学概念包括:角度θ的参数化表示、三角函数与三角关系(通过摆杆夹角刻画几何约束)、以及由分段几何构造得到的运动几何变换。作图要点:利用 Intersect 求取关节处杆与轨迹/几何约束的交点,使用 Rotate 将前一摆段的朝向以角度θ_i旋转到新位置,再用 Segment 表示各摆杆;通过 Max/Angle 辅助确定角度量与关键几何量的取值;相关对象包含摆长 l1~l6、初始角 θ0、时间 t、各阶段角度 θ1~θ6,以及中间几何点 A、P10~P60 等,用于逐段定位“蛇形”各节端点。适合高中到大学的数学建模与可视化教学,用于讲解三角函数建模、几何构造方法与参数动画。
GeoGebra 命令及参数
Intersect(xAxis, yAxis) → ARotate(P_{10}, θ_{1}, A) → P_{1}Rotate(P_{20}, θ_{2}, A) → P_{2}Rotate(P_{30}, θ_{3}, A) → P_{3}Rotate(P_{40}, θ_{4}, A) → P_{4}Rotate(P_{50}, θ_{5}, A) → P_{5}Rotate(P_{60}, θ_{6}, A) → P_{6}Segment(A, P_{1}) → f_{1}Segment(A, P_{2}) → f_{2}Segment(A, P_{3}) → f_{3}Segment(A, P_{4}) → f_{4}Segment(A, P_{5}) → f_{5}Segment(A, P_{6}) → f_{6}Max({l_{1}, l_{2}, l_{3}, l_{4}, l_{5}, l_{6}}) → bigLSegment(A, A - (0, bigL)) → vertSegmAngle(A - (0, bigL), A, P_{5}) → startAng
AI 绘图提示语参考
绘制一个由六根摆杆组成的连摆结构,从同一个固定点出发,依次连接六个关节,形成类似蛇形的动态轨迹。每根摆杆具有不同的长度,整体结构随时间参数变化而摆动,展现出周期性的角度变化和空间运动轨迹。画面需呈现摆杆之间的空间关系和动态演变过程。
以上提示语为根据原始绘图命令整理而来,仅供参考。