
脚手架式矩形模板:几何构造与旋转演示
几何画板及绘图内容加载中,请稍等……
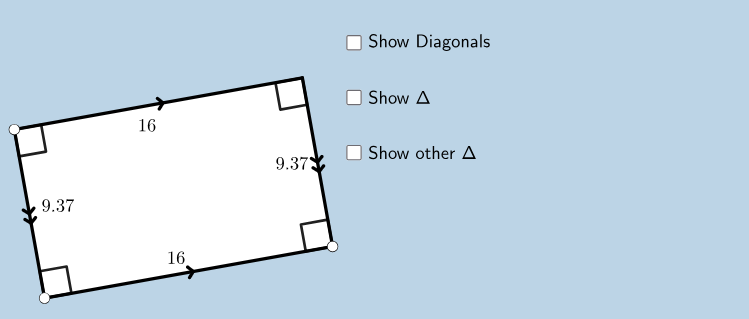
该范例展示了一个基于矩形框架的脚手架式几何模板,通过辅助线、垂线、交点、中点等构造元素,形成可动态调整的矩形结构,并支持旋转、镜像等变换操作。核心数学概念包括矩形的性质、线段与角的关系、对称变换以及三角函数在旋转中的应用。作图要点使用了GeoGebra的Segment(线段)、OrthogonalLine(垂线)、Point(点)、Intersect(交点)、Angle(角)、Midpoint(中点)、Polygon(多边形)、Line(直线)、Mirror(镜像)等命令,构建了包含多个点、线、角对象(如A、B、a、b、c、α、β、γ等)的复杂几何系统。该模板适合中学几何教学,用于探索矩形性质、旋转变换、函数图像与几何构造的结合,也可作为动态演示工具,帮助学生理解几何对象间的依赖关系与变换规律。
GeoGebra 命令及参数
Segment(A, B) → aOrthogonalLine(A, a) → bOrthogonalLine(B, a) → cPoint(b) → DOrthogonalLine(D, b) → dIntersect(c, d) → CSegment(D, A) → eSegment(D, C) → fSegment(C, B) → gAngle(C, B, A) → αAngle(B, A, D) → βAngle(A, D, C) → γAngle(D, C, B) → δMidpoint(D, B) → MSegment(D, M) → hSegment(M, B) → iSegment(A, M) → jSegment(M, C) → kAngle(B, A, M) → εAngle(M, B, A) → ζAngle(D, C, M) → ηAngle(M, D, C) → θAngle(A, D, M) → ιAngle(M, A, D) → κAngle(C, B, M) → λAngle(M, C, B) → μPolygon(A, B, C) → poly1, c_1, a_1, b_1Line(A, C) → nMirror(A, n) → A'Mirror(B, n) → B'Mirror(C, n) → C'Polygon(A', B', C') → poly_2, c', a', b'Polygon(D, A, B) → poly2, b_2, d_1, a_2Mirror(D, a_2) → D'Mirror(A, a_2) → A'_1Mirror(B, a_2) → B'_1Polygon(D', A'_1, B'_1) → poly2', b'_1, d', a'_1Polygon(A, B, C, D) → poly3, a_3, b_3, c_2, d_2Segment(A, C) → qSegment(D, B) → t