
函数绕x轴旋转(旋转体体积) by Edward Wicks
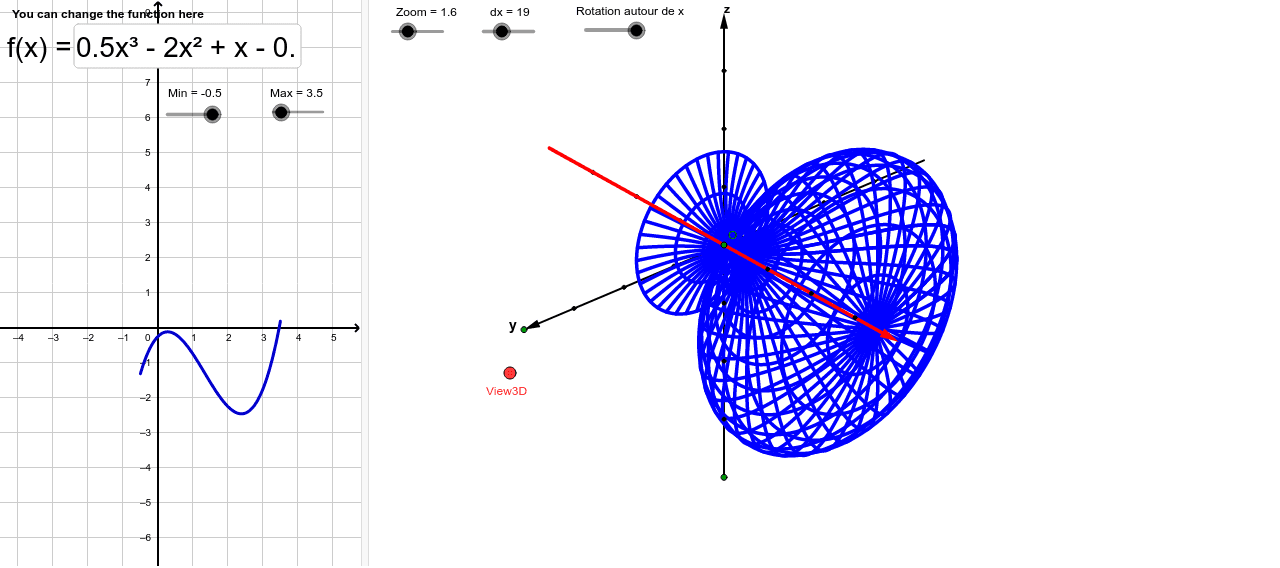
几何画板及绘图内容加载中,请稍等……
①本范例演示函数图像绕x轴旋转生成旋转体的过程;②涉及核心数学概念包括函数图像、旋转、体积计算、微积分中的积分应用;③作图要点:使用了Vector(向量)、OrthogonalLine(垂线)、Translate(平移)、Mirror(镜像)、Segment(线段)、Point(点)、Line(直线)、Sequence(序列)、Intersect(交点)、Function(函数)、Textfield(文本框)等GeoGebra命令/对象;④适合高中及以上学生学习微积分、立体几何以及函数变换。
GeoGebra 命令及参数
Vector(B_1, X) → u_1Vector(B_1, Z) → wOrthogonalLine(View3D, yAxis) → aOrthogonalLine(View3D, xAxis) → bVector(B_1, Y) → vTranslate(O, Vector[u * u_1]) → O'_1Translate(O, Vector[u * v]) → O'_2Vector(O, O'_2) → zVector(O, O'_1) → dTranslate(O, Vector[u * w]) → O'_3Vector(O, O'_3) → eMirror(O'_1, O) → GMirror(O, O'_2) → O'_4Translate(O, Vector[-u * w]) → O'_5Translate(O, Vector[-u * v]) → O'Segment(O, O'_5) → iSegment(O, O') → jPoint(xAxis) → HLine(H, yAxis) → lPoint(xAxis) → ISequence(O + i * v, i, -3, 3) → liste5Sequence(O + i * w, i, -3, 3) → liste6Sequence(O + i * u_1, i, -3, 3) → liste7Intersect(xAxis, yAxis) → JPoint(yAxis) → KPoint(yAxis) → LVector(K, L) → qPoint(xAxis) → MVector(I, M) → rSequence((x(J) + i, y(J)), i, -3, 3) → liste8Sequence((x(J), y(J) + i), i, -3, 3) → liste9Function(f, Min, Max) → pMirror(O'_1, O) → NSegment(N, O) → n_1Sequence(CurveCartesian[x(O + t * u_1 + f(t) * cos(s) * v - f(t) * sin(s) * w), y(O + t * u_1 + f(t) * cos(s) * v - f(t) * sin(s) * w), t, Min, Max], s, 0, 2 * 3.141592653589793 * Rot / 24, 3.141592653589793 / dx) → liste10Sequence(CurveCartesian[x(O + t * u_1 + f(t) * cos(s) * v - f(t) * sin(s) * w), y(O + t * u_1 + f(t) * cos(s) * v - f(t) * sin(s) * w), s, 0, 2 * 3.141592653589793 * m / 24], t, Min, Max, (Max - Min) / dx) → liste11Textfield(f) → ChampTexte1
AI 绘图提示语参考
画一个函数图像绕x轴旋转形成的旋转体,展示旋转过程和体积计算。包含x轴、y轴、原点,用向量表示旋转方向,通过平移和镜像生成旋转体的轮廓线,用曲线连接这些轮廓线形成旋转体表面。最后标注函数表达式,整体呈现旋转体的三维形态和数学原理。
以上提示语为根据原始绘图命令整理而来,仅供参考。