
追逐曲线:多目标追踪的动态几何演示
几何画板及绘图内容加载中,请稍等……
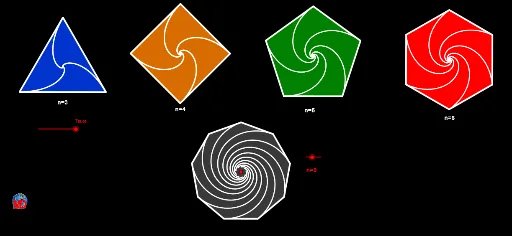
①本范例通过动态几何演示了经典的“追逐曲线”(Pursuit curves)现象:多个追踪者(如点B、C等)沿直线或向量方向追逐各自的目标,形成一系列弯曲的轨迹线。②核心数学概念包括向量、参数方程、轨迹(locus)、序列(sequence)以及多边形构造,涉及微分几何中的追逐曲线方程和迭代逼近思想。③作图要点:从构造摘要可见,使用了Vector(向量)、If(条件)、Segment(线段)、Sequence(序列)、Polygon(多边形)、Join(连接)等GeoGebra命令,并定义了多个点(如A、B、C、D、E、F)、向量(u、n)、参数(tmax、dd、ee、ff)以及追踪对象(Trace、mice、L1-L7等),通过滑块或参数控制时间步长,生成动态追逐路径。④适合高中至大学阶段的数学教学,用于直观理解向量运动、参数曲线和迭代逼近,也可用于数学建模或竞赛拓展。
GeoGebra 命令及参数
Vector((1, 0)) → uIf(n ≟ 3, 26, If[n ≟ 4, 46, If[n ≟ 5, 60, 73]]) → tmaxSegment(A, B) → cSequence(s, s, 0, 6.28, 0.06283185307179587) → L1Sequence((x(O) + ((Zoom * cos(Element[L1, i] + 3.142 / 2)) * ℯ^((b * Element[L1, i]))), y(O) + ((Zoom * sin(Element[L1, i] + 3.142 / 2)) * ℯ^((b * Element[L1, i])))), i, 1, mice) → L2Sequence(Rotate[Element[L2, i], (2 * 3.14 / n), O], i, 1, Length[L2]) → L3Sequence(Sequence[Rotate[Element[L2, i], ((k * 2) * 3.14 / n), O], i, 1, Length[L2]], k, 1, n) → L4Sequence(Rotate[Element[L2, 1], ((k * 2) * 3.14 / n), O], k, 1, n + 1) → L5Sequence(Segment[Element[L5, i], Element[L5, i + 1]], i, 1, n) → L6Sequence(Rotate[Element[L2, Length[L2]], ((k * 2) * 3.14 / n), O], k, 1, n) → L7Sequence((x(C) + ((Zoom * cos(Element[L1, i] + 3.142 / 2)) * ℯ^((cc * Element[L1, i]))), y(C) + ((Zoom * sin(Element[L1, i] + 3.142 / 2)) * ℯ^((cc * Element[L1, i])))), i, 1, mice) → L2CSequence(Rotate[Element[L2C, 1], ((k * 2) * 3.14 / 3), C], k, 1, 4) → L5CSequence(Segment[Element[L5C, i], Element[L5C, i + 1]], i, 1, 3) → L6CSequence(Sequence[Rotate[Element[L2C, i], ((k * 2) * 3.14 / 3), C], i, 1, Length[L2C]], k, 1, 3) → L4CSequence((x(D) + ((Zoom * cos(Element[L1, i] + 3.142 / 2)) * ℯ^((dd * Element[L1, i]))), y(D) + ((Zoom * sin(Element[L1, i] + 3.142 / 2)) * ℯ^((dd * Element[L1, i])))), i, 1, mice) → L2DSequence(Rotate[Element[L2D, i], 1.5708, D], i, 1, Length[L2D]) → L3DSequence(Sequence[Rotate[Element[L3D, i], ((k * 2) * 3.14 / 4), D], i, 1, Length[L3D]], k, 1, 4) → L4DSequence(Rotate[Element[L3D, 1], ((k * 2) * 3.14 / 4), D], k, 1, 5) → L5DSequence(Segment[Element[L5D, i], Element[L5D, i + 1]], i, 1, 4) → L6DSequence((x(E) + ((Zoom * cos(Element[L1, i] + 3.142 / 2)) * ℯ^((ee * Element[L1, i]))), y(E) + ((Zoom * sin(Element[L1, i] + 3.142 / 2)) * ℯ^((ee * Element[L1, i])))), i, 1, mice) → L2ESequence(Rotate[Element[L2E, i], 1.2566370614359172, E], i, 1, Length[L2E]) → L3ESequence(Sequence[Rotate[Element[L3E, i], ((k * 2) * 3.14 / 5), E], i, 1, Length[L3E]], k, 1, 5) → L4ESequence(Rotate[Element[L3E, 1], ((k * 2) * 3.14 / 5), E], k, 1, 6) → L5ESequence(Segment[Element[L5E, i], Element[L5E, i + 1]], i, 1, 5) → L6ESequence((x(F) + ((Zoom * cos(Element[L1, i] + 3.142 / 2)) * ℯ^((ff * Element[L1, i]))), y(F) + ((Zoom * sin(Element[L1, i] + 3.142 / 2)) * ℯ^((ff * Element[L1, i])))), i, 1, mice) → L2FSequence(Rotate[Element[L2F, i], 1.0471975511965976, F], i, 1, Length[L2F]) → L3FSequence(Sequence[Rotate[Element[L3F, i], ((k * 2) * 3.14 / 6), F], i, 1, Length[L3F]], k, 1, 6) → L4FSequence(Rotate[Element[L3F, 1], ((k * 2) * 3.14 / 6), F], k, 1, 7) → L5FSequence(Segment[Element[L5F, i], Element[L5F, i + 1]], i, 1, 6) → L6FSequence(Segment[Element[L2C, i], Element[L2C, i + 1]], i, 1, Length[L2C]) → L2CCPolygon(L5) → poly1Polygon(L5C) → poly2Polygon(L5E) → poly3Polygon(L5D) → poly4Polygon(L5F) → poly5Join(L4C) → list1Sequence(Segment[Element[L2C, i], Element[L2C, i + 1]], i, 1, Length[L2C]) → Seg2Sequence(Sequence[Rotate[Element[Seg2, i], ((k * 2) * 3.14 / 3), C], i, 1, Length[Seg2]], k, 1, 3) → L4CuSequence(Segment[Element[L2D, i], Element[L2D, i + 1]], i, 1, Length[L2D]) → Seg3Sequence(Sequence[Rotate[Element[Seg3, i], ((k * 2) * 3.14 / 4), D], i, 1, Length[Seg3]], k, 1, 4) → L4DuSequence(Segment[Element[L2E, i], Element[L2E, i + 1]], i, 1, Length[L2E]) → Seg4Sequence(Sequence[Rotate[Element[Seg4, i], ((k * 2) * 3.14 / 5), E], i, 1, Length[Seg4]], k, 1, 5) → L4EuSequence(Segment[Element[L2F, i], Element[L2F, i + 1]], i, 1, Length[L2F]) → Seg5Sequence(Sequence[Rotate[Element[Seg5, i], ((k * 2) * 3.14 / 6), F], i, 1, Length[Seg5]], k, 1, 6) → L4FuSequence(Segment[Element[L2, i], Element[L2, i + 1]], i, 1, Length[L2]) → Seg6Sequence(Sequence[Rotate[Element[Seg6, i], ((k * 2) * 3.14 / n), O], i, 1, Length[Seg6]], k, 1, n) → L4u
AI 绘图提示语参考
绘制一个动态多目标追踪几何图形:以中心点为原点,多个追踪者沿对数螺旋曲线运动,每条曲线由参数控制旋转角度和缩放比例。图形包含多个正多边形(三角形、四边形、五边形、六边形等),每个多边形的顶点由旋转后的螺旋曲线端点连接而成。所有曲线围绕中心点或各自顶点对称旋转,形成嵌套的螺旋轨迹。整体呈现对称的放射状结构,曲线从中心向外延伸,多边形边界清晰,适合展示向量运动与参数曲线的迭代逼近效果。
以上提示语为根据原始绘图命令整理而来,仅供参考。