
概率与树形图
几何画板及绘图内容加载中,请稍等……
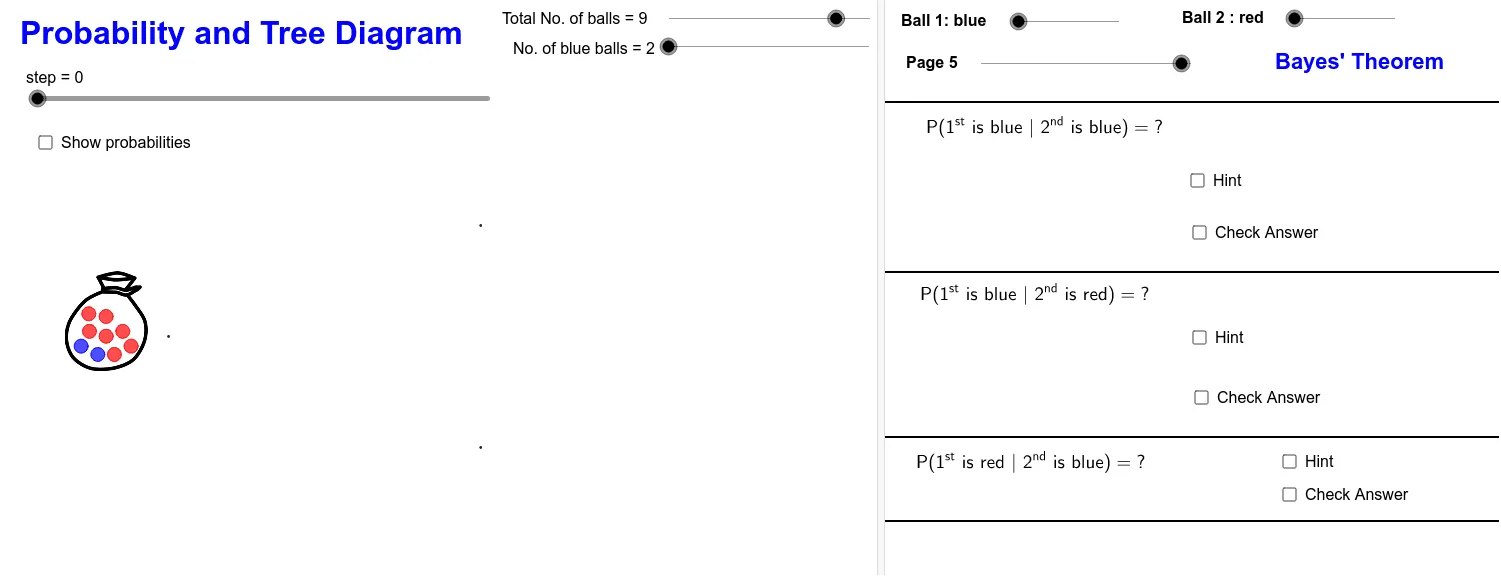
该范例演示了概率与树形图的概念。通过树形图,可以直观地展示事件的概率分布。核心数学概念包括概率计算和条件概率。使用了Sequence, Center, If, Point, Segment等GeoGebra命令进行构造。适合初中及以上学生学习概率统计。
GeoGebra 命令及参数
Sequence(Circle[Element[Centre01, i], BallRadius], i, 2, NoB + 1) → BallBlueList01Center(Element[BallBlueList01, 1]) → AASequence(Circle[Element[Centre11, i], BallRadius], i, 2, NoB) → BallBlueList11Sequence(Circle[Element[Centre12, i], BallRadius], i, 2, NoB + 1) → BallBlueList12Sequence(Circle[Element[Centre21, i], BallRadius], i, 2, NoB - 1) → BallBlueList21Sequence(Circle[Element[Centre22, i], BallRadius], i, 2, NoB) → BallBlueList22Sequence(Circle[Element[Centre24, i], BallRadius], i, 2, NoB + 1) → BallBlueList24Sequence(Circle[Element[Centre23, i], BallRadius], i, 2, NoB) → BallBlueList23Sequence(If[step ≤ 10, (FindCor(step, 0, 10, x(Element[Tree01Point, i]), x(Element[Tree02Point, i])), FindCor(step, 0, 10, y(Element[Tree01Point, i]), y(Element[Tree02Point, i]))), Element[Tree02Point, i]], i, 1, 2) → Tree02MovingPointSequence(Segment[Element[Tree01Point, i], Element[Tree02MovingPoint, i]], i, 1, 2) → TreeLine01Sequence(If[step < 35, Element[Tree03Point, i], If[step > 45, Element[Tree04Point, i], (FindCor(step, 35, 45, x(Element[Tree03Point, i]), x(Element[Tree04Point, i])), FindCor(step, 35, 45, y(Element[Tree03Point, i]), y(Element[Tree04Point, i])))]], i, 1, 4) → Tree04MovingPointSequence(Segment[Element[Tree03Point, i], Element[Tree04MovingPoint, i]], i, 1, 4) → TreeLine02If(step < 20, Element[Centre11, NoB + 1], If[step > 30, C11a, (FindCor(step, 20, 30, x(Element[Centre11, NoB + 1]), x(C11a)), FindCor(step, 20, 30, y(Element[Centre11, NoB + 1]), y(C11a)))]) → C11aMoveIf(step < 20, Element[Centre12, NoB + 2], If[step > 30, C12a, (FindCor(step, 20, 30, x(Element[Centre12, NoB + 2]), x(C11a)), FindCor(step, 20, 30, y(Element[Centre12, NoB + 2]), y(C12a)))]) → C12aMoveIf(step < 50, Element[Centre21, NoB], If[step > 60, C21b, (FindCor(step, 50, 60, x(Element[Centre21, NoB]), x(C21b)), FindCor(step, 50, 60, y(Element[Centre21, NoB]), y(C21b)))]) → C21bMoveIf(step < 50, Element[Centre23, NoB + 1], If[step > 60, C23b, (FindCor(step, 50, 60, x(Element[Centre23, NoB + 1]), x(C23b)), FindCor(step, 50, 60, y(Element[Centre23, NoB + 1]), y(C23b)))]) → C23bMoveIf(step < 50, Element[Centre24, NoB + 3], If[step > 60, C24b, (FindCor(step, 50, 60, x(Element[Centre24, NoB + 3]), x(C24b)), FindCor(step, 50, 60, y(Element[Centre24, NoB + 3]), y(C24b)))]) → C24bMoveIf(step < 50, Element[Centre22, nb + 1], If[step > 60, C22b, (FindCor(step, 50, 60, x(Element[Centre22, nb + 1]), x(C22b)), FindCor(step, 50, 60, y(Element[Centre22, nb + 1]), y(C22b)))]) → C22bMoveSequence(Circle[Element[BlueSelectedMovingCentreList, i], BallRadius], i, 1, 1) → BallBlueSelectedList01Sequence(Circle[Element[RedSelectedMovingCentreList, i], BallRadius], i, 2, 5) → BallRedSelectedList02Sequence(Circle[Element[RedSelectedMovingCentreList, i], BallRadius], i, 1, 1) → BallRedSelectedList01Sequence(Circle[Element[BlueSelectedMovingCentreList, i], BallRadius], i, 2, 5) → BallBlueSelectedList02Sequence(Circle[Element[Centre01, i], BallRadius], i, NoB + 2, nb + 1) → BallRedList01Sequence(Circle[Element[Centre11, i], BallRadius], i, NoB + 2, nb + 1) → BallRedList11Sequence(Circle[Element[Centre12, i], BallRadius], i, NoB + 3, nb + 1) → BallRedList12Sequence(Circle[Element[Centre22, i], BallRadius], i, NoB + 2, nb) → BallRedList22Sequence(Circle[Element[Centre23, i], BallRadius], i, NoB + 3, nb + 1) → BallRedList23Sequence(Circle[Element[Centre24, i], BallRadius], i, NoB + 4, nb + 1) → BallRedList24Sequence(Circle[Element[Centre21, i], BallRadius], i, NoB + 2, nb + 1) → BallRedList21Point(tempL11) → Z17Segment(Z17, Z08) → i