
固定一端的连杆
几何画板及绘图内容加载中,请稍等……
所属专题
Linkages
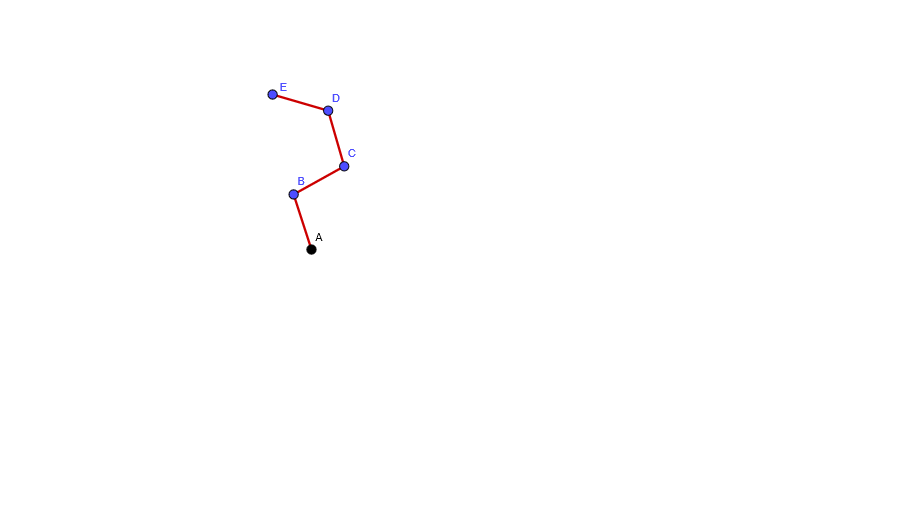
本范例展示了连杆机构的运动。涉及的核心数学概念包括几何变换和轨迹。通过使用GeoGebra命令对象A, B, C, D, E, barras,可以构造连杆机构。适合高中几何课程或机械工程学习。
GeoGebra 命令及参数
Point A(0.17257096113912795, 2.89425849113616)Point B(-0.1357370991090936, 3.8455450620420977)Point C(0.7383113423063093, 4.331383844005112)Point D(0.4610244005542703, 5.292170996257783)Point E(-0.4991863711146674, 5.571447336055741){Segment[A, B], Segment[B, C], Segment[C, D], Segment[D, E]}
AI 绘图提示语参考
绘制一个固定一端的连杆机构,包含五个点A、B、C、D、E,依次连接成线段AB、BC、CD、DE,观察这些点和线段的运动轨迹。
以上提示语为根据原始绘图命令整理而来,仅供参考。