
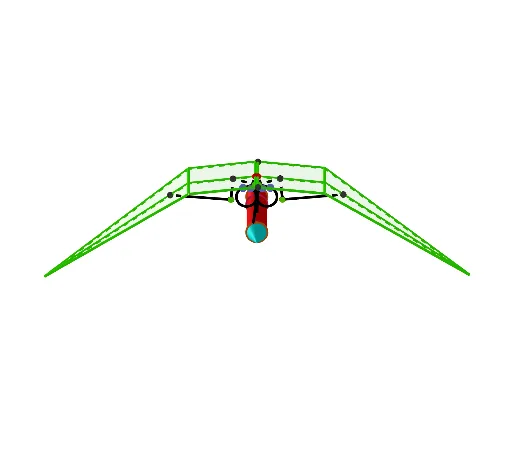
机械扑翼鸟:连杆机构驱动的三维动画模型
几何画板及绘图内容加载中,请稍等……
① 本范例演示了一只由机械连杆机构驱动的扑翼鸟,通过三维几何构造与动画滑块实现翅膀的周期性上下扑动。② 核心数学概念包括三维空间中的点、线、面关系,旋转与镜像变换,以及利用圆、圆柱、圆锥等基本立体构建复杂机械结构;同时涉及线性规划或线性优化思想(用于约束连杆运动范围)和线性回归(可能用于拟合运动轨迹)。③ 作图要点:从构造摘要可见,使用了Circle、Point、Ray、Midpoint、Rotate、Intersect、Segment、Line、Polygon、OrthogonalLine、Cylinder、Cone、Plane、Mirror等GeoGebra命令,创建了A、B、C、D、E、F、G、H、I、J、K、L、M等大量点对象,以及圆c、直线d、e、f、g、h、i、j、k、l、m、t等,并通过旋转和镜像生成对称部件,最终用多边形和立体填充形成鸟身与翅膀。④ 适合高中或大学阶段的立体几何、三维建模或机械原理课程,也可用于数学与工程交叉的探究性学习,帮助学生理解参数化设计和运动模拟。
GeoGebra 命令及参数
Circle(A, 2) → cPoint(c) → BPoint(c) → DRay(A, D) → fMidpoint(B, A) → CCircle(C, A) → dRotate(B, (-α), C) → B'Circle(D, 1) → eIntersect(e, f, 2) → ECircle(B', 1.2) → hCircle(E, 2.2) → gIntersect(h, g, 2) → FSegment(F, B') → iSegment(E, F) → jRotate(B', (-(45°)), C) → B''Circle(B'', 1.3) → pIntersect(g, p, 1) → HRay(H, E) → lRotate(F, (-(80°)), E) → F'Segment(E, F') → kIntersect(g, l, 2) → GCircle(G, E) → rIntersect(r, l, 2) → ICircle(F', 6) → qCircle(I, 2.2) → sIntersect(q, s, 1) → JRay(I, J) → mCircle(J, 15) → tIntersect(t, m, 1) → KSegment(I, H) → nSegment(J, F') → aSegment(B'', H) → bSegment(I, K) → f_1Point(zAxis) → LPoint(zAxis) → MLine(L, M) → g_1Line(H, g_1) → h_1Line(I, g_1) → i_1Point(i_1) → NLine(N, n) → j_1Point(i_1) → OLine(O, j_1) → k_1Intersect(j_1, h_1) → PIntersect(k_1, h_1) → QPolygon(P, N, O, Q) → q1, p_1, n_1, o, q_1Polygon(N, K, O) → t1, o_1, n_2, k_2Circle(F', 0.2) → c_1Circle(E, 0.2) → d_1Circle(H, 0.2) → e_1OrthogonalLine(F', k) → l_1OrthogonalLine(E, k) → m_1Intersect(d_1, m_1, 1) → RPoint(eq1) → SLine(S, g_1) → r_1Point(r_1) → TPoint(r_1) → UCylinder(T, U, 1) → u, s_1, t_1, vPoint(r_1) → VCone(U, V, 1) → w, c_2, a_1Segment(S, H) → b_1Point(r_1) → WSegment(W, P) → f_2Point(c_2) → ZSegment(Z, Q) → h_2Point(r_1) → A_1Point(r_1) → B_1Cone(B_1, A_1, 1) → u_1, d_2, v_1Point(eq1) → C_1Point(r_1) → D_1Point(r_1) → E_1Plane(D_1, C_1, E_1) → p_2Mirror(q1, p_2) → q1'Mirror(t1, p_2) → t1'Mirror(I, p_2) → I'Mirror(K, p_2) → K'Segment(I', K') → g_2Mirror(I, p_2) → I'_1Mirror(H, p_2) → H'Segment(I'_1, H') → n'Mirror(J, p_2) → J'Mirror(F', p_2) → F''Segment(J', F'') → a'Mirror(E, p_2) → E'Mirror(F', p_2) → F''_1Segment(E', F''_1) → k'Mirror(d, p_2) → d'Mirror(B'', eq1) → B'''Mirror(H, eq1) → H'_1Segment(B''', H'_1) → b'Mirror(F, eq1) → F'_1Mirror(B', eq1) → B''_1Segment(F'_1, B''_1) → i'Mirror(S, eq1) → S'Mirror(H, eq1) → H'_2Segment(S', H'_2) → i_2Mirror(F', eq1) → F''_2Mirror(d_1, eq1) → e_2Mirror(c_1, eq1) → q_2Mirror(E, eq1) → E'_1Mirror(F, eq1) → F'_2Segment(E'_1, F'_2) → j'