
带物理空间的Lotka-Volterra捕食-被捕食系统动态模拟
几何画板及绘图内容加载中,请稍等……
所属专题
SCIE1000
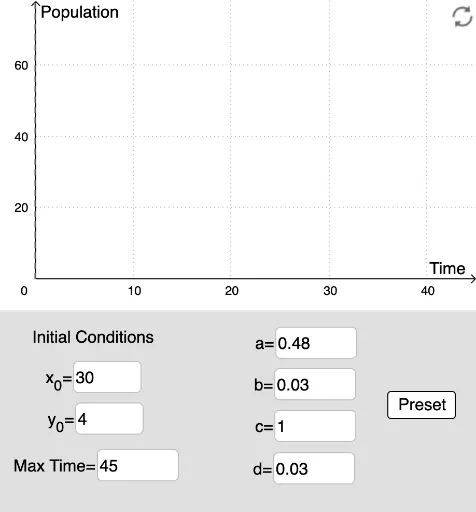
① 本范例在GeoGebra中构建了一个带物理空间的Lotka-Volterra捕食-被捕食模型,通过数值求解常微分方程并动态展示猎物与捕食者种群在二维平面上的运动轨迹和数量变化。② 核心数学概念包括:捕食-被捕食生态模型(Lotka-Volterra方程)、常微分方程组数值解(NSolveODE)、参数敏感性分析、相空间轨迹、种群动态平衡。③ 作图要点:使用Polygon和Sequence创建背景网格或区域,NSolveODE求解微分方程,Textfield和InputBox输入参数(a,b,c,d,timeMax,speedTime等),Ray和Length辅助显示方向与距离,按钮(button1-6)控制动画、重置或参数调整,对象如PredPosition、PreyPosition记录位置,totalPrey、totalPred统计总量,pic1、pic2可能为背景图片或图标。④ 适合高中至大学阶段的生态学、微分方程或数学建模课程,用于直观理解种群动态、相图分析和参数变化对系统稳定性的影响。
GeoGebra 命令及参数
Polygon((200.185, -9), (-150, -9), 4) → poly1Polygon((20, -0.2), (-15, -0.2), 4) → poly2Sequence((RandomUniform[0, 10], RandomUniform[0, 10]), i, 1, 550) → PredPositionSequence((RandomUniform[0, 10], RandomUniform[0, 10]), i, 1, 550) → PreyPositionNSolveODE({y1', y2'}, -0.001, {ax, ay}, time) → num_1, num_2Length(num_1) → lenTextfield(ax) → InputBox1Textfield(ay) → InputBox2Textfield(a) → InputBox3Textfield(b) → InputBox4Textfield(c) → InputBox5Textfield(d) → InputBox6Sequence(Vector[(0, 0), Element[PredPosition, i]], i, 1, totalPred) → L_1Sequence(Vector[(0, 0), Element[PreyPosition, i]], i, 1, totalPrey) → L_2Sequence(Translate[pic1, Vector[Element[L_1, i]]], i, 1, totalPred) → L_3Sequence(Translate[pic2, Vector[Element[L_2, i]]], i, 1, totalPrey) → L_4Ray((time, 0), (time, x(B'))) → fTextfield(timeMax) → timeImput
AI 绘图提示语参考
在一个二维平面中绘制捕食者-猎物模型的运动和种群变化,使用多边形创建背景网格或区域,通过数值方法求解微分方程系统并显示轨迹,利用滑块和文本框输入参数(如a、b、c、d、最大时间等),用射线和长度显示方向和距离,按钮控制动画和重置,追踪捕食者和猎物的位置,统计总数,并可能使用图片作为背景。
以上提示语为根据原始绘图命令整理而来,仅供参考。