
Lotka-Volterra 系统模型
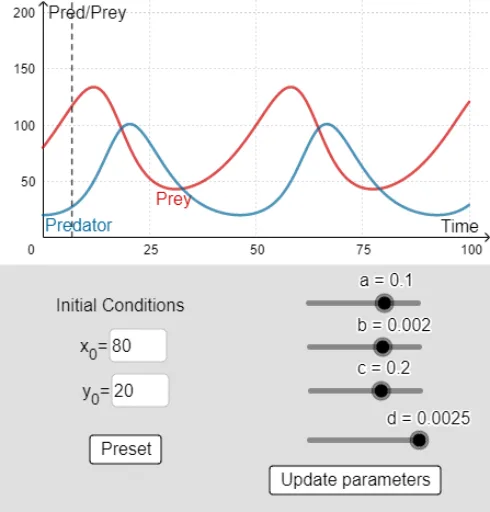
几何画板及绘图内容加载中,请稍等……
①本范例演示了捕食者-猎物动态系统的相平面图;②涉及核心数学概念包括微分方程、向量场、参数方程及数值解法;③构造中运用了NSolveODE(数值解微分方程)、SlopeField(向量场)、Ray(射线)、Segment(线段)、Textfield(文本框)、Polygon(多边形)等 GeoGebra 命令/对象;④适合高中及以上学生及教师用于理解生态数学模型与微积分应用。
GeoGebra 命令及参数
NSolveODE({y1', y2'}, 0, {ax, ay}, 100) → num_1, num_2Length(num_1) → lenSlopeField((((d * x) * y) - (c * y)) / ((a * x) - ((b * x) * y)), 20, 0.5, 0, 0, 150, 150) → slopFRay(((ct * 100), 0), ((ct * 100), x(B))) → fSegment(C, B) → gSegment(B, D) → hTextfield(ax) → InputBox1Textfield(ay) → InputBox2Polygon((150, -25), (-150, -25), 4) → poly1
AI 绘图提示语参考
在一个坐标平面上绘制捕食者-猎物动态系统的相图,展示微分方程的数值解和向量场,用参数方程定义的射线和线段连接关键点,并标注参数值,最后用四边形框住图形区域,适合高中学生和教师理解生态数学模型和微积分应用。
以上提示语为根据原始绘图命令整理而来,仅供参考。