
Lotka-Volterra 捕食者-猎物模型 by Juan Carlos Ponce Campuzano
几何画板及绘图内容加载中,请稍等……
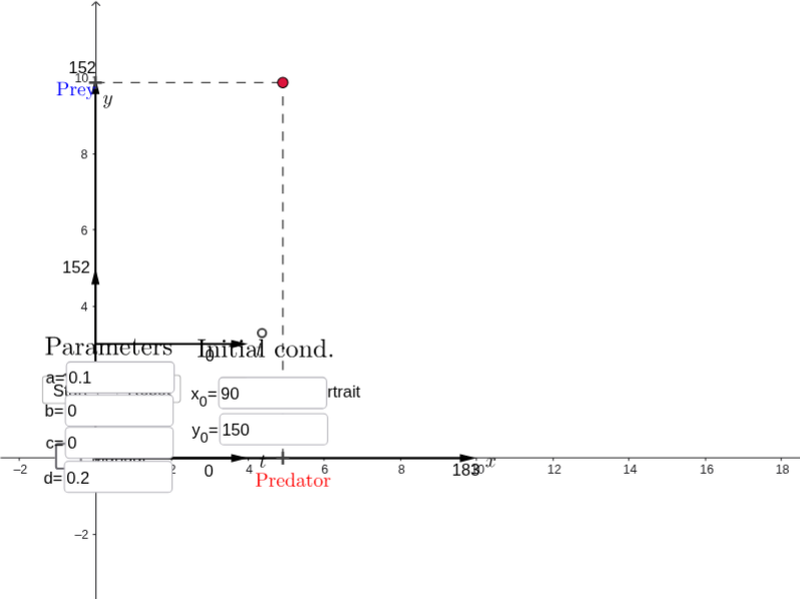
该范例演示了两种物种之间的捕食者-猎物相互作用。核心数学概念包括微分方程和解析几何。通过使用SolveODE、Vector、Intersect等GeoGebra命令,可以动态展示捕食者和猎物数量随时间的变化。适合高中及以上学生学习种群动力学。
GeoGebra 命令及参数
SolveODE(G, F, x(B), y(B), t, step) → solutioneqLength(solutioneq) → npointsFirst(solutioneq, npoints) → list0Sequence(x(Element[list0, i]), i, 1, npoints) → list1Sequence(y(Element[list0, i]), i, 1, npoints) → list2Max(list1) → eMax(list2) → gSequence(((4 * i / N), (2 * Element[list1, i] / f)), i, 1, N) → list3Sequence(((4 * i / N), (2 * Element[list2, i] / h) + 3), i, 1, N) → list4Vector(C, E) → uVector(C, D) → vSequence(Sequence[Vector[((10 * j / f), (10 * k / h)), ((10 * (j + (scale * F(j, k))) / f), (10 * (k + (scale * G(j, k))) / h))], j, 0, xmax, xstep], k, 0, ymax, ystep) → list5Intersect(xAxis, yAxis) → IPoint(xAxis) → JPoint(yAxis) → KPoint(yAxis) → LPoint(yAxis) → MVector(I, J) → wVector(I, K) → iVector(L, M) → jVector(L, O) → kPolyLine(list3) → lPolyLine(list4) → mSequence(((10 * Element[list1, i] / f), (10 * Element[list2, i] / h)), i, 1, N) → list6Segment(T, B') → nSegment(S, B') → pSegment(R, P) → qSegment(P, Q) → rTextfield(a) → InputBox1Textfield(b) → InputBox2Textfield(c) → InputBox3Textfield(d) → InputBox4Textfield(A_0) → InputBox5Textfield(B_0) → InputBox6
AI 绘图提示语参考
请绘制一个捕食者—猎物模型图:在直角坐标系中设置四个模型参数输入框和两个初始数量输入框;根据微分方程解生成两条随时间变化的折线,分别表示猎物与捕食者数量,并按坐标轴比例缩放;在相平面区域绘制由模型方程决定的箭头网格,显示种群变化方向;坐标轴上添加若干点、箭头和连接线段,形成动态关系示意。
以上提示语为根据原始绘图命令整理而来,仅供参考。