
Lotka–Volterra 捕食模型:斜率场与相图数值解
几何画板及绘图内容加载中,请稍等……
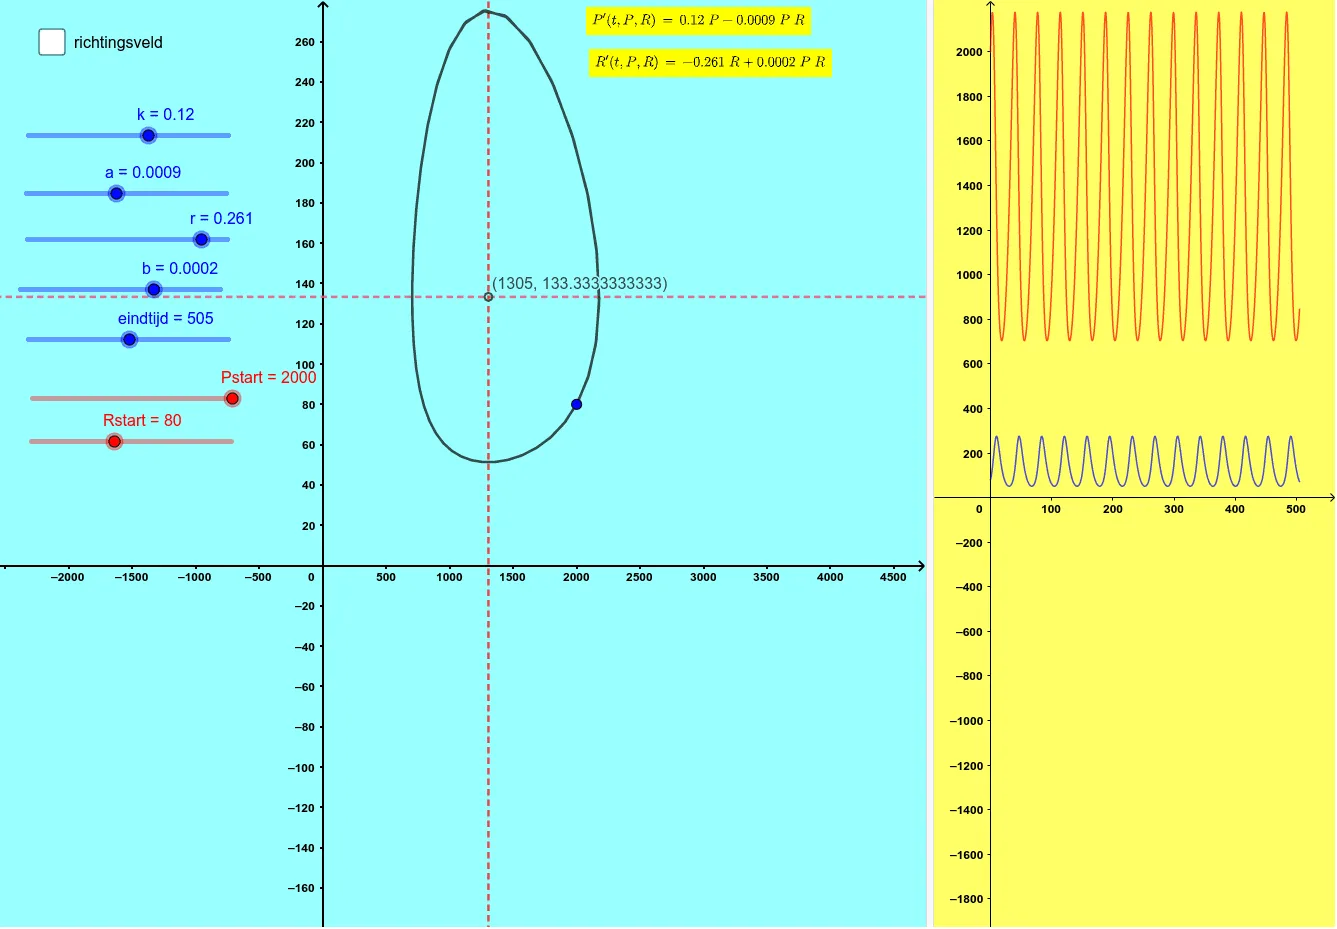
该范例演示 Lotka–Volterra 捕食-被捕食系统中种群变量随时间的演化:通过斜率场观察局部增长方向,并用相图呈现轨道形态。核心数学概念包括常微分方程建模、微分方程的数值积分、方向场(斜率场)、以及相平面中的相轨迹(phase plot)。作图要点:使用 NSolveODE、SolveODE 与 LaTeX 生成与求解方程,结合 SlopeField 绘制方向场;随后把求得的数值解用 faseplot 形成相轨迹,并通过 Solve/NSolve 的参数(如 k、a、b、r、dt、c、O 等)与初值(Pstart、Rstart)控制动态。相关对象中包含数值积分量 numeriekeIntegraal1/2、向量场 richtingsveld、以及用于展示结果的 tekst1/tekst2,同时辅助函数 f、vgl1 与图形对象 A 完成可视化与标注。适合高中-大学的微积分与常微分方程课程教学,用于种群动力学建模与可视化实验、课堂演示或作业探索。
GeoGebra 命令及参数
NSolveODE({P', R'}, 0, {Pstart, Rstart}, eindtijd) → numeriekeIntegraal1, numeriekeIntegraal2SlopeField(a_{1}) → richtingsveldSolveODE(((-r) * y) + ((b * x) * y), (k * x) - ((a * x) * y), Pstart, Rstart, eindtijd, dt) → faseplotLaTeX(P', true, true) → tekst1LaTeX(R', true, true) → tekst2
AI 绘图提示语参考
绘制一个洛特卡–沃尔泰捕食者-猎物模型的动力学图像:先用常微分方程描述猎物与捕食者的耦合变化,并给定参数与初始点(Pstart、Rstart),在时间区间到达终止时刻并以数值方式求解得到多条随时间演化的状态数据;在相平面上叠加方向场,用于显示每个网格点在相空间中对应的局部斜率趋势(x=猎物、y=捕食者);再给出由相应方程组产生的相位轨迹/相位图,展示整体轨道结构。最后在图上标注两条方程的导数形式(P' 与 R')。
以上提示语为根据原始绘图命令整理而来,仅供参考。