
线对称联动(别名:Imai蝴蝶)
几何画板及绘图内容加载中,请稍等……
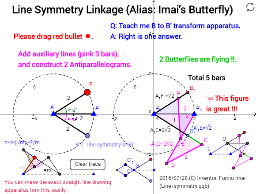
①本范例演示线对称联动机构,即Imai蝴蝶的几何构造与运动特性;②涉及核心数学概念包括对称、几何变换、向量运算、函数图像及三维空间向量;③构造过程中运用了Circle(圆)、Intersect(交点)、Point(点)、Segment(线段)、Mirror(镜像)、Angle(角度)、Polygon(多边形)、Dilate(缩放)、Midpoint(中点)等GeoGebra命令与对象;④适合高中及以上数学学习者,用于理解几何变换、向量与函数图像的关联,以及探索复杂机械结构的对称性。
GeoGebra 命令及参数
Circle(A, 2) → cIntersect(c, xAxis, 2) → A'Circle(A'_1, sqrt(2)) → q_1Point(c) → BCircle(A_1, 2) → sSegment(A_1, B_1) → iCircle(A_1, sqrt(2)) → qIntersect(q, i, 1) → FCircle(F, 2) → p_1Intersect(p_1, q_1, 2) → EMirror(A'_1, E) → DCircle(D, 2) → r_1Circle(A_1, (2 * sqrt(2))) → s_1Intersect(r_1, s_1, 2) → CSegment(A_1, C) → l_1Segment(A, B) → fMirror(B, xAxis) → B'Segment(A, B') → gAngle(A', A, B) → αAngle(B', A, A') → βSegment(A, A') → hSegment(A_1, A'_1) → jCircle(A'_1, (2 * sqrt(2))) → dCircle(A_1, (2 * sqrt(2))) → eSegment(A_1, C) → kCircle(C, 2) → pSegment(C, D) → lSegment(D, A'_1) → mSegment(A_1, A'_1) → nSegment(E, F) → rPolygon(A_1, F, E, A'_1) → poly1, a_1, f_1, e_1, a'_1Polygon(A_1, A'_1, D, C) → poly2, a_2, a'_2, d_1, c_1Intersect(s, l_1) → B'_1,Segment(B'_1, C) → tSegment(A_1, B'_1) → aDilate(G, 1.5, H) → G'Dilate(G, 1.5, I) → G'_1Segment(G', H) → bSegment(I, G'_1) → g_1Circle(G'_1, G) → h_1Circle(G', G) → k_1Intersect(h_1, k_1, 2) → JSegment(J, G'_1) → i_1Segment(J, G') → j_1Segment(G, K) → m_1Midpoint(L, N) → OSegment(O, P) → t_1Segment(P, M) → b_1Segment(L, M) → f_2Segment(Q, O) → g_2Segment(Q, S) → h_2Segment(R, S) → i_2Segment(R, P) → j_2Segment(U, T) → k_2Segment(O, N) → n_1Segment(L, O) → l_2Circle(V, (0.5 * 2)) → c_2Segment(V, W) → m_2Point(c_2) → ZCircle(Z, (0.5 * 3)) → d_2Segment(V, Z) → n_2Intersect(d_2, m_2, 1) → C_1Segment(Z, C_1) → p_2Circle(C_1, (0.5 * 2)) → e_2Circle(V, (0.5 * 3)) → q_2Intersect(e_2, q_2, 2) → D_1Segment(V, D_1) → r_2Segment(D_1, C_1) → s_2Circle(V, (0.5 * 4 / 3)) → t_2Intersect(t_2, r_2, 1) → E_1Circle(Z, (0.5 * 4 / 3)) → c_3Circle(E_1, 1) → d_3Intersect(c_3, d_3, 2) → F_1Segment(Z, F_1) → b_2Segment(F_1, E_1) → f_3Polygon(F_1, Z, V, E_1) → poly3, f_4, z_1, v, e_3Angle(F_1, Z, V) → γAngle(V, Z, C_1) → δ