
腿举机几何:健身房的三角与余弦挑战
几何画板及绘图内容加载中,请稍等……
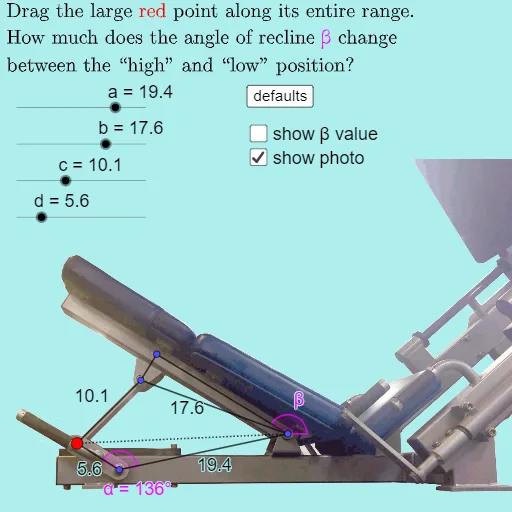
该范例将健身房中的腿举机(Leg Press)抽象为几何模型,演示了如何利用三角函数与几何作图求解器械在不同角度下的力学或空间关系。核心数学概念包括余弦定理、角度测量、直线与线段的交点、圆弧以及体积(可能指器械运动范围或受力区域)。作图要点:使用GeoGebra的Intersect(求交点)、CircleArc(圆弧)、Point(点)、Segment(线段)、Angle(角)、Corner(角点)等命令,构建了多个角度范围(anglerange1/2)、关键点(P1-P7)、圆弧(arcP1、arcP4、arcP2P3)、线段(seg_a至seg_f)以及变量α、β、β2等,并通过滑块(slider)和按钮(button1)实现动态交互。适合高中或大学低年级学生学习三角学、几何建模及GeoGebra动态几何操作,也可用于体育科学中的运动分析教学。
GeoGebra 命令及参数
Intersect(xAxis, yAxis) → P1CircleArc(P1, P1 + ((d * cos(anglerange1)), (d * sin(anglerange1))), P1 + ((d * cos(anglerange2)), (d * sin(anglerange2)))) → arcP1Point(arcP1) → P4CircleArc(P4, P4 + (c, 0), P4 - (c, 0)) → arcP4Point(Circle[P1, a]) → P2CircleArc(P2, P2 + (b, 0), P2 - (b, 0)) → arcP2Intersect(arcP4, arcP2) → P3, A, ,Segment(P1, P2) → seg_aSegment(P2, P3) → seg_bSegment(P3, P4) → seg_cSegment(P4, P1) → seg_dPoint(Line[P6, xAxis]) → P7Angle(P1 + (1, 0), P1, P4) → angleCircleArc((P2 + P3) / 2, P2, P3) → arcP2P3Point(arcP2P3, 0.875) → P5Segment(P2, P5) → seg_eSegment(P5, P3) → seg_fAngle(P2 + (10, 0), P2, P5) → βSegment(P2, P4) → fAngle(P2, P1, P4) → αAngle(P2 + (10, 0), P2, P5) → β2Corner(5) → dims
AI 绘图提示语参考
画一个健身房的腿举机几何模型,展示三角函数和几何构造如何解决不同角度下的空间或机械关系。模型包含多个角度范围、关键点和圆弧,通过滑块和按钮实现动态交互。首先绘制坐标轴的交点,然后以该点为圆心画两个圆弧表示角度范围,再以其中一个圆弧上的点为圆心画圆弧,找到圆弧的交点,连接这些点形成多边形,最后添加一些辅助线和角度标记,使图形更清晰。
以上提示语为根据原始绘图命令整理而来,仅供参考。