
球的跳跃与反弹运动模拟
几何画板及绘图内容加载中,请稍等……
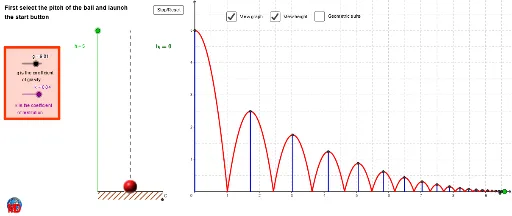
① 本范例通过GeoGebra动态模拟一个球在重力作用下的跳跃与反弹过程,直观展示物体运动轨迹与速度变化。② 核心数学概念包括函数图像、数列(反弹序列)、线性方程(速度变化)、微分(瞬时速度)以及概率(随机因素可能影响反弹高度),同时涉及缩放(Dilation)与指数衰减(反弹高度递减)。③ 作图要点:使用Vector定义初速度,Intersect求交点,If条件判断反弹,CurveCartesian绘制曲线轨迹,Segment和Line构造参考线,Sequence生成多次反弹序列,Polygon构建辅助图形;对象包括多个点(E, D, F)、参数(t, v, u)、函数(k, h, g)及系列反弹参数(r1~r10, a1~a10, t1~t10)。④ 适合高中至大学低年级学生,用于物理与数学结合的运动学教学,也可用于微积分中导数概念的直观演示。
GeoGebra 命令及参数
Vector((0, 1)) → vVector((1, 0)) → uIntersect(xAxis, yAxis) → OIf(t ≥ 0 ∧ t ≤ r1, ((k_1 * (t + r1)) * (t - r1)), 0) → a1If(t ≥ 0 ∧ t ≤ r1, t, 0) → t1If(t ≥ r1 ∧ t ≤ r2, ((k_1 * (t - r1)) * (t - r2)), 0) → a2If(t ≥ r1 ∧ t ≤ r2, t, 0) → t2If(t ≥ r2 ∧ t ≤ r3, ((k_1 * (t - r2)) * (t - r3)), 0) → a3If(t ≥ r2 ∧ t ≤ r3, t, 0) → t3If(t ≥ r3 ∧ t ≤ r4, ((k_1 * (t - r3)) * (t - r4)), 0) → a4If(t ≥ r3 ∧ t ≤ r4, t, 0) → t4If(t ≥ r4 ∧ t ≤ r5, ((k_1 * (t - r4)) * (t - r5)), 0) → a5If(t ≥ r4 ∧ t ≤ r5, t, 0) → t5If(t ≥ r5 ∧ t ≤ r6, ((k_1 * (t - r5)) * (t - r6)), 0) → a6If(t ≥ r5 ∧ t ≤ r6, t, 0) → t6If(t ≥ r6 ∧ t ≤ r7, ((k_1 * (t - r6)) * (t - r7)), 0) → a7If(t ≥ r6 ∧ t ≤ r7, t, 0) → t7If(t ≥ r7 ∧ t ≤ r8, ((k_1 * (t - r7)) * (t - r8)), 0) → a8If(t ≥ r7 ∧ t ≤ r8, t, 0) → t8If(t ≥ r8 ∧ t ≤ r9, ((k_1 * (t - r8)) * (t - r9)), 0) → a9If(t ≥ r8 ∧ t ≤ r9, t, 0) → t9If(t ≥ r9 ∧ t ≤ r10, ((k_1 * (t - r9)) * (t - r10)), 0) → a10If(t ≥ r9 ∧ t ≤ r10, t, 0) → t10If(t ≥ r10 ∧ t ≤ r11, ((k_1 * (t - r10)) * (t - r11)), 0) → a11If(t ≥ r10 ∧ t ≤ r11, t, 0) → t11If(t ≥ r11 ∧ t ≤ r12, ((k_1 * (t - r11)) * (t - r12)), 0) → a12If(t ≥ r11 ∧ t ≤ r12, t, 0) → t12If(t ≥ r13 ∧ t ≤ r14, ((k_1 * (t - r13)) * (t - r14)), 0) → a14If(t ≥ r13 ∧ t ≤ r14, t, 0) → t14If(t ≥ r14 ∧ t ≤ r15, ((k_1 * (t - r14)) * (t - r15)), 0) → a15If(t ≥ r14 ∧ t ≤ r15, t, 0) → t15If(t ≥ r15 ∧ t ≤ r16, ((k_1 * (t - r15)) * (t - r16)), 0) → a16If(t ≥ r15 ∧ t ≤ r16, t, 0) → t16If(t ≥ r16 ∧ t ≤ r17, ((k_1 * (t - r16)) * (t - r17)), 0) → a17If(t ≥ r16 ∧ t ≤ r17, t, 0) → t17If(t ≥ r17 ∧ t ≤ r18, ((k_1 * (t - r17)) * (t - r18)), 0) → a18If(t ≥ r17 ∧ t ≤ r18, t, 0) → t18If(t ≥ r18 ∧ t ≤ r19, ((k_1 * (t - r18)) * (t - r19)), 0) → a19If(t ≥ r18 ∧ t ≤ r19, t, 0) → t19If(t ≥ r19 ∧ t ≤ r20, ((k_1 * (t - r19)) * (t - r20)), 0) → a20If(t ≥ r19 ∧ t ≤ r20, t, 0) → t20If(t ≥ r12 ∧ t ≤ r13, ((k_1 * (t - r12)) * (t - r13)), 0) → a13If(t ≥ r12 ∧ t ≤ r13, t, 0) → t13CurveCartesian(s, ((k_1 * (s + r1)) * (s - r1)), s, 0, r1) → c1CurveCartesian(s, ((k_1 * (s - r1)) * (s - r2)), s, r1, r2) → c2CurveCartesian(s, ((k_1 * (s - r2)) * (s - r3)), s, r2, r3) → c3CurveCartesian(s, ((k_1 * (s - r3)) * (s - r4)), s, r3, r4) → c4CurveCartesian(s, ((k_1 * (s - r4)) * (s - r5)), s, r4, r5) → c5CurveCartesian(s, ((k_1 * (s - r5)) * (s - r6)), s, r5, r6) → c6CurveCartesian(s, ((k_1 * (s - r6)) * (s - r7)), s, r6, r7) → c7CurveCartesian(s, ((k_1 * (s - r7)) * (s - r8)), s, r7, r8) → c8CurveCartesian(s, ((k_1 * (s - r8)) * (s - r9)), s, r8, r9) → c9CurveCartesian(s, ((k_1 * (s - r9)) * (s - r10)), s, r9, r10) → c10CurveCartesian(s, ((k_1 * (s - r10)) * (s - r11)), s, r10, r11) → c11CurveCartesian(s, ((k_1 * (s - r11)) * (s - r12)), s, r11, r12) → c12CurveCartesian(s, ((k_1 * (s - r12)) * (s - r13)), s, r12, r13) → c13If(t ≤ r20, P1, P2) → PCurveCartesian(s, ((k_1 * (s - r13)) * (s - r14)), s, r13, r14) → c14CurveCartesian(s, ((k_1 * (s - r14)) * (s - r15)), s, r14, r15) → c15CurveCartesian(s, ((k_1 * (s - r15)) * (s - r16)), s, r15, r16) → c16CurveCartesian(s, ((k_1 * (s - r16)) * (s - r17)), s, r16, r17) → c17CurveCartesian(s, ((k_1 * (s - r17)) * (s - r18)), s, r17, r18) → c18CurveCartesian(s, ((k_1 * (s - r18)) * (s - r19)), s, r18, r19) → c19CurveCartesian(s, ((k_1 * (s - r19)) * (s - r20)), s, r19, r20) → c20Segment(AA, (-1, 0)) → cSegment((-2, 0), (-2, h)) → dLine((0, h), c) → eIntersect(e, d) → ASequence(AA + (i / 5 * Vector[AA, BB]), i, 0, 5) → liste1Polygon(B, C, BB, AA) → poly1, i, j, l, mPolygon(D, E, F, G) → poly2, d_1, e_1, f_1, g_1Segment(D1, (0, F1)) → G1Segment(D2, F2) → G2Segment(D3, F3) → G3Segment(D4, F4) → G4Segment(D5, F5) → G5Segment(D6, F6) → G6Segment(D7, F7) → G7Segment(D8, F8) → G8Segment(D9, F9) → G9Segment(D10, F10) → G10Segment(D11, F11) → G11Segment(D12, F12) → G12Segment(D13, F13) → G13Segment(D14, F14) → G14Segment(D15, F15) → G15Segment(D16, F16) → G16Segment(D17, F17) → G17Segment(D18, F18) → G18Segment(D19, F19) → G19Segment(D20, F20) → G20Segment(H1, H2) → I1Segment(H2, H3) → I2Segment(H3, H4) → I3Segment(H4, H5) → I4Segment(H5, H6) → I5Segment(H6, H7) → I6Segment(H7, H8) → I7Segment(H8, H9) → I8Segment(H9, H10) → I9Segment(H10, H11) → I10Segment(H11, H12) → I11Segment(H12, H13) → I12Segment(H13, H14) → I13Segment(H14, H15) → I14Segment(H15, H16) → I15Segment(H16, H17) → I16Segment(H17, H18) → I17Segment(H18, H19) → I18Segment(H19, H20) → I19Sequence(Text[If[i ≟ 2, "ar", "ar^{" + (i - 1) + "}"], Element[liste2, i] + (-0.2, 0.4), true, true], i, 1, Length[liste2] - 10) → liste3
AI 绘图提示语参考
画一个动态模拟小球在重力作用下跳跃和反弹的图形,展示运动轨迹和速度变化。图形应包含初始速度向量、坐标轴交点、多个反弹高度递减的曲线、参考线以及表示多个反弹的辅助形状。使用参数控制小球运动,并用函数图展示速度变化,同时用序列生成多次反弹,适合演示微积分中的导数概念。
以上提示语为根据原始绘图命令整理而来,仅供参考。