
如果毕达哥拉斯遇见正则七边形:七边形中的勾股关系探索
几何画板及绘图内容加载中,请稍等……
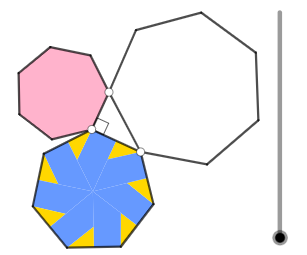
本范例演示了在正则七边形(heptagon)中寻找与勾股定理相关几何关系的过程。核心数学概念包括:正则七边形的性质、勾股定理在特殊多边形中的推广、等腰三角形的构造与面积比、三角函数在多边形计算中的应用。作图要点:使用Polygon命令构造正则七边形poly1和poly2,通过Centroid求重心、Midpoint作中点、Segment连线、Circle和Line作辅助线,利用OrthogonalLine作垂线、Intersect找交点、Rotate旋转、Vector平移变换、Angle测量角度,构建完整的几何推理体系。适合中学高年级及大学初等几何课程,可用于探索多边形与勾股定理的深层联系,理解三角函数在几何证明中的作用。
GeoGebra 命令及参数
Polygon(B, A, 7) → poly1, i, H, I, J, j, k, l, m, n, p, F, GMidpoint(n) → WCentroid(poly1) → USegment(U, W) → m_1Circle(A, B) → dCircle(A, 1) → cLine(A, B) → fOrthogonalLine(A, f) → gIntersect(c, g, 2) → CRay(A, C) → hIntersect(d, h, 1) → DPoint(Ray[A, D]) → EPolygon(E, A, B) → t1, b_1, e_1, a_1InteriorAngles(t1) → α, β, γRotate(W, γ, I) → W'Line(I, W') → n_1Intersect(n_1, m_1) → E_1Dilate(E_1, If[7 < o ≤ 8, 8 - o, 0], E) → R_3Polygon(A, E, 7) → poly2, q, M, N, O, r, s, t, a, b, e, K, LPolygon(E, B, 7) → poly3, f_1, R, S, T, g_1, h_1, i_1, j_1, k_1, l_1, P, QMidpoint(p) → VMidpoint(m) → ZMidpoint(l) → A_1Midpoint(k) → B_1Midpoint(j) → C_1Midpoint(i) → D_1Polygon(E_1, W, I) → t2, i_2, p_1, wPolygon(U, E_1, I, Z) → q1, u, q_1, i_3, z_1Rotate(U, (2 * pi / 7), U) → U'Rotate(E_1, (2 * pi / 7), U) → F_1Rotate(I, (2 * pi / 7), U) → I'Rotate(Z, (2 * pi / 7), U) → Z'Polygon(U', F_1, I', Z') → q1', u', r_1, i', z'Rotate(E_1, (2 * pi / 7), U) → G_1Rotate(W, (2 * pi / 7), U) → W'_{1}Rotate(I, (2 * pi / 7), U) → I'_{1}Polygon(G_1, W'_{1}, I'_{1}) → t2', i'_{1}, s_1, w'_{1}Rotate(E_1, (4 * pi / 7), U) → H_1Rotate(W, (4 * pi / 7), U) → W'_{2}Rotate(I, (4 * pi / 7), U) → I'_{2}Polygon(H_1, W'_{2}, I'_{2}) → t2'_{1}, i'_{2}, t_1, w'_{2}Rotate(U, (4 * pi / 7), U) → U'_{1}Rotate(E_1, (4 * pi / 7), U) → I_1Rotate(I, (4 * pi / 7), U) → I'_{3}Rotate(Z, (4 * pi / 7), U) → Z'_{1}Polygon(U'_{1}, I_1, I'_{3}, Z'_{1}) → q1'_{1}, u'_{1}, c_1, i'_{3}, z'_{1}Rotate(U, (6 * pi / 7), U) → U'_{2}Rotate(E_1, (6 * pi / 7), U) → J_1Rotate(I, (6 * pi / 7), U) → I'_{4}Rotate(Z, (6 * pi / 7), U) → Z'_{2}Polygon(U'_{2}, J_1, I'_{4}, Z'_{2}) → q1'_{2}, u'_{2}, d_1, i'_{4}, z'_{2}Rotate(E_1, (6 * pi / 7), U) → K_1Rotate(W, (6 * pi / 7), U) → W'_{3}Rotate(I, (6 * pi / 7), U) → I'_{5}Polygon(K_1, W'_{3}, I'_{5}) → t2'_{2}, i'_{5}, f_2, w'_{3}Rotate(E_1, (8 * pi / 7), U) → L_1Rotate(W, (8 * pi / 7), U) → W'_{4}Rotate(I, (8 * pi / 7), U) → I'_{6}Polygon(L_1, W'_{4}, I'_{6}) → t2'_{3}, i'_{6}, g_2, w'_{4}Rotate(U, (8 * pi / 7), U) → U'_{3}Rotate(E_1, (8 * pi / 7), U) → M_1Rotate(I, (8 * pi / 7), U) → I'_{7}Rotate(Z, (8 * pi / 7), U) → Z'_{3}Polygon(U'_{3}, M_1, I'_{7}, Z'_{3}) → q1'_{3}, u'_{3}, h_2, i'_{7}, z'_{3}Rotate(U, (10 * pi / 7), U) → U'_{4}Rotate(E_1, (10 * pi / 7), U) → N_1Rotate(I, (10 * pi / 7), U) → I'_{8}Rotate(Z, (10 * pi / 7), U) → Z'_{4}Polygon(U'_{4}, N_1, I'_{8}, Z'_{4}) → q1'_{4}, u'_{4}, j_2, i'_{8}, z'_{4}Rotate(E_1, (10 * pi / 7), U) → O_1Rotate(W, (10 * pi / 7), U) → W'_{5}Rotate(I, (10 * pi / 7), U) → I'_{9}Polygon(O_1, W'_{5}, I'_{9}) → t2'_{4}, i'_{9}, o_1, w'_{5}Rotate(E_1, (12 * pi / 7), U) → P_1Rotate(W, (12 * pi / 7), U) → W'_{6}Rotate(I, (12 * pi / 7), U) → I'_{10}Polygon(P_1, W'_{6}, I'_{10}) → t2'_{5}, i'_{10}, k_2, w'_{6}Rotate(U, (12 * pi / 7), U) → U'_{5}Rotate(E_1, (12 * pi / 7), U) → Q_1Rotate(I, (12 * pi / 7), U) → I'_{11}Rotate(Z, (12 * pi / 7), U) → Z'_{5}Polygon(U'_{5}, Q_1, I'_{11}, Z'_{5}) → q1'_{5}, u'_{5}, l_2, i'_{11}, z'_{5}Dilate(A, If[0 < o ≤ 1, 1 - o, 0], R) → R_1Vector(A, R_1) → vTranslate(U'_{2}, v) → S_1Translate(J_1, v) → T_1Translate(I'_{4}, v) → U_1Translate(Z'_{2}, v) → V_1Polygon(S_1, T_1, U_1, V_1) → q2, m_2, n_2, u_1, v_1Translate(K_1, v) → W_1Translate(W'_{3}, v) → Z_1Translate(I'_{5}, v) → A_2Angle(S, R, T_1) → δRotate(S_1, If[0 < o ≤ 1, ((-o) * δ), (-δ)], R_1) → B_2Rotate(T_1, If[0 < o ≤ 1, ((-o) * δ), (-δ)], R_1) → C_2Rotate(U_1, If[0 < o ≤ 1, ((-o) * δ), (-δ)], R_1) → D_2Rotate(V_1, If[0 < o ≤ 1, ((-o) * δ), (-δ)], R_1) → E_2Polygon(B_2, C_2, D_2, E_2) → q2', b_2, c_2, d_2, e_2Dilate(A, If[1 < o ≤ 2, 2 - o, 0], S) → A'Vector(A, A') → w_1Translate(K_1, w_1) → F_2Translate(W'_{3}, w_1) → G_2Translate(I'_{5}, w_1) → H_2Polygon(F_2, G_2, H_2) → t3, p_2, q_2, r_2Angle(F_2, A', C_2) → εTranslate(J_1, w_1) → I_2Rotate(F_2, If[1 < o ≤ 2, ((o - 1) * ε), ε], A') → J_2Rotate(G_2, If[1 < o ≤ 2, ((o - 1) * ε), ε], A') → K_2Rotate(H_2, If[1 < o ≤ 2, ((o - 1) * ε), ε], A') → L_2Polygon(J_2, K_2, L_2) → t3', s_2, t_2, a_2Dilate(B, If[2 < o ≤ 3, 3 - o, 0], S) → B'Vector(B, B') → u_2Translate(U'_{1}, u_2) → M_2Translate(I_1, u_2) → N_2Translate(I'_{3}, u_2) → O_2Translate(Z'_{1}, u_2) → P_2Polygon(M_2, N_2, O_2, P_2) → q3, f_3, g_3, o_2, h_3Translate(V, Vector[B, S]) → V'Angle(V', S, K_2) → ζRotate(M_2, If[2 < o ≤ 3, ((o - 2) * ζ), ζ], B') → Q_2Rotate(N_2, If[2 < o ≤ 3, ((o - 2) * ζ), ζ], B') → R_2Rotate(O_2, If[2 < o ≤ 3, ((o - 2) * ζ), ζ], B') → S_2Rotate(P_2, If[2 < o ≤ 3, ((o - 2) * ζ), ζ], B') → T_2Polygon(Q_2, R_2, S_2, T_2) → q3', j_3, k_3, l_3, m_3Dilate(B, If[3 < o ≤ 4, 4 - o, 0], T) → B'_{1}Vector(B, B'_{1}) → v_2Translate(H_1, v_2) → U_2Translate(W'_{2}, v_2) → V_2Translate(I'_{2}, v_2) → W_2Polygon(U_2, V_2, W_2) → t4, w_2, n_3, p_3Translate(H_1, Vector[B, T]) → Z_2Angle(Z_2, T, R_2) → ηRotate(U_2, If[3 < o ≤ 4, ((o - 3) * η), η], B'_{1}) → A_3Rotate(V_2, If[3 < o ≤ 4, ((o - 3) * η), η], B'_{1}) → B_3Rotate(W_2, If[3 < o ≤ 4, ((o - 3) * η), η], B'_{1}) → C_3Polygon(A_3, B_3, C_3) → t4', c_3, a_3, b_3Dilate(J, If[4 < o ≤ 5, 5 - o, 0], T) → J'Vector(J, J') → u_3Translate(U', u_3) → U''Translate(F_1, u_3) → D_3Translate(I', u_3) → I''Translate(Z', u_3) → Z''Polygon(U'', D_3, I'', Z'') → q1'', u'', d_3, i'', z''Translate(W, Vector[J, T]) → W'_{7}Angle(W'_{7}, T, B_3) → θRotate(U'', If[4 < o ≤ 5, ((-(o - 4)) * ((2 * pi) - θ)), (-((2 * pi) - θ))], J') → U'''Rotate(D_3, If[4 < o ≤ 5, ((-(o - 4)) * ((2 * pi) - θ)), (-((2 * pi) - θ))], J') → E_3Rotate(I'', If[4 < o ≤ 5, ((-(o - 4)) * ((2 * pi) - θ)), (-((2 * pi) - θ))], J') → I'''Rotate(Z'', If[4 < o ≤ 5, ((-(o - 4)) * ((2 * pi) - θ)), (-((2 * pi) - θ))], J') → Z'''Polygon(U''', E_3, I''', Z''') → q1''', u''', e_3, i''', z'''Dilate(F_1, If[5 < o ≤ 6, 6 - o, 0], E_3) → F_3Vector(F_1, F_3) → v_3Translate(G_1, v_3) → G_3Translate(W'_{1}, v_3) → H_3Translate(I'_{1}, v_3) → I_3Polygon(G_3, H_3, I_3) → t2'', q_3, r_3, s_3Translate(J, Vector[F_1, E_3]) → J'_{1}Angle(M, L, K) → ιAngle(E, E_3, J'_{1}) → κRotate(G_3, If[5 < o ≤ 6, ((-(o - 5)) * κ), (-κ)], F_3) → J_3Rotate(H_3, If[5 < o ≤ 6, ((-(o - 5)) * κ), (-κ)], F_3) → K_3Rotate(I_3, If[5 < o ≤ 6, ((-(o - 5)) * κ), (-κ)], F_3) → L_3Polygon(J_3, K_3, L_3) → t2''', t_3, f_4, g_4Dilate(I, If[6 < o ≤ 7, 7 - o, 0], E) → I'_{12}Vector(I, I'_{12}) → w_3Translate(U, w_3) → U'_{6}Translate(E_1, w_3) → M_3Translate(I, w_3) → I'_{13}Translate(Z, w_3) → Z'_{6}Polygon(U'_{6}, M_3, I'_{13}, Z'_{6}) → q1'_{6}, u'_{6}, h_4, i'_{13}, z'_{6}Translate(Z, Vector[I, E]) → Z'_{7}Angle(Z'_{7}, E, K_3) → λRotate(U'_{6}, If[6 < o ≤ 7, ((-(o - 6)) * ((2 * pi) - λ)), λ - (2 * pi)], I'_{12}) → N_3Rotate(M_3, If[6 < o ≤ 7, ((-(o - 6)) * ((2 * pi) - λ)), λ - (2 * pi)], I'_{12}) → O_3Rotate(I'_{13}, If[6 < o ≤ 7, ((-(o - 6)) * ((2 * pi) - λ)), λ - (2 * pi)], I'_{12}) → P_3Rotate(Z'_{6}, If[6 < o ≤ 7, ((-(o - 6)) * ((2 * pi) - λ)), λ - (2 * pi)], I'_{12}) → Q_3Polygon(N_3, O_3, P_3, Q_3) → q4, i_4, o_3, j_4, k_4Vector(E_1, R_3) → u_4Translate(I, u_4) → I'_{14}Translate(E_1, Vector[W, E]) → I'_{15}Translate(I, Vector[W, E]) → I'_{16}Translate(E_1, u_4) → T_3Translate(I, u_4) → I'_{17}Translate(I, Vector[E_1, E]) → I'_{18}Angle(M, L, K) → νAngle(A, E, I'_{18}) → ξRotate(T_3, If[7 < o ≤ 8, ((-(o - 7)) * ξ), (-ξ)], R_3) → U_3Rotate(I'_{17}, If[7 < o ≤ 8, ((-(o - 7)) * ξ), (-ξ)], R_3) → W_3Translate(H, Vector[A_1, O_3]) → H'Translate(U, Vector[A_1, O_3]) → U'_{7}Translate(P_1, Vector[A_1, O_3]) → D_4Dilate(I, If[7 < o ≤ 8, 8 - o, 0], B) → I'_{19}Vector(I, I'_{19}) → v_4Translate(E_1, v_4) → S_3Translate(W, v_4) → W'_{8}Translate(I, v_4) → I'_{20}Polygon(S_3, W'_{8}, I'_{20}) → t2'_{6}, i'_{20}, l_4, w'_{8}Translate(E_1, Vector[I, B]) → V_3Angle(V_3, B, O_3) → μRotate(S_3, If[7 < o ≤ 8, ((o - 7) * μ), μ], I'_{19}) → Z_3Rotate(W'_{8}, If[7 < o ≤ 8, ((o - 7) * μ), μ], I'_{19}) → A_4Rotate(I'_{20}, If[7 < o ≤ 8, ((o - 7) * μ), μ], I'_{19}) → B_4Polygon(Z_3, A_4, B_4) → t5, b_4, z_3, a_4Dilate(A_1, If[8 < o ≤ 9, 9 - o, 0], A_4) → H'_{1}Vector(A_1, H'_{1}) → w_4Vector(H, B) → c_4Translate(U'_{5}, w_4) → C_4Translate(Q_1, w_4) → E_4Translate(I'_{11}, w_4) → F_4Translate(Z'_{5}, w_4) → G_4Polygon(C_4, E_4, F_4, G_4) → q5, m_4, e_4, n_4, p_4Translate(H, Vector[A_1, A_4]) → H'_{2}Angle(M, L, K) → οAngle(B, A_4, H'_{2}) → ρRotate(C_4, If[8 < o ≤ 9, ((-(o - 8)) * ρ), (-ρ)], H'_{1}) → H_4Rotate(E_4, If[8 < o ≤ 9, ((-(o - 8)) * ρ), (-ρ)], H'_{1}) → I_4Rotate(F_4, If[8 < o ≤ 9, ((-(o - 8)) * ρ), (-ρ)], H'_{1}) → J_4Rotate(G_4, If[8 < o ≤ 9, ((-(o - 8)) * ρ), (-ρ)], H'_{1}) → K_4Polygon(H_4, I_4, J_4, K_4) → q5', q_4, r_4, s_4, t_4Dilate(Z, If[9 < o ≤ 10, 10 - o, 0], I_4) → Z'_{8}Translate(H, Vector[Z, I_4]) → H'_{3}Dilate(P_1, If[9 < o ≤ 10, 10 - o, 0], I_4) → L_4Vector(P_1, L_4) → u_5Translate(P_1, u_5) → M_4Translate(W'_{6}, u_5) → N_4Translate(I'_{10}, u_5) → O_4Polygon(M_4, N_4, O_4) → t6, o_4, d_4, f_5Translate(Z, Vector[P_1, I_4]) → Z'_{9}Angle(Z'_{9}, I_4, H_4) → σRotate(M_4, If[9 < o < 10, ((o - 9) * σ), σ], L_4) → P_4Rotate(N_4, If[9 < o < 10, ((o - 9) * σ), σ], L_4) → Q_4Rotate(O_4, If[9 < o < 10, ((o - 9) * σ), σ], L_4) → R_4Polygon(P_4, Q_4, R_4) → t6', g_5, h_5, i_5Dilate(G, If[10 < o ≤ 11, 11 - o, 0], P) → G'Vector(G, G') → v_5Translate(U'_{4}, v_5) → S_4Translate(N_1, v_5) → T_4Translate(I'_{8}, v_5) → U_4Translate(Z'_{4}, v_5) → V_4Polygon(S_4, T_4, U_4, V_4) → q6, j_5, k_5, l_5, m_5Translate(B_1, Vector[G, P]) → W_4Angle(W_4, P, Q_4) → τRotate(U_4, If[10 < o < 11, ((o - 10) * τ), τ], G') → B_5Rotate(V_4, If[10 < o < 11, ((o - 10) * τ), τ], G') → C_5Rotate(S_4, If[10 < o < 11, ((o - 10) * τ), τ], G') → Z_4Rotate(T_4, If[10 < o < 11, ((o - 10) * τ), τ], G') → A_5Rotate(U_4, If[10 < o < 11, ((o - 10) * τ), τ], G') → D_5Rotate(V_4, If[10 < o < 11, ((o - 10) * τ), τ], G') → E_5Polygon(Z_4, A_5, D_5, E_5) → q6', z_4, a_5, d_5, e_5Dilate(N_1, If[11 < o ≤ 12, 12 - o, 0], A_5) → F_5Vector(N_1, F_5) → w_5Translate(O_1, w_5) → G_5Translate(W'_{5}, w_5) → H_5Translate(I'_{9}, w_5) → I_5Polygon(G_5, H_5, I_5) → t7, n_5, p_5, q_5Translate(G, Vector[N_1, F_5]) → G'_{1}Translate(G, Vector[N_1, A_5]) → G'_{2}Angle(K, L, M) → υAngle(Q, A_5, G'_{2}) → ϕRotate(G_5, If[11 < o < 12, ((-(o - 11)) * ϕ), (-ϕ)], F_5) → J_5Rotate(H_5, If[11 < o < 12, ((-(o - 11)) * ϕ), (-ϕ)], F_5) → K_5Rotate(I_5, If[11 < o < 12, ((-(o - 11)) * ϕ), (-ϕ)], F_5) → L_5Polygon(J_5, K_5, L_5) → t7', r_5, s_5, t_5Translate(B_1, Vector[F, K_5]) → M_5Translate(C_1, Vector[F, K_5]) → U_5Translate(C_1, Vector[N_1, F_5]) → Q_5Translate(C_1, Vector[F, Q]) → V_5Angle(V_5, Q, Q_5) → χDilate(F, If[12 < o ≤ 13, 13 - o, 0], Q) → F'Vector(F, F') → b_5Translate(U'_{3}, b_5) → N_5Translate(M_1, b_5) → O_5Translate(I'_{7}, b_5) → P_5Translate(Z'_{3}, b_5) → R_5Polygon(N_5, O_5, P_5, R_5) → q7, c_5, o_5, f_6, g_6Translate(C_1, Vector[F, Q]) → S_5Angle(V_5, Q, K_5) → ψRotate(N_5, If[12 < o ≤ 13, ((o - 12) * ψ), ψ], F') → T_5Rotate(O_5, If[12 < o ≤ 13, ((o - 12) * ψ), ψ], F') → W_5Rotate(P_5, If[12 < o ≤ 13, ((o - 12) * ψ), ψ], F') → Z_5Rotate(R_5, If[12 < o ≤ 13, ((o - 12) * ψ), ψ], F') → A_6Polygon(T_5, W_5, Z_5, A_6) → q7', h_6, i_6, z_5, a_6Line(W_5, u'_{3}) → j_6Point(j_6) → B_6Angle(B_6, W_5, E_2) → ωDilate(B_1, If[13 < o ≤ 14, 14 - o, 0], E_2) → C_6Vector(B_1, C_6) → u_6Translate(L_1, u_6) → D_6Translate(W'_{4}, u_6) → E_6Translate(I'_{6}, u_6) → F_6Polygon(D_6, E_6, F_6) → t8, k_6, d_6, e_6Rotate(D_6, If[13 < o ≤ 14, ((o - 13) * ω), ω], C_6) → G_6Rotate(E_6, If[13 < o ≤ 14, ((o - 13) * ω), ω], C_6) → H_6Rotate(F_6, If[13 < o ≤ 14, ((o - 13) * ω), ω], C_6) → I_6Polygon(G_6, H_6, I_6) → t8', l_6, m_6, n_6Line(H_4, r) → p_6Point(p_6) → J_6Angle(Z_4, H_4, J_6) → α_1Dilate(E, If[14 < o ≤ 15, 15 - o, 0], H_4) → E'Vector(E, E') → v_6Translate(poly2, v_6) → poly2'Rotate(poly2', If[15 < o ≤ 16, ((-(o - 15)) * α_1), (-α_1)], H_4) → poly2''Angle(B, A, E) → β_1Segment(K, L) → q_6Segment(L, M) → r_6Segment(M, N) → s_6Segment(N, O) → t_6Segment(O, A) → b_6Segment(E, A) → c_6Segment(E, K) → f_7Segment(A, B) → g_7Segment(B, E) → h_7Segment(A, F) → i_7Segment(F, G) → j_7Segment(G, H) → k_7Segment(H, I) → l_7Segment(I, J) → m_7Segment(B, J) → n_7Segment(B, P) → p_7Segment(P, Q) → q_7Segment(Q, R) → r_7Segment(R, S) → s_7Segment(S, T) → t_7Segment(T, E) → a_7
AI 绘图提示语参考
绘制一个正七边形,以其一条边为底边,在外部构造一个等腰三角形,使该三角形与正七边形共享底边。以正七边形的中心为旋转中心,将三角形和七边形按七分之一圆周的整数倍旋转,生成多个对称副本。连接各副本的顶点与中心,形成辅助线段,并标出各线段的中点。在图形中构造辅助圆和垂线,用于确定关键交点。最后,用不同颜色区分原始图形与旋转后的副本,并标注所有角度。
以上提示语为根据原始绘图命令整理而来,仅供参考。