
二十面体与气球
几何画板及绘图内容加载中,请稍等……
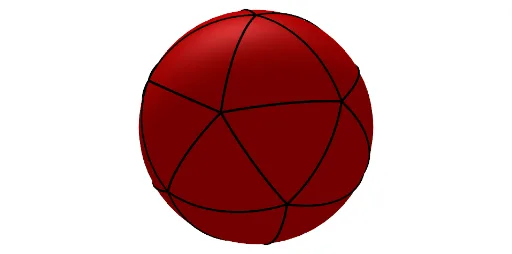
①本范例演示了二十面体与气球的几何关系及表面变化;②涉及核心数学概念包括立体几何、积分计算、方差分析等;③构造过程中运用了Intersect(相交)、Point(点)、Sphere(球体)等GeoGebra命令;④适合高中及以上学生及数学爱好者用于理解空间几何与微积分应用。
GeoGebra 命令及参数
Intersect(zAxis, xAxis) → APoint(zAxis) → BSphere(A, B) → aIntersectPath(xOyPlane, a) → cIntersect(xAxis, c) → C, DIntersect(yAxis, c) → E, FIntersect(xAxis, zAxis) → HRotate(C, 72°, A, xOyPlane) → C'Angle(C, A, C', xOyPlane) → αRotate(C', 72°, A, xOyPlane) → C''Angle(C', A, C'', xOyPlane) → βRotate(C'', 72°, A, xOyPlane) → C'''Angle(C'', A, C''', xOyPlane) → γRotate(C''', 72°, A, xOyPlane) → GAngle(C''', A, G, xOyPlane) → δCircleArc(A, B, C''') → dCircleArc(A, B, G) → eCircleArc(A, B, C) → fCircleArc(A, B, C') → gCircleArc(A, B, C'') → hIntersect(zAxis, a) → I, JRotate(C, 36°, A, xOyPlane) → C'_1Angle(C, A, C'_1, xOyPlane) → εRotate(C'_1, 72°, A, xOyPlane) → KAngle(C'_1, A, K, xOyPlane) → ζRotate(K, 72°, A, xOyPlane) → K'Angle(K, A, K', xOyPlane) → ηRotate(K', 72°, A, xOyPlane) → K''Angle(K', A, K'', xOyPlane) → θRotate(K'', 72°, A, xOyPlane) → K'''Angle(K'', A, K''', xOyPlane) → ιCircleArc(A, I, K'') → kPoint(zAxis) → LCircleArc(L, K', I) → pCircleArc(L, K''', I) → qCircleArc(L, K, I) → rCircleArc(L, C'_1, I) → sDistance(A, B) → ABSphere(B, i) → jIntersectConic(j, a) → tIntersect(f, t) → M, N, ,Intersect(g, t) → O, P, ,Intersect(h, t) → Q, R, ,Intersect(t, d) → S, T, ,Intersect(t, e) → U, V, ,Sphere(I, i) → lIntersectConic(l, a) → c_1Intersect(q, c_1) → W, Z, ,Intersect(c_1, s) → A_1, B_1, ,Intersect(c_1, k) → C_1, D_1, ,Intersect(c_1, r) → E_1, F_1, ,Intersect(p, c_1) → G_1, H_1, ,CircleArc(L, B, N) → d_1CircleArc(L, N, U) → e_1CircleArc(L, B, U) → f_1CircleArc(L, N, W) → g_1Point(g_1) → I_1CircleArc(L, U, I_1) → h_1CircleArc(L, S, U) → k_1CircleArc(L, N, P) → p_1CircleArc(L, B, P) → q_1CircleArc(L, S, B) → r_1CircleArc(L, B, R) → s_1CircleArc(L, R, S) → t_1CircleArc(L, R, P) → c_2CircleArc(L, P, F_1) → d_2CircleArc(L, R, F_1) → e_2CircleArc(H, R, G_1) → f_2CircleArc(H, S, G_1) → g_2CircleArc(H, F_1, G_1) → h_2Intersect(t, k_1, 2) → J_1CircleArc(H, J_1, C_1) → k_2CircleArc(H, U, C_1) → p_2CircleArc(H, C_1, I_1) → q_2CircleArc(H, C_1, G_1) → r_2CircleArc(H, I_1, B_1) → s_2CircleArc(H, I_1, I) → t_2CircleArc(H, C_1, I) → c_3CircleArc(H, I, B_1) → d_3CircleArc(H, G_1, I) → e_3CircleArc(H, B_1, F_1) → f_3CircleArc(H, F_1, I) → g_3CircleArc(H, B_1, P) → h_3CircleArc(H, B_1, N) → k_3Intersect(t_1, t, 1) → K_1Polygon(B, R, S) → poly1, s_3, b_1, r_3Intersect(t, k_1, 1) → L_1Polygon(B, S, U) → poly2, u, b_2, s_4Polygon(S, C_1, L_1) → poly3, l_1, s_5, c_4Polygon(S, R, G_1) → poly4, g_4, s_6, r_4Polygon(S, G_1, C_1) → poly5, c_5, s_7, g_5Polygon(P, K_1, B) → poly6, b_3, p_3, k_4Polygon(B, N, U) → poly7, u_1, b_4, nPolygon(U, I_1, C_1) → poly8, c_6, u_2, i_1Polygon(P, N, B) → poly9, b_5, p_4, n_1Polygon(I_1, B_1, N) → poly10, n_2, i_2, b_6Polygon(N, P, B_1) → poly11, b_7, n_3, p_5Polygon(B_1, F_1, P) → poly12, p_6, b_8, f_4Polygon(P, F_1, K_1) → poly13, k_5, p_7, f_5Polygon(F_1, G_1, R) → poly14, r_5, f_6, g_6Polygon(F_1, I, G_1) → poly15, g_7, f_7, i_3Intersect(c_1, h_3, 1) → M_1Polygon(B_1, F_1, I) → poly16, i_4, b_9, f_8Polygon(I_1, B_1, I) → poly17, i_5, i_6, b_{10}Polygon(G_1, I, C_1) → poly18, c_7, g_8, i_7Intersect(c_3, q_2, 1) → N_1Polygon(I_1, C_1, I) → poly19, i_8, i_9, c_8Polygon(L_1, N, I_1) → t1, j_1, m_1, n_4