
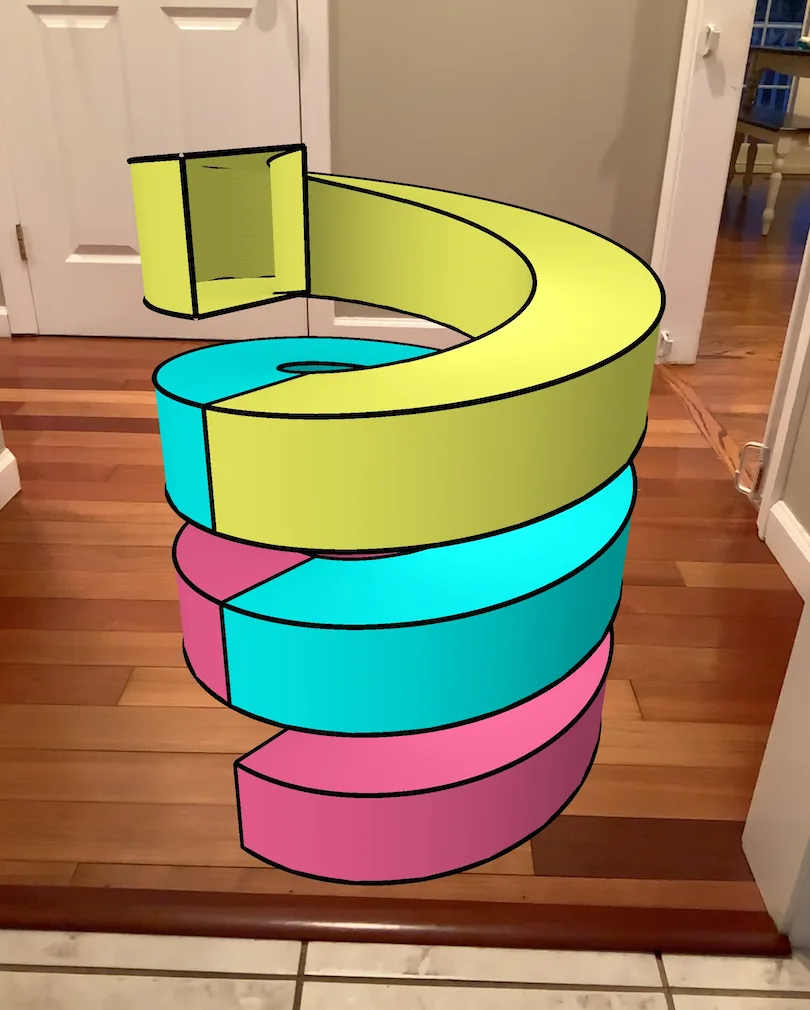
螺旋滑动方柱模型
几何画板及绘图内容加载中,请稍等……
该范例展示了螺旋滑动的方柱模型。涉及的核心数学概念包括解析几何、参数方程和立体几何。通过使用Surface、Translate、CurveCartesian等GeoGebra命令,可以构造出螺旋滑动的方柱。适合高中或大学的立体几何和解析几何课程。
GeoGebra 命令及参数
Surface(((R + (r * cos(v))) * cos(u)), ((R + (r * cos(v))) * sin(u)), (k * u), u, 0, (2 * π), v, 0, (2 * π)) → aTranslate(a, Vector[(0, 0, (2 * r))]) → a'Surface(((R + r) * cos(u)), ((R + r) * sin(u)), v + (u * k), u, 0, (2 * π), v, 0, (k * u) + (2 * r)) → bSurface(((R - r) * cos(u)), ((R - r) * sin(u)), v + (u * k), u, 0, (2 * π), v, 0, (k * u) + (2 * r)) → cTranslate(a, Vector[(0, 0, (2 * (π * k)))]) → a'_1Translate(c, Vector[(0, 0, (2 * (π * k)))]) → c'Translate(b, Vector[(0, 0, (2 * (π * k)))]) → b'Translate(a', Vector[(0, 0, (2 * (π * k)))]) → a''Translate(a, Vector[(0, 0, ((-2 * π) * k))]) → a'_2Translate(a', Vector[(0, 0, ((-2 * π) * k))]) → a''_1Translate(b, Vector[(0, 0, ((-2 * π) * k))]) → b'_1Translate(c, Vector[(0, 0, ((-2 * π) * k))]) → c'_1CurveCartesian(((R + r) * cos(t)), ((R + r) * sin(t)), (k * t), t, 0, (2 * π)) → dCurveCartesian(((R - r) * cos(t)), ((R - r) * sin(t)), (k * t), t, 0, (2 * π)) → eTranslate(e, Vector[(0, 0, ((2 * π) * k))]) → e'Translate(d, Vector[(0, 0, (2 * r))]) → d'_1Translate(e, Vector[(0, 0, (2 * r))]) → e'_1Translate(d'_1, Vector[(0, 0, (2 * (π * k)))]) → fTranslate(d, Vector[(0, 0, ((2 * π) * k))]) → d'Translate(e'_1, Vector[(0, 0, ((2 * π) * k))]) → gTranslate(e, Vector[(0, 0, ((-2 * π) * k))]) → e'_2Translate(d, Vector[(0, 0, ((-2 * π) * k))]) → d'_2Translate(d'_1, Vector[(0, 0, ((-2 * π) * k))]) → hTranslate(e'_1, Vector[(0, 0, ((-2 * π) * k))]) → iSequence(Segment[(R - r, 0, (((2 * π) * i) * k)), (R + r, 0, (((2 * π) * i) * k))], i, -1, 2, 1) → l1Translate(l1, Vector[(0, 0, (2 * r))]) → l1'Sequence(Segment[(R - r, 0, (((2 * π) * i) * k)), (R - r, 0, (((2 * π) * i) * k) + (2 * r))], i, -1, 2, 1) → l2Translate(l2, Vector[((2 * r), 0, 0)]) → l2'