
四杆自由链(3D)
几何画板及绘图内容加载中,请稍等……
所属专题
Linkages
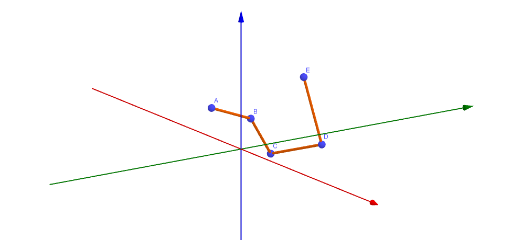
本范例演示了三维空间中的四杆自由链机构。涉及的核心数学概念包括几何构造和空间几何。通过使用GeoGebra中的点A, B, C, D, E和barras命令,可以构建出四杆自由链的动态模型。适合高中及以上学生或相关领域的研究者使用。
GeoGebra 命令及参数
Point3d A(-1.0496097947123428, 0.24956763055424525, 0.26210151497268486)Point3d B(-1.4152130742573004, 1.1050267628630204, -0.10467350453585333)Point3d C(-1.8499492981451282, 1.7067590869330256, -0.7746903892552333)Point3d D(-0.9161553844267253, 1.8688350599336059, -0.45569147753548545)Point3d E(-0.8956744078352674, 1.5751782374964267, 0.5){Segment[A, B], Segment[B, C], Segment[C, D], Segment[D, E]}
AI 绘图提示语参考
绘制一个三维四连杆自由链机构的几何模型:先放置五个空间点A、B、C、D、E,使它们位于不同的三维位置;再依次连接A到B、B到C、C到D、以及D到E,形成四段相连的线段。保持这些线段在空间中可视,构成一个由两端点与中间转接点组成的折线式运动链结构。按以上顺序先设点后连线,展示整体三维关系。
以上提示语为根据原始绘图命令整理而来,仅供参考。