
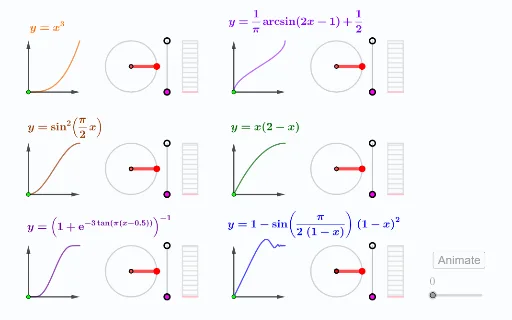
缓动函数动画演示
几何画板及绘图内容加载中,请稍等……
①本范例通过动态演示展示缓动函数在动画中的应用效果;②涉及核心数学概念包括函数图像、分段函数、多项式函数、指数函数、三角函数等;③作图要点运用了Vector(向量)、Translate(平移)、Rotate(旋转)、Intersect(交点)、Root(根)、Point(点)、Segment(线段)、Circle(圆)、Sequence(数列)等GeoGebra命令与对象;④适合高中及以上数学学习者理解动画效果与函数变换的关联,可用于函数图像绘制与变换教学。
GeoGebra 命令及参数
Vector(K, Z_1) → b_1Translate(K, b_1) → K'Rotate(K' + (0.5, 0), (F5(a) * 360°), K') → V_2Intersect(xAxis, yAxis) → ARoot(q, 0.62) → GRotate(C + (0.5, 0), (F1(a) * 360°), C) → DPoint(yAxis) → EVector(A, E) → uPoint(xAxis) → FVector(A, F) → vPoint(yAxis) → HPoint(yAxis) → IVector(H, I) → wVector(H, J) → bRotate(K + (0.5, 0), (F2(a) * 360°), K) → LPoint(xAxis) → MPoint(xAxis) → NVector(M, N) → cVector(M, O) → dVector(P, Q) → eVector(P, R) → iRotate(S + (0.5, 0), (F3(a) * 360°), S) → URotate(T + (0.5, 0), (F4(a) * 360°), T) → VSegment(C, D) → jSegment(K, L) → kSegment(S, U) → lSegment(T, V) → mCircle(C, D) → c_1Circle(S, U) → d_1Circle(T, V) → e_1Circle(K, L) → k_1Point(xAxis) → C_1Segment(C_1, D_1) → nSequence(C_1 + (F1(k) * (D_1 - C_1)), k, 0, a, 0.05) → l1Sequence(Rotate[C + (0.5, 0), (F1(k) * 360°), C], k, 0, a, 0.025) → l2Sequence(Rotate[K + (0.5, 0), (F2(k) * 360°), K], k, 0, a, 0.025) → l3Segment(F_1, G_1) → i_1Sequence(F_1 + (F2(k) * (G_1 - F_1)), k, 0, a, 0.05) → l4Sequence(Rotate[S + (0.5, 0), (F3(k) * 360°), S], k, 0, a, 0.025) → l5Segment(I_1, J_1) → j_1Sequence(I_1 + (F3(k) * (J_1 - I_1)), k, 0, a, 0.05) → l6Sequence(Rotate[Segment[S, S + (0.5, 0)], (F3(k) * 360°), S], k, 0, a, 0.025) → l7Sequence(Rotate[T + (0.5, 0), (F4(k) * 360°), T], k, 0, a, 0.025) → l8Sequence(CircleSector[S, S + (0.5, 0), Rotate[S + (0.5, 0), (F3(k) * 360°), S]], k, 0, a, 0.025) → l9Point(yAxis) → L_1Point(yAxis) → M_1Vector(L_1, M_1) → u_1Vector(L_1, N_1) → v_1Vector(O_1, P_1) → w_1Vector(O_1, Q_1) → a_1Translate(k_1, b_1) → c_2Translate(F_1, b_1) → T_1Translate(G_1, b_1) → U_1Segment(T_1, U_1) → l_1Translate(K, b_1) → K'_1Segment(K'_1, V_1) → k'Sequence(T_1 + (F5(k) * (U_1 - T_1)), k, 0, a, 0.05) → l10Translate(k_1, m_1) → d_2Translate(K, m_1) → K'_2Rotate(K'_2 + (0.5, 0), (F6(a) * 360°), K'_2) → L'Segment(K'_2, L') → k'_1Translate(F_1, m_1) → B_2Translate(G_1, m_1) → C_2Segment(B_2, C_2) → n_1Sequence(B_2 + (F6(k) * (C_2 - B_2)), k, 0, a, 0.05) → l4'Sequence(Rotate[K'_2 + (0.5, 0), (F6(k) * 360°), K'_2], k, 0, a, 0.025) → l3'_1Sequence(Rotate[K' + (0.5, 0), (F5(k) * 360°), K'], k, 0, a, 0.025) → l3'Translate(I_1, u_2) → G_2Translate(J_1, u_2) → H_2Segment(G_2, H_2) → i_2Sequence(G_2 + (F4(k) * (H_2 - G_2)), k, 0, a, 0.05) → l6'Sequence(Polygon[(0, 0), (0.3, 0), (0.3, (Element[LF, k] * a)), (0, (Element[LF, k] * a))], k, 1, Length[LF]) → l11Translate(Polygon[(0, 0), (0.3, 0), (0.3, F1(a)), (0, F1(a))], (3, 0)) → q1Translate(Polygon[(0, 0), (0.3, 0), (0.3, F2(a)), (0, F2(a))], (3, -2)) → q2Translate(Polygon[(0, 0), (0.3, 0), (0.3, F3(a)), (0, F3(a))], (7, 0)) → q3Translate(Polygon[(0, 0), (0.3, 0), (0.3, F4(a)), (0, F4(a))], (7, -2)) → q4Translate(Polygon[(0, 0), (0.3, 0), (0.3, F5(a)), (0, F5(a))], (7, -4)) → q5Translate(Polygon[(0, 0), (0.3, 0), (0.3, F6(a)), (0, F6(a))], (3, -4)) → q6Translate(Polygon[(0, 0), (0.3, 0), (0.3, 1), (0, 1)], (3, 0)) → q7Translate(Polygon[(0, 0), (0.3, 0), (0.3, 1), (0, 1)], (7, 0)) → q8Translate(Polygon[(0, 0), (0.3, 0), (0.3, 1), (0, 1)], (7, -2)) → q9Translate(Polygon[(0, 0), (0.3, 0), (0.3, 1), (0, 1)], (7, -4)) → q10Translate(Polygon[(0, 0), (0.3, 0), (0.3, 1), (0, 1)], (3, -2)) → q11Translate(Polygon[(0, 0), (0.3, 0), (0.3, 1), (0, 1)], (3, -4)) → q12