
边边边判定定理的动态证明
几何画板及绘图内容加载中,请稍等……
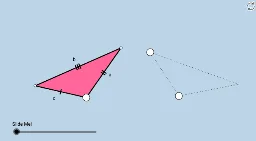
①本范例演示了三角形边边边判定定理的动态证明过程;②涉及的核心数学概念包括三角形全等判定、几何变换(反射、旋转、平移);③作图要点——使用了GeoGebra命令:Circle(圆)、Intersect(交点)、Segment(线段)、Polygon(多边形)、Point(点)、Line(直线)、Angle(角)、Dilate(缩放)、Vector(向量)、Translate(平移)、Rotate(旋转)、Mirror(反射)、Ray(射线);④适合高中数学学生及教师用于理解和教学三角形全等判定定理。
GeoGebra 命令及参数
Circle(A, a) → dIntersect(d, e) → B, CCircle(C, b) → fSegment(A, C) → gCircle(A, c) → kIntersect(k, f) → F, G, ,Segment(C, F) → hSegment(F, A) → iPolygon(A, C, F) → poly1, f_1, a_1, c_1Circle(D, i) → pPoint(p) → ESegment(D, E) → nCircle(D, g) → qCircle(E, h) → rIntersect(q, r, 2) → HSegment(D, H) → sSegment(H, E) → tLine(A, n) → g_1Point(g_1) → IAngle(I, A, F) → αDilate(A, If[0 < o ≤ 1, 1 - o, 0], D) → A'Vector(A, A') → uTranslate(F, u) → F'Translate(A, u) → A'_1Segment(F', A'_1) → i'Rotate(F', If[1 < o ≤ 2, ((-(o - 1)) * α), (-α)], D) → F''Rotate(A'_1, If[1 < o ≤ 2, ((-(o - 1)) * α), (-α)], D) → JSegment(F'', J) → i''Dilate(A, If[2 < o ≤ 3, 3 - o, 0], D) → A'_2Vector(A, A'_2) → vTranslate(A, v) → A'_3Translate(C, v) → C'Segment(A'_3, C') → g'Line(D, g) → h_1Point(h_1) → KAngle(H, D, K) → βRotate(A'_3, If[3 < o ≤ 4, ((-(o - 3)) * β), (-β)], D) → LRotate(C', If[3 < o ≤ 4, ((-(o - 3)) * β), (-β)], D) → C''Segment(L, C'') → g''Line(C, t) → i_1Point(i_1) → MAngle(M, C, F) → γDilate(C, If[4 < o ≤ 5, 5 - o, 0], C'') → C'_1Vector(C, C'_1) → wTranslate(C, w) → C'_2Translate(F, w) → F'_1Segment(C'_2, F'_1) → h'Rotate(C'_2, If[5 < o ≤ 6, ((-(o - 5)) * γ), (-γ)], C'') → NRotate(F'_1, If[5 < o ≤ 6, ((-(o - 5)) * γ), (-γ)], C'') → OSegment(N, O) → h''Polygon(D, C'', E) → poly2, e_1, d_1, c''Dilate(A, If[(6 * 0.5) < o ≤ 7.5, 7.5 - o, 0], D) → A'_4Vector(A, A'_4) → u_1Translate(A, u_1) → A'_5Translate(C, u_1) → C'_3Translate(F, u_1) → F'_2Polygon(A'_5, C'_3, F'_2) → poly1', f'_2, a'_5, c'_3Rotate(A'_5, If[7.5 < o ≤ 8.5, ((-(o - 7.5)) * γ), (-γ)], D) → PRotate(C'_3, If[7.5 < o ≤ 8.5, ((-(o - 7.5)) * γ), (-γ)], D) → QRotate(F'_2, If[7.5 < o ≤ 8.5, ((-(o - 7.5)) * γ), (-γ)], D) → RPolygon(P, Q, R) → poly1'', r_1, p_1, q_1Line(F, C) → j_1Mirror(A, j_1) → A'_6Mirror(C, j_1) → C'_4Mirror(F, j_1) → F'_3Polygon(A'_6, C'_4, F'_3) → poly1'_1, f'_3, a'_6, c'_4Point(j_1) → SPoint(j_1) → TRay(C'_4, T) → k_1Ray(F'_3, S) → l_1Segment(A'_6, F'_3) → m_1Segment(A'_6, C'_4) → n_1