
动态几何图形演示 by Tim Brzezinski (3)
几何画板及绘图内容加载中,请稍等……
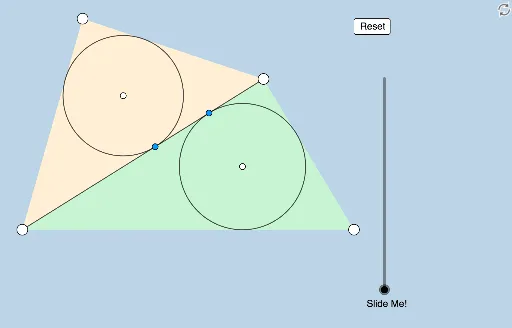
①本范例动态演示了由 Antonio Gutierrez 提出的几何问题,通过交互式图形展示问题核心;②涉及指数函数、假设检验、树状图、抛物线、积分等核心数学概念;③作图要点:运用了 Line, Polygon, Segment, Angle, Rotate, Ray, Intersect, OrthogonalLine, Circle, Midpoint, Translate, Dilate, Vector, Point 等GeoGebra命令与对象;④适合高中及以上数学学习者和教师用于探索复杂几何问题与高等数学应用。
GeoGebra 命令及参数
Line(A, B) → rPolygon(A, B, C, D) → q1, a_3, b_2, c_3, d_2Polygon(A, C, D) → t1, d_1, a_1, c_1Polygon(A, B, C) → t2, c_2, a_2, b_1Segment(D, A) → aSegment(A, C) → gSegment(C, D) → bSegment(C, B) → cSegment(B, A) → dAngle(A, D, C) → αAngle(D, C, A) → βAngle(C, B, A) → γAngle(B, A, C) → δRotate(A, α / 2, D) → A'Angle(A, D, A') → εRotate(D, β / 2, C) → D'Angle(D, C, D') → ζRotate(B, δ / 2, A) → B'Angle(B, A, B') → ηRay(A, B') → kRay(D, A') → lRay(C, D') → mRotate(C, γ / 2, B) → C'Angle(C, B, C') → θ_1Ray(B, C') → nIntersect(l, m) → EIntersect(n, k) → FOrthogonalLine(E, g) → pOrthogonalLine(F, g) → qIntersect(g, p) → GIntersect(g, q) → HCircle(E, G) → eCircle(F, H) → fMidpoint(a) → IMidpoint(b) → JMidpoint(c) → KMidpoint(d) → LSegment(A, G) → hSegment(G, H) → iSegment(H, C) → jTranslate(r, (0, (-o))) → r'OrthogonalLine(A, r') → sOrthogonalLine(L, r') → tIntersect(r', t) → MCircle(M, Distance[D, J]) → e_1Intersect(e_1, r') → N, OTranslate(r, (0, (-2 * o))) → r'_1Intersect(r', s) → POrthogonalLine(O, r'_1) → f_1Intersect(r'_1, f_1) → QCircle(Q, Distance[B, K]) → g_1Intersect(g_1, r'_1) → R, SCircle(R, Distance[A, I]) → h_1Intersect(h_1, r'_1) → T, UIntersect(s, r'_1) → VDilate(A, If[0 < u ≤ 1, 1 - u, 0], L) → A'_1Segment(A, A'_1) → i_1Rotate(A, If[1 < u ≤ 2, ((-(u - 1)) * π), (-π)], L) → A'_2Rotate(A'_1, If[1 < u ≤ 2, ((-(u - 1)) * π), (-π)], L) → WSegment(A'_2, W) → j_1Dilate(D, If[3 < u ≤ 4, 4 - u, 0], J) → D'_1Segment(D, D'_1) → k_1Dilate(A, If[2 < u ≤ 3, 3 - u, 0], P) → A'_3Vector(A, A'_3) → vTranslate(A, v) → A'_4Translate(A'_1, v) → ZSegment(A'_4, Z) → l_1Vector(L, Z) → wRotate(D, If[4 < u ≤ 5, ((u - 4) * π), π], J) → D'_2Rotate(D'_1, If[4 < u ≤ 5, ((u - 4) * π), π], J) → A_1Segment(D'_2, A_1) → m_1Ray(M, O) → n_1Circle(O, 2) → p_1Intersect(p_1, n_1, 2) → B_1Ray(O, B_1) → q_1Segment(M, O) → r_1Line(C, r'_1) → s_1Point(s_1) → C_1Angle(D, C, C_1) → θDilate(J, If[5 < u ≤ 6, 6 - u, 0], M) → J'Vector(J, J') → u_1Translate(D'_2, u_1) → D_1Translate(A_1, u_1) → E_1Segment(D_1, E_1) → t_1Rotate(D_1, If[5 < u ≤ 6, ((u - 5) * θ), θ], J') → F_1Rotate(E_1, If[5 < u ≤ 6, ((u - 5) * θ), θ], J') → G_1Segment(F_1, G_1) → f_2OrthogonalLine(R, r'_1) → g_2OrthogonalLine(T, r'_1) → h_2Intersect(r', h_2) → H_1Intersect(g_2, r') → I_1Segment(P, H_1) → i_2Segment(H_1, I_1) → j_2Segment(I_1, O) → k_2Dilate(P, If[6 < u ≤ 7, 7 - u, 0], V) → P'Vector(P, P') → v_1Dilate(O, If[6 < u ≤ 7, 7 - u, 0], Q) → O'Vector(O, O') → w_1Translate(P, v_1) → P'_1Translate(H_1, v_1) → J_1Segment(P'_1, J_1) → l_2Translate(H_1, v_1) → K_1Translate(I_1, v_1) → L_1Segment(K_1, L_1) → m_2Translate(I_1, v_1) → M_1Translate(O, v_1) → O'_1Segment(M_1, O'_1) → n_2Dilate(C, If[7 < u ≤ 8, 8 - u, 0], K) → B'_1Rotate(B, If[8 < u ≤ 9, ((-(u - 8)) * π), (-π)], K) → B'_2Rotate(B'_1, If[8 < u ≤ 9, ((-(u - 8)) * π), (-π)], K) → N_1Segment(C, B'_1) → p_2Rotate(C, If[8 < u ≤ 9, ((u - 8) * π), π], K) → C'_1Rotate(B'_1, If[8 < u ≤ 9, ((u - 8) * π), π], K) → O_1Segment(C'_1, O_1) → q_2Dilate(B, If[9 < u ≤ 10, 10 - u, 0], O'_1) → B'_3Vector(B, B'_3) → u_2Translate(C'_1, u_2) → P_1Translate(O_1, u_2) → Q_1Segment(P_1, Q_1) → r_2Rotate(P_1, If[9 < u ≤ 10, ((u - 9) * γ), γ], P_1) → R_1Rotate(Q_1, If[9 < u ≤ 10, ((u - 9) * γ), γ], P_1) → S_1Segment(R_1, S_1) → s_2Dilate(D, If[10 < u ≤ 11, 11 - u, 0], I) → D'_3Segment(D, D'_3) → t_2Rotate(D, If[11 < u ≤ 12, ((-(u - 11)) * π), (-π)], I) → D'_4Rotate(D'_3, If[11 < u ≤ 12, ((-(u - 11)) * π), (-π)], I) → T_1Segment(D'_4, T_1) → e_2Angle(C, A, D) → λDilate(A, If[12 < u ≤ 13, 13 - u, 0], T) → A'_5Vector(A, A'_5) → v_2Translate(D'_4, v_2) → U_1Translate(T_1, v_2) → V_1Segment(U_1, V_1) → f_3Rotate(U_1, If[12 < u ≤ 13, ((-(u - 12)) * (λ + δ)), (-(λ + δ))], A'_5) → W_1Rotate(V_1, If[12 < u ≤ 13, ((-(u - 12)) * (λ + δ)), (-(λ + δ))], A'_5) → Z_1Segment(W_1, Z_1) → g_3Dilate(A, If[14 < u ≤ 15, 15 - u, 0], G) → A'_6Dilate(C, If[14 < u ≤ 15, 15 - u, 0], H) → C'_2Segment(A, A'_6) → h_3Segment(C, C'_2) → i_3Dilate(T, If[15 < u ≤ 16, 16 - u, 0], V) → T'Segment(T, T') → j_3Line(V, h_3) → k_3Point(k_3) → A_2Angle(T, V, A_2) → ρDilate(T, If[17 < u ≤ 18, 18 - u, 0], H) → T'_1Vector(T, T'_1) → w_2Translate(T, w_2) → T'_2Translate(T', w_2) → T''Segment(T'_2, T'') → l_3Rotate(T'_2, If[16 < u ≤ 17, ((-(u - 16)) * ((2 * π) - ρ)), ρ - (2 * π)], T'_2) → B_2Rotate(T'', If[16 < u ≤ 17, ((-(u - 16)) * ((2 * π) - ρ)), ρ - (2 * π)], T'_2) → T'''Rotate(T'_2, If[16 < u ≤ 17, ((u - 16) * ρ), ρ], T'_2) → C_2Rotate(T'_2, If[17 < u ≤ 18, ((u - 17) * ρ), ρ], T'_2) → D_2Rotate(T'', If[17 < u ≤ 18, ((u - 17) * ρ), ρ], T'_2) → T'''_1Segment(D_2, T'''_1) → m_3