
动态坐标与线性插值
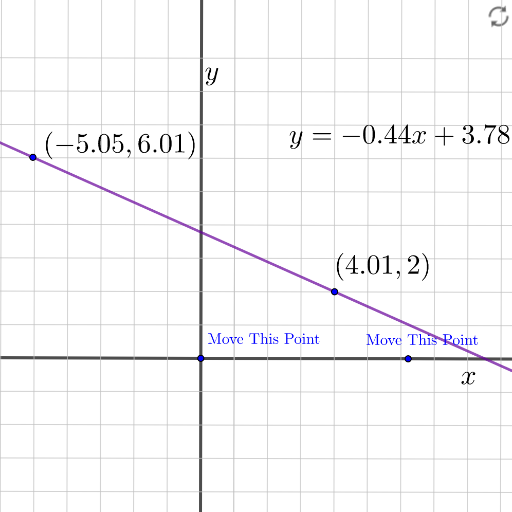
几何画板及绘图内容加载中,请稍等……
①本范例演示了动态坐标与线性插值的几何表现,通过向量、点和直线等元素构建动态图形;②涉及的核心数学概念包括向量运算、线性方程、点与线的位置关系;③作图要点提炼自构造摘要,使用了Vector(向量)、If(条件判断)、Invert(求反)、Line(直线)、OrthogonalLine(垂线)、Angle(角度)、Point(点)等GeoGebra命令与对象;④适合高中及以上数学学习者,用于理解线性插值在坐标几何中的应用。
GeoGebra 命令及参数
Vector(A) → uIf(x(A_2) - x(A) ≠ 0, Angle[A_3, A, A_2], 90°) → nInvert(matrix1) → matrix2Line(A_2, A) → aOrthogonalLine(A, a) → bLine(((1, 0) * matrix1) + u, ((1, 1) * matrix1) + u) → cLine(((0, 0) * matrix1) + u, ((0, 1) * matrix1) + u) → dLine(((1, 0) * matrix1) + u, ((1, 1) * matrix1) + u) → eLine(((2, 0) * matrix1) + u, ((2, 1) * matrix1) + u) → fLine(((3, 0) * matrix1) + u, ((3, 1) * matrix1) + u) → gLine(((4, 0) * matrix1) + u, ((4, 1) * matrix1) + u) → hLine(((5, 0) * matrix1) + u, ((5, 1) * matrix1) + u) → iLine(((6, 0) * matrix1) + u, ((6, 1) * matrix1) + u) → jLine(((7, 0) * matrix1) + u, ((7, 1) * matrix1) + u) → kLine(((8, 0) * matrix1) + u, ((8, 1) * matrix1) + u) → lLine(((9, 0) * matrix1) + u, ((9, 1) * matrix1) + u) → mLine(((0, 0) * matrix1) + u, ((0, 1) * matrix1) + u) → pLine(((-1, 0) * matrix1) + u, ((-1, 1) * matrix1) + u) → qLine(((-2, 0) * matrix1) + u, ((-2, 1) * matrix1) + u) → rLine(((-3, 0) * matrix1) + u, ((-3, 1) * matrix1) + u) → sLine(((-4, 0) * matrix1) + u, ((-4, 1) * matrix1) + u) → tLine(((-5, 0) * matrix1) + u, ((-5, 1) * matrix1) + u) → a_1Line(((-6, 0) * matrix1) + u, ((-6, 1) * matrix1) + u) → b_1Line(((-7, 0) * matrix1) + u, ((-7, 1) * matrix1) + u) → c_1Line(((-8, 0) * matrix1) + u, ((-8, 1) * matrix1) + u) → d_1Line(((-9, 0) * matrix1) + u, ((-9, 1) * matrix1) + u) → e_1Line(((0, 0) * matrix1) + u, ((1, 0) * matrix1) + u) → f_1Line(((0, 1) * matrix1) + u, ((1, 1) * matrix1) + u) → g_1Line(((0, 2) * matrix1) + u, ((1, 2) * matrix1) + u) → h_1Line(((0, 3) * matrix1) + u, ((1, 3) * matrix1) + u) → i_1Line(((0, 4) * matrix1) + u, ((1, 4) * matrix1) + u) → j_1Line(((0, 5) * matrix1) + u, ((1, 5) * matrix1) + u) → k_1Line(((0, 6) * matrix1) + u, ((1, 6) * matrix1) + u) → l_1Line(((0, 7) * matrix1) + u, ((1, 7) * matrix1) + u) → m_1Line(((0, 8) * matrix1) + u, ((1, 8) * matrix1) + u) → n_1Line(((0, 9) * matrix1) + u, ((1, 9) * matrix1) + u) → p_1Line(((0, 0) * matrix1) + u, ((1, 0) * matrix1) + u) → q_1Line(((0, -1) * matrix1) + u, ((1, -1) * matrix1) + u) → r_1Line(((0, -2) * matrix1) + u, ((1, -2) * matrix1) + u) → s_1Line(((0, -3) * matrix1) + u, ((1, -3) * matrix1) + u) → t_1Line(((0, -4) * matrix1) + u, ((1, -4) * matrix1) + u) → a_2Line(((0, -5) * matrix1) + u, ((1, -5) * matrix1) + u) → b_2Line(((0, -6) * matrix1) + u, ((1, -6) * matrix1) + u) → c_2Line(((0, -7) * matrix1) + u, ((1, -7) * matrix1) + u) → d_2Line(((0, -8) * matrix1) + u, ((1, -8) * matrix1) + u) → e_2Line(((0, -9) * matrix1) + u, ((1, -9) * matrix1) + u) → f_2Vector((x(A), 0)) → vAngle(v, u) → αLine(C, D) → g_2Line(C_1, D_1) → h_2Point(b) → EPoint(a) → F