
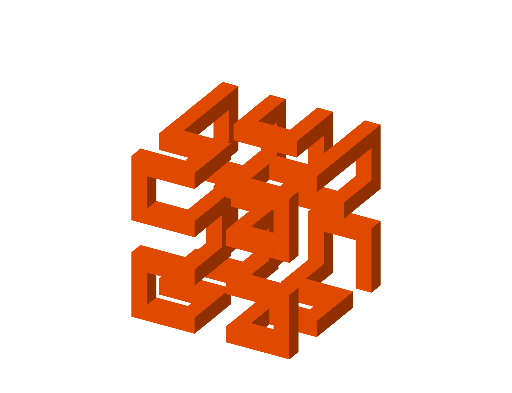
希尔伯特立方体的几何构造与对称演示
几何画板及绘图内容加载中,请稍等……
该范例通过一系列平移、旋转与镜面对称变换,构造出“希尔伯特立方体”相关的三维分形式立体结构并展示其局部几何关系。核心数学概念包括立体几何中的立方体/棱柱构型、三维点的位置关系(相交)、几何对称变换(镜像、旋转、平移)、以及利用中点与向量来控制构造方向和尺度。作图要点可从构造摘要提炼:使用 Segment、Line 确定构造线段与方向;Sphere 建立球面以参与三维相交约束;Intersect 获取球与线/曲面的交点,从而定位关键点 A、B、C 等;Polygon 与 Prism 构造多边形面与棱柱体;Vector 与 Translate、Rotate、Mirror 实现向量驱动的平移、旋转和镜像;Midpoint 用于求中点并作为尺度基准;Point 与 PointIn 用来生成并验证点是否落在指定几何对象内。适合中学高年级到大学的立体几何与几何建模教学,用于“几何变换+空间构造”的课堂演示或探究式学习。
GeoGebra 命令及参数
Segment(C, E) → fSegment(E, F) → iSegment(F, D) → jSegment(D, C) → lSegment(H, G) → mSegment(G, A) → nSegment(A, B) → pSegment(B, E) → qSegment(C, A) → rSegment(D, G) → sSegment(F, H) → gSphere(F, 1) → aIntersect(i, a, 1) → JIntersect(j, a, 1) → KIntersect(g, a, 1) → LSphere(F, 4) → bIntersect(j, b, 1) → MIntersect(g, b, 1) → NIntersect(i, b, 1) → OLine(L, m) → kLine(M, g) → tIntersect(t, k) → PLine(L, i) → cLine(J, g) → dIntersect(c, d) → QPolygon(Q, J, F, L) → q1, q_1, j_1, f_1, l_1Prism(q1, 4) → o, V, edgeQV, edgeJW, edgeFZ, edge1, edgeVW, edgeWZ, edge3, edge2, W, Z, A_1, faceJQVW, faceFJWZ, face1, face2, face3Sphere(O, 1) → eIntersect(i, e) → R, SVector(F, S) → uTranslate(o, u) → o'_{1}Sphere(Z, 1) → vIntersect(j, v) → T, ULine(T, t) → g_1Midpoint(W, T) → B_1Line(B_1, t) → h_1Rotate(o, 90°, h_1) → o'Point(c) → C_1Sphere(C_1, 1) → wSphere(S, 1) → b_1PointIn(b_1) → D_1Midpoint(D_1, C_1) → E_1Segment(B, H) → hLine(E_1, h) → i_1Rotate(o'_{1}, -90°, i_1) → c_1Line(N, c) → k_1Line(S, d) → m_1Intersect(k_1, m_1) → ILine(I, p) → n_1Sphere(I, 1) → d_1Intersect(n_1, d_1) → F_1, G_1Intersect(m_1, d_1, 1) → H_1Intersect(k_1, d_1, 1) → J_1Midpoint(H_1, J_1) → I_1Line(I_1, j) → p_1Rotate(c_1, 90°, p_1) → e_1Intersect(d, k_1) → K_1Line(H_1, k_1) → r_1Intersect(g, r_1) → L_1Midpoint(L_1, K_1) → M_1Line(M_1, j) → s_1Rotate(e_1, -90°, s_1) → o_1Sphere(N, 3) → t_1Intersect(g, t_1) → N_1, O_1Line(O_1, h) → f_2Intersect(f_2, d) → P_1Mirror(c_1, eq1) → u_1Mirror(e_1, eq1) → v_1Mirror(o', eq1) → o''Sphere(H, 1) → w_1Intersect(g, w_1) → Q_1,Vector(O_1, H) → u_2Translate(v_1, u_2) → a_2Mirror(o, eq1) → o'_{2}Intersect(t, m) → R_1Line(R_1, n) → g_2Sphere(R_1, 4) → b_2Intersect(g_2, b_2) → S_1, T_1Line(T_1, p) → h_2Intersect(h, h_2) → U_1Intersect(f_2, h_2) → V_1Sphere(T_1, 1) → c_2Intersect(h_2, c_2) → W_1, Z_1Vector(U_1, Z_1) → v_2Translate(u_1, v_2) → d_2Line(T_1, r) → i_2Sphere(T_1, 4) → e_2Intersect(i_2, e_2) → A_2, B_2Intersect(t, e_2) → C_2, D_2Sphere(A_2, 1) → j_2Intersect(i_2, j_2) → E_2, F_2Line(A_2, g_2) → k_2Intersect(k_2, j_2) → G_2, H_2Line(F_2, k_2) → l_2Point(k_2) → I_2Line(I_2, i_2) → m_2Intersect(m_2, l_2) → J_2Polygon(A_2, I_2, J_2, F_2) → q2, n_2, p_2, q_2, r_2Prism(q2, 3) → s_2, O_2, edge12, edge14, edge15, edge13, edge16, edge18, edge19, edge17, P_2, Q_2, R_2, face10, face12, face11, face9, face13Vector(J_2, Q_2) → w_2Translate(d_2, w_2) → o_2Line(O_2, s) → t_2Intersect(h_2, t_2) → K_2Line(K_2, n) → f_3Sphere(K_2, 1) → a_3Intersect(f_3, a_3) → L_2, M_2Intersect(t_2, a_3) → N_2, S_2Midpoint(N_2, L_2) → T_2Line(T_2, p) → g_3Rotate(o_2, -90°, g_3) → b_3Vector(C_2, G) → u_3Translate(o'_{2}, u_3) → c_3Translate(o'', u_3) → o'''Translate(d_2, u_3) → d_3Intersect(m, w_1) → U_2,Vector(U_2, G) → v_3Translate(v_1, v_3) → e_3Translate(o_1, v_3) → h_3Sphere(D, 3) → i_3Intersect(s, i_3) → V_2,Vector(V_2, D) → w_3Translate(h_3, w_3) → j_3Intersect(k, t_2) → W_2Intersect(s, k) → Z_2Vector(G, Z_2) → k_3Translate(c_3, k_3) → l_3Intersect(j, i_3) → A_3,Vector(D, A_3) → m_3Translate(j_3, m_3) → n_3Intersect(s_1, t_2) → B_3Point(s_1) → C_3Vector(D_3, C_3) → p_3Translate(e_1, p_3) → o_3Translate(c_1, p_3) → q_3Translate(o'_{1}, p_3) → r_3Intersect(l, i_3) → E_3,Vector(D, E_3) → s_3Translate(j_3, s_3) → t_3Translate(o', u) → o''_{1}Translate(o''_{1}, p_3) → a_4Translate(a_4, u_2) → b_4Mirror(t_3, f_4) → c_4Mirror(d_3, f_4) → d_4Mirror(e_3, f_4) → e_4Mirror(o''', f_4) → g_4Mirror(r_3, f_4) → h_4Mirror(q_3, f_4) → i_4Mirror(n_3, f_4) → j_4Mirror(o_3, f_4) → k_4Mirror(l_3, f_4) → l_4Mirror(j_3, f_4) → m_4Mirror(h_3, f_4) → n_4Mirror(e_3, f_4) → o_4Mirror(d_3, f_4) → p_4Mirror(o''', f_4) → q_4Mirror(c_3, f_4) → r_4Mirror(b_3, f_4) → s_4Mirror(o_2, f_4) → t_4Mirror(d_2, f_4) → u_4Mirror(o'', f_4) → o'''_{1}Mirror(o'_{2}, f_4) → v_4Mirror(a_2, f_4) → w_4Mirror(u_1, f_4) → a_5Mirror(v_1, f_4) → b_5Mirror(o_1, f_4) → c_5Mirror(e_1, f_4) → d_5Mirror(c_1, f_4) → e_5Mirror(o'_{1}, f_4) → f_5Mirror(o', f_4) → o''_{2}Mirror(o, f_4) → o'_{3}Mirror(u_1, f_4) → g_5Mirror(s_2, f_4) → h_5
AI 绘图提示语参考
画一个三维几何图形,展示如何通过对称和位置操作构建与希尔伯特立方体相关的结构。首先定义一系列线段形成基本框架,然后利用球体与线段的交点确定关键顶点。接着通过多边形和棱柱形成面和立体体。使用向量结合平移、旋转和镜像操作,系统性地复制相同的部分,最终呈现一个具有三维对称性的复杂空间结构。
以上提示语为根据原始绘图命令整理而来,仅供参考。