
梯形台球桌反弹角度演示
几何画板及绘图内容加载中,请稍等……
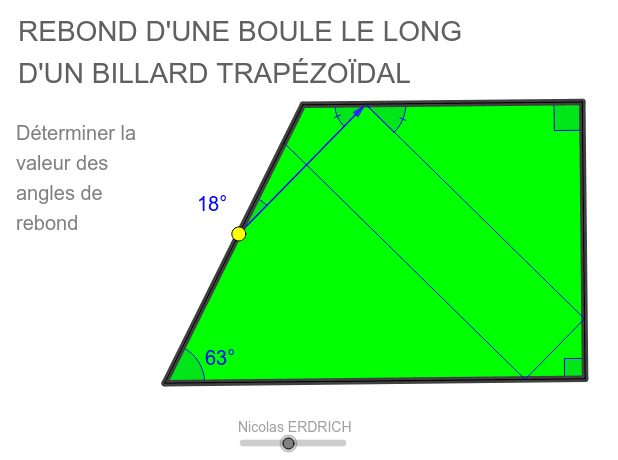
①本范例演示在梯形台球桌上的反弹角度计算与可视化;②涉及核心数学概念包括角度、反射定律、三角函数和向量运算;③构造过程中运用了 Rotate(旋转)、Line(直线)、Point(点)、Segment(线段)、OrthogonalLine(垂线)、Angle(角度)、Mirror(镜像)、Intersect(交点)、Vector(向量)、Polygon(多边形)等 GeoGebra 命令/对象;④适合高中数学教学,用于理解几何变换、反射原理及三角函数应用。
GeoGebra 命令及参数
Rotate(B, -o - 90°, A) → C'Line(A, C') → k_2Point(k_2) → DSegment(A, B) → a_1Segment(A, C_1) → b_1Line(C_1, a_1) → aOrthogonalLine(B, a) → bPoint(b_1) → D_1Point(a_1) → ESegment(D_1, E) → eAngle(A, E, D_1) → αOrthogonalLine(E, a_1) → fMirror(D_1, f) → D'Angle(D', E, B) → βLine(E, D') → gIntersect(a, b) → CSegment(B, C) → hSegment(C, C_1) → jLine(E, D') → iLine(A, B) → cLine(A, C_1) → dLine(E, D') → kIntersect(k, h) → HIntersect(k, j) → FSegment(E, H) → lSegment(E, F) → mOrthogonalLine(H, h) → nMirror(E, n) → E'Mirror(H, n) → H'Segment(E', H') → l'Line(H, E') → pIntersect(p, j) → IIntersect(p, b_1) → JSegment(J, H) → qSegment(I, H) → rOrthogonalLine(F, j) → sMirror(E, s) → E'_1Mirror(F, s) → F'Segment(E'_1, F') → m'Line(F, E'_1) → tIntersect(t, h) → KSegment(F, K) → c_1OrthogonalLine(K, h) → d_1Mirror(F, d_1) → F'_1Mirror(K, d_1) → K'Segment(F'_1, K') → e_1Line(K, F'_1) → f_1Intersect(f_1, a_1) → LSegment(K, L) → g_1OrthogonalLine(I, j) → h_1Mirror(I, h_1) → I'Mirror(H, h_1) → H'_1Segment(I', H'_1) → r'Line(I, H'_1) → i_1Intersect(i_1, b_1) → MSegment(I, M) → j_1OrthogonalLine(L, a_1) → k_1Mirror(K, k_1) → K'_1Mirror(L, k_1) → L'Segment(K'_1, L') → l_1Line(L, K'_1) → m_1Intersect(m_1, j) → NOrthogonalLine(N, j) → n_1Mirror(m_1, n_1) → p_1Intersect(p_1, b_1) → OSegment(L, N) → q_1Segment(N, O) → r_1OrthogonalLine(I, j) → s_1Mirror(I, s_1) → I'_1Mirror(H, s_1) → H'_2Segment(I'_1, H'_2) → r'_1Line(I, H'_2) → t_1Intersect(t_1, a_1) → PSegment(P, I) → a_2OrthogonalLine(P, a_1) → b_2Mirror(P, b_2) → P'Mirror(I, b_2) → I'_2Segment(P', I'_2) → c_2Line(P, I'_2) → d_2Intersect(d_2, b_1) → QSegment(P, Q) → e_2OrthogonalLine(L, a_1) → f_2Mirror(K, f_2) → K'_2Mirror(L, f_2) → L'_1Segment(K'_2, L'_1) → g_2Line(L, K'_2) → h_2Intersect(h_2, b_1) → RSegment(L, R) → i_2Segment(A, C') → j_2Angle(H, C, I) → δAngle(A, B, C) → εAngle(C, I, H) → ζAngle(M, I, D) → ηAngle(E, D_1, A) → θOrthogonalLine(F', j) → l_2Mirror(E, l_2) → E'_2Mirror(F, l_2) → F'_2Segment(E'_2, F'_2) → m'_1Line(F', E'_2) → m_2Intersect(m_2, a_1) → GSegment(G, F') → n_2OrthogonalLine(G, a_1) → p_2Mirror(G, p_2) → G'Mirror(F', p_2) → F''Segment(G', F'') → q_2Line(F'', G) → r_2Intersect(r_2, h) → SSegment(G, S) → s_2OrthogonalLine(S, h) → t_2Mirror(G, t_2) → G'_1Mirror(S, t_2) → S'Segment(G'_1, S') → a_3Line(S, G'_1) → b_3Intersect(j, b_3) → TSegment(S, T) → c_3OrthogonalLine(T, j) → d_3Mirror(S, d_3) → S'_1Mirror(T, d_3) → T'Segment(S'_1, T') → e_3Line(T, S'_1) → f_3Intersect(f_3, a_1) → USegment(U, T) → g_3OrthogonalLine(U, a_1) → h_3Mirror(U, h_3) → U'Mirror(T, h_3) → T'_1Segment(U', T'_1) → i_3Line(U, T'_1) → j_3Intersect(j_3, j) → VOrthogonalLine(V, j) → k_3Mirror(j_3, k_3) → l_3Intersect(l_3, b_1) → WSegment(W, V) → m_3Segment(V, U) → n_3OrthogonalLine(V, j) → p_3Mirror(V, p_3) → V'Mirror(U, p_3) → U'_1Segment(V', U'_1) → q_3Line(V, U'_1) → r_3Intersect(r_3, b_1) → ZSegment(Z, V) → s_3OrthogonalLine(N, j) → t_3Mirror(L, t_3) → L'_2Mirror(N, t_3) → N'Segment(L'_2, N') → a_4Line(N, L'_2) → b_4Intersect(b_4, a_1) → A_1OrthogonalLine(A_1, a_1) → c_4Segment(A_1, N) → d_4Mirror(A_1, c_4) → B_1Mirror(N, c_4) → N'_1Segment(B_1, N'_1) → e_4Line(N'_1, A_1) → f_4Intersect(f_4, b_1) → E_1Segment(A_1, E_1) → g_4OrthogonalLine(U, a_1) → h_4Mirror(U, h_4) → U'_2Mirror(T, h_4) → T'_2Segment(U'_2, T'_2) → i_4Line(U, T'_2) → j_4Intersect(j_4, b_1) → F_1Segment(U, F_1) → k_4OrthogonalLine(V, j) → l_4Mirror(V, l_4) → V'_1Mirror(U, l_4) → U'_3Segment(V'_1, U'_3) → m_4Line(U'_3, V) → n_4Intersect(n_4, a_1) → G_1OrthogonalLine(G_1, a_1) → p_4Mirror(n_4, p_4) → q_4Intersect(q_4, b_1) → H_1Segment(H_1, G_1) → r_4Segment(G_1, V) → s_4OrthogonalLine(G, a_1) → t_4Mirror(G, t_4) → G'_2Mirror(F', t_4) → F''_1Segment(G'_2, F''_1) → a_5Line(G, F''_1) → b_5Intersect(b_5, j) → I_1OrthogonalLine(I_1, j) → c_5Mirror(b_5, c_5) → d_5Intersect(d_5, h) → J_1OrthogonalLine(J_1, h) → e_5Mirror(d_5, e_5) → f_5Intersect(f_5, a_1) → K_1OrthogonalLine(K_1, a_1) → g_5Mirror(f_5, g_5) → h_5Intersect(h_5, j) → L_1OrthogonalLine(L_1, j) → i_5Segment(G, I_1) → j_5Segment(I_1, J_1) → k_5Segment(J_1, K_1) → l_5Segment(K_1, L_1) → m_5Mirror(h_5, i_5) → n_5Intersect(n_5, a_1) → M_1OrthogonalLine(M_1, a_1) → p_5Mirror(n_5, p_5) → q_5Intersect(q_5, j) → N_1OrthogonalLine(N_1, j) → r_5Mirror(q_5, r_5) → s_5Intersect(s_5, b_1) → O_1Segment(O_1, N_1) → t_5Segment(N_1, M_1) → a_6Segment(M_1, L_1) → b_6Angle(C, D, A) → ιVector(D_1, E) → uPolygon(A, B, C, D) → poly1, a_7, b_7, c_6, d_6
AI 绘图提示语参考
绘制一个梯形台球桌,桌面由四个顶点构成,其中一条底边水平。从左上顶点向底边引一条射线,与底边相交后形成入射路径。在底边上取一点作为击球点,从该点向桌内画一条线段,表示球的运动方向。根据反射定律,在击球点处作底边的垂线,将入射线段关于该垂线镜像,得到反射路径。反射路径继续延伸,与桌子的另一条边相交,再次作该边的垂线并镜像,得到第二次反射路径。重复此过程,在每条边上依次反射,形成一条折线轨迹。同时,标注入射角与反射角,并用虚线表示法线。整个图形展示球在梯形桌面上多次反弹的完整路径。
以上提示语为根据原始绘图命令整理而来,仅供参考。