
自行车车轮几何构造与旋转动画
几何画板及绘图内容加载中,请稍等……
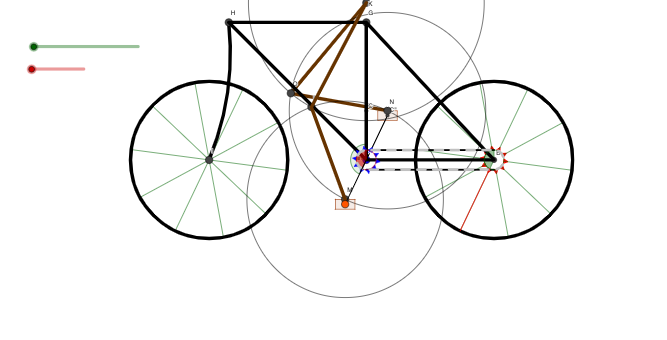
本范例演示自行车车轮的几何构造及其旋转运动规律。核心数学概念包括圆的几何性质、旋转变换、角度计算以及向量平移。作图要点:使用Point命令创建关键点(轮心、辐条端点),通过Angle命令定义角度,Segment命令绘制轮辐,Circle命令绘制轮圈,CircleSector和CircumcircleArc命令构造圆弧,Polygon命令构建多边形车轮结构,Sequence命令生成辐条序列,Vector和Translate命令实现车轮旋转动画,Mirror命令进行镜像变换,PolyLine命令绘制复杂曲线。使用滑块控制旋转,动态展示车轮转动的数学原理。适合中学数学课程中圆的认识、旋转变换、角度概念的教学,也可用于几何作图技能的练习。
GeoGebra 命令及参数
Point(Circle[A, (2.5 * zr)]) → C'Angle(C, A, C') → angSegment(F, E) → lSegment(A, C') → aCircleSector(A, F, Rotate[F, t1, A]) → cCircle(B, wr) → ePolygon(F + v / 5, F + h / 10, F - h / 10) → fth, b, f, gPolygon(E + v / 5, E + h / 10, E - h / 10) → bth, i, j, kSequence(Rotate[fth, t1 + ((i * 2) * π / fthr), A], i, 1, fthr) → list3Sequence(Rotate[bth, t2 + ((i * 2) * π / bthr), B], i, 1, bthr) → list4Segment(Mirror[F, A], Mirror[E, B]) → mVector(E, F) → clvMirror(F, A) → F'CircleSector(B, E, Rotate[E, t2, B]) → dMirror(E, B) → E'Vector(F', E') → clv2PolyLine(A, B, G, A, H, G) → nCircumcircleArc(H, H - (3 * v), I) → pTranslate(e, Vector[B, I]) → e'Sequence(Segment[Rotate[D, t2 + ((i * 2) * π / ws), B], Rotate[E, t2 + ((i * 2) * π / ws), B]], i, 1, ws) → list1Sequence(Segment[I, Rotate[J, t2 + ((i * 2) * π / ws), I]], i, 1, ws) → list2Circle(M, (5 * zr)) → d_1Circle(K, (6 * zr)) → c_1Intersect(c_1, d_1, 2) → LPolygon(C' + (0.5 * h) + (0.25 * v), C' + (0.5 * h) - (0.25 * v), C' - (0.5 * h) - (0.25 * v), C' - (0.5 * h) + (0.25 * v)) → poly2, b_1, e_1, f_1, g_1PolyLine(K, L, M) → a_1Mirror(C', A) → C''Mirror(poly2, A) → poly2'Circle(N, (5 * zr)) → h_1Intersect(c_1, h_1, 2) → OPolyLine(K, O, N) → i_1Segment(A, C'') → j_1Circle(A, r1) → k_1Circle(B, r2) → p_1Sequence(Arc[k_1, Rotate[F, Min[3.141592653589793, Max[0, (((clink * i) + posModl) / cl1 * π)]], A], Rotate[F, Max[0, Min[3.141592653589793, (((clink * i) + posModl + clink / 2) / cl1 * π)]], A]], i, 0, round(cl1 / clink)) → list5Sequence(Arc[p_1, Rotate[E', Min[3.141592653589793, Max[0, (((clink * i) + posModr) / cl2 * π)]], B], Rotate[E', Max[0, Min[3.141592653589793, (((clink * i) + posModr + clink / 2) / cl2 * π)]], B]], i, 0, round(cl2 / clink)) → list7Sequence(Segment[F' + (clv2 * Min[1, Max[0, ((clink * i) + posModb) / l]]), F' + (clv2 * Min[1, Max[0, ((clink * i) + posModb + clink / 2) / l]])], i, 0, If[(clink * nclink) + posModb > l, nclink - 1, nclink]) → list6Sequence(Segment[E + (clv * Min[1, Max[0, ((clink * i) + posModt) / l]]), E + (clv * Min[1, Max[0, ((clink * i) + posModt + clink / 2) / l]])], i, 0, If[(clink * nclink) + posModb > l, nclink - 1, nclink]) → list8Element(list1, Length[list1]) → l_1
AI 绘图提示语参考
在平面上先画两组同心轮廓:以两点为圆心分别作半径为不同数值的圆,并用与另一组圆相交得到的交点勾勒弧与连接线。取圆心、交点与镜像点构成关键角度,再从某条半径方向生成扇形弧,形成车轮轮辐的几何框架。对同一圆心的轮辐用旋转规律等角生成多段线,并在另一侧用关于对应轴的镜像复制对称结构。最后把扇形弧与多条旋转/镜像生成的线段以及多条折线与弧段组合成完整的自行车轮几何构造,并可用旋转参数体现动态转动的感觉。
以上提示语为根据原始绘图命令整理而来,仅供参考。