
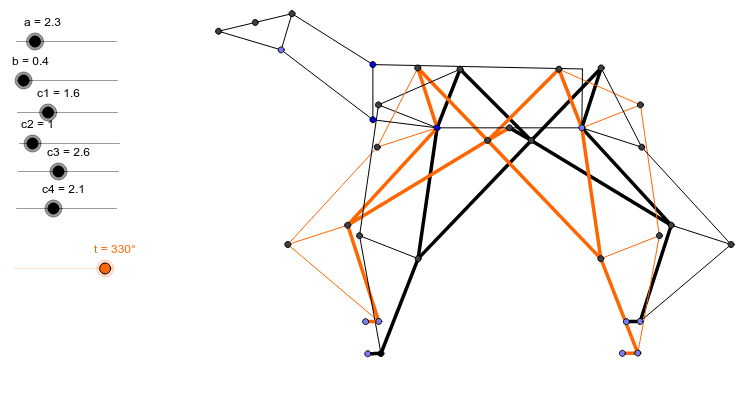
海滩怪兽:受 Theo Jansen 启发的马形连杆机构演示
几何画板及绘图内容加载中,请稍等……
所属专题
Portugal is great
① 本范例演示一个受 Theo Jansen 启发的马形“海滩怪兽”连杆机构,展示其在平面上的周期性步态运动。② 涉及核心数学概念包括几何变换(旋转、镜像、平移)、圆与线的相交、中点与垂线构造、以及参数化运动的轨迹分析。③ 作图要点:使用 Point、Segment、Midpoint、Rotate、Angle、Circle、Intersect、OrthogonalLine、Line、Mirror 等命令,创建点 a、t、b、c1‑c4、A、B、C、B'、β、d、e、D、f、g、E、h、i、j、F、k、p、q、G、l、m、n、H、r、s、b1、e1、I、t_1、d1、f1、J 等对象,通过连杆的旋转与镜像实现腿部的协同运动。④ 适合高中几何选修、大学几何建模课程,以及 STEM 创客活动中演示连杆机构与动态几何的教学演示。
GeoGebra 命令及参数
Point(Circle[A, a]) → BSegment(A, B) → cMidpoint(c) → CRotate(B, t, C) → B'Angle(B, C, B') → βCircle(C, b) → dSegment(C, B') → eIntersect(d, e, 1.0) → DCircle(D, c1) → fCircle(A, c2) → gIntersect(f, g, 2.0) → ESegment(D, E) → hSegment(A, E) → iOrthogonalLine(A, i) → jIntersect(g, j, 2.0) → FSegment(A, F) → kCircle(D, c3) → pCircle(A, c4) → qIntersect(p, q, 1.0) → GSegment(A, G) → lLine(G, k) → mLine(F, l) → nIntersect(m, n) → HOrthogonalLine(G, m) → rSegment(D, G) → sSegment(H, G) → b1OrthogonalLine(G, b1) → e1Point(e1) → ISegment(G, I) → t_1Circle(D, c1) → d1Circle(B, c2) → f1Intersect(d1, f1, 1.0) → JSegment(D, J) → a1Segment(B, J) → g1Circle(D, c3) → h1Circle(B, c4) → k1Intersect(h1, k1, 2.0) → KCircle(B, c2) → p1OrthogonalLine(B, g1) → i1Intersect(p1, i1, 1.0) → LSegment(B, L) → j1Segment(B, K) → l1Line(L, l1) → m1Line(K, j1) → n1OrthogonalLine(K, n1) → q1Point(q1) → MIntersect(m1, n1) → NSegment(K, M) → r1Segment(D, K) → s1Circle(B, c2) → d2Circle(B, c4) → h2Rotate(D, 240.0*°, C) → OAngle(O, C, D) → γCircle(O, c1) → t1Circle(A, c2) → e2Intersect(t1, e2, 2.0) → PSegment(O, P) → a2Segment(A, P) → b2OrthogonalLine(A, b2) → f2Intersect(e2, f2, 2.0) → QSegment(A, Q) → g2Circle(O, c3) → k2Circle(A, c4) → p2Intersect(k2, p2, 1.0) → RSegment(O, R) → i2Segment(A, R) → j2Line(R, k) → l2OrthogonalLine(R, l2) → m2Line(R, g2) → n2Line(Q, j2) → q2Intersect(n2, q2) → SOrthogonalLine(R, n2) → r2Point(r2) → TSegment(R, T) → s2Circle(O, c1) → t2Circle(B, c2) → d3Intersect(t2, d3, 1.0) → USegment(O, U) → a3Segment(B, U) → b3OrthogonalLine(B, b3) → e3Intersect(p1, e3, 1.0) → VCircle(O, c3) → f3Circle(B, c4) → g3Intersect(f3, g3, 2.0) → WSegment(B, W) → h3Line(V, h3) → i3Segment(B, V) → j3Line(W, j3) → k3OrthogonalLine(W, k3) → l3Point(l3) → ZIntersect(i3, k3) → A1Segment(O, W) → m3Segment(W, Z) → n3Segment(V, A1) → p3Segment(A1, W) → q3Segment(A1, Z) → r3Segment(U, V) → s3Segment(J, L) → t3Segment(N, K) → a4Segment(N, L) → b4Segment(N, M) → d4Segment(E, F) → e4Segment(R, S) → f4Segment(S, T) → g4Segment(Q, S) → h4Segment(F, H) → i4Segment(H, I) → j4Segment(P, Q) → k4Segment(C, O) → l4Segment(C, D) → m4OrthogonalLine(T, s2) → n4OrthogonalLine(I, t_1) → p4OrthogonalLine(Z, n3) → q4OrthogonalLine(M, r1) → r4Line(F1, G1) → c5Line(T, c5) → s4Line(I, c5) → t4Line(Z, c5) → a5Line(M, c5) → b5Point(s4) → B1Point(t4) → C1Point(a5) → D1Point(b5) → E1Segment(T, B1) → d5Segment(I, C1) → e5Segment(M, E1) → f5Segment(Z, D1) → g5Segment(H1, I1) → h5Circle(P, 1.5) → k5Point(k5) → J1Circle(H1, 1.0) → p5Circle(I1, 1.0) → q5Segment(P, J1) → m5Circle(J1, 1.0) → r5Point(r5) → K1Segment(J1, K1) → i5Segment(H1, K1) → j5Segment(J1, H1) → a6Rotate(J1, 45.0*°, K1) → L1Angle(J1, K1, L1) → δCircle(K1, 0.6) → s5Segment(K1, L1) → l5Intersect(s5, l5, 1.0) → M1Segment(K1, M1) → n5Segment(I1, M1) → t5Rotate(K1, 300.0*°, M1) → N1Angle(N1, M1, K1) → εMirror(M1, N1) → O1Segment(K1, O1) → b6Segment(O1, N1) → c6Segment(N1, M1) → d6Segment(H1, A) → e6Segment(A, B) → f6Segment(B, P1) → g6Segment(P1, I1) → h6
AI 绘图提示语参考
画一个受 Theo Jansen 启发的多腿连杆机构,展示其周期性行走步态。从一个固定基点出发,绘制一根可旋转的连杆,取其中点作为枢轴,绕该点旋转得到对称点;以枢轴为心、给定半径作圆,与连杆相交确定关节点;再以该关节点为心作两圆,分别与基点为心的圆相交得到两个新关节;连接这些关节形成三角形框架,过基点作垂线与圆相交得到支撑点;再通过垂线、连线的交点构造出腿部的伸展段,利用镜像和垂足构造出另一侧对称腿;最终所有连杆随参数滑块联动,呈现连续的步态轨迹。
以上提示语为根据原始绘图命令整理而来,仅供参考。