
三维齿轮啮合动画:旋转与平移的立体几何演示
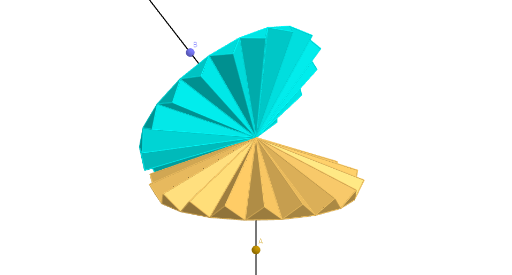
几何画板及绘图内容加载中,请稍等……
所属专题
My 3D Collection
① 本范例通过GeoGebra 3D视图构建了一个三维齿轮(engrenage 3D)模型,展示两个齿轮在旋转与平移组合变换下的啮合运动,直观呈现立体几何中的动态构造。② 核心数学概念包括三维空间中的旋转(Rotate)、平移(Translate)、序列(Sequence)生成重复结构,以及棱锥(Pyramid)和多面体面的构建,涉及矩阵变换与几何变换的复合。③ 作图要点:使用Point、PointIn、Ray、AngularBisector等基础命令确定关键点与角平分线,通过Rotate和Translate生成齿轮齿的阵列,利用Pyramid构造齿的立体形状,并用Sequence批量创建多个齿面(如faceA'CD_1、faceCDO_1等)及棱边(arêteA'C_1等),最终通过列表(liste1、liste2)管理重复元素,实现齿轮的完整三维结构。④ 适合高中或大学低年级学生学习立体几何、空间变换及参数化建模,也可用于机械原理中齿轮传动的可视化教学,帮助理解旋转方向、啮合角度与平移距离的数学关系。
GeoGebra 命令及参数
Point(zAxis) → APointIn(Plane[xAxis, zAxis]) → BRay(O, B) → fAngularBisector(A, O, B) → gRotate(A, ((-e) - Angle[A, O, B]) / 2, yAxis) → A'Rotate(Rotate[A, (e - Angle[A, O, B]) / 2, yAxis], π / n, zAxis) → CRotate(Rotate[A, (e - Angle[A, O, B]) / 2, yAxis], ((-π)) / n, zAxis) → DPyramid(A', C, D, O) → pyr1, faceA'CD_1, arêteDO_1, faceA'CO_1, faceCDO_1, faceA'DO_1, arêteA'C_1, arêteCD_1, arêteA'D_1, arêteA'O_1, arêteCO_1Rotate(B, ((-e) + Angle[A, O, B]) / 2, yAxis) → B'Rotate(Rotate[B, (e + Angle[A, O, B]) / 2, yAxis], π / n, f) → ERotate(B', (2 * π / n), f) → B''Pyramid(B', B'', E, O) → pyr2, face1, arête6, face2, face3, face4, arête1, arête2, arête3, arête4, arête5Sequence(Rotate[pyr1, i + d, zAxis], i, 0, (2 * π), (2 * π / n)) → liste1Sequence(Rotate[pyr2, i + d, f], i, 0, (2 * π), (2 * π / n)) → liste2Ray(O, A) → hTranslate(liste2, Vector[(j * Vector[O, B])]) → liste2'
AI 绘图提示语参考
绘制一个三维齿轮啮合模型,展示两个齿轮在旋转和平移变换下的啮合运动。首先定义关键点和角度平分线,然后通过旋转和平移生成齿轮齿阵列,利用金字塔构建三维齿形状,并使用序列批量创建多个面和边,最后通过列表管理重复元素,完成整个三维齿轮结构。
以上提示语为根据原始绘图命令整理而来,仅供参考。