
Dynamic Coordinates with Linear Interpolation
Loading the math board and drawing, please wait…
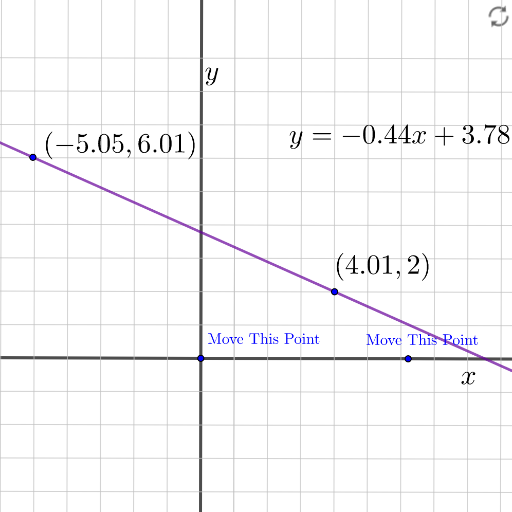
This example demonstrates the geometric representation of dynamic coordinates and linear interpolation, constructing dynamic figures through elements like vectors, points, and lines; core mathematical concepts include vector operations, linear equations, and the positional relationship between points and lines; construction highlights are derived from the GeoGebra command summary, utilizing commands/objects such as Vector, If, Invert, Line, OrthogonalLine, Angle, and Point; suitable for high school and above mathematics learners to understand the application of linear interpolation in coordinate geometry.
GeoGebra Commands & Parameters
Vector(A) → uIf(x(A_2) - x(A) ≠ 0, Angle[A_3, A, A_2], 90°) → nInvert(matrix1) → matrix2Line(A_2, A) → aOrthogonalLine(A, a) → bLine(((1, 0) * matrix1) + u, ((1, 1) * matrix1) + u) → cLine(((0, 0) * matrix1) + u, ((0, 1) * matrix1) + u) → dLine(((1, 0) * matrix1) + u, ((1, 1) * matrix1) + u) → eLine(((2, 0) * matrix1) + u, ((2, 1) * matrix1) + u) → fLine(((3, 0) * matrix1) + u, ((3, 1) * matrix1) + u) → gLine(((4, 0) * matrix1) + u, ((4, 1) * matrix1) + u) → hLine(((5, 0) * matrix1) + u, ((5, 1) * matrix1) + u) → iLine(((6, 0) * matrix1) + u, ((6, 1) * matrix1) + u) → jLine(((7, 0) * matrix1) + u, ((7, 1) * matrix1) + u) → kLine(((8, 0) * matrix1) + u, ((8, 1) * matrix1) + u) → lLine(((9, 0) * matrix1) + u, ((9, 1) * matrix1) + u) → mLine(((0, 0) * matrix1) + u, ((0, 1) * matrix1) + u) → pLine(((-1, 0) * matrix1) + u, ((-1, 1) * matrix1) + u) → qLine(((-2, 0) * matrix1) + u, ((-2, 1) * matrix1) + u) → rLine(((-3, 0) * matrix1) + u, ((-3, 1) * matrix1) + u) → sLine(((-4, 0) * matrix1) + u, ((-4, 1) * matrix1) + u) → tLine(((-5, 0) * matrix1) + u, ((-5, 1) * matrix1) + u) → a_1Line(((-6, 0) * matrix1) + u, ((-6, 1) * matrix1) + u) → b_1Line(((-7, 0) * matrix1) + u, ((-7, 1) * matrix1) + u) → c_1Line(((-8, 0) * matrix1) + u, ((-8, 1) * matrix1) + u) → d_1Line(((-9, 0) * matrix1) + u, ((-9, 1) * matrix1) + u) → e_1Line(((0, 0) * matrix1) + u, ((1, 0) * matrix1) + u) → f_1Line(((0, 1) * matrix1) + u, ((1, 1) * matrix1) + u) → g_1Line(((0, 2) * matrix1) + u, ((1, 2) * matrix1) + u) → h_1Line(((0, 3) * matrix1) + u, ((1, 3) * matrix1) + u) → i_1Line(((0, 4) * matrix1) + u, ((1, 4) * matrix1) + u) → j_1Line(((0, 5) * matrix1) + u, ((1, 5) * matrix1) + u) → k_1Line(((0, 6) * matrix1) + u, ((1, 6) * matrix1) + u) → l_1Line(((0, 7) * matrix1) + u, ((1, 7) * matrix1) + u) → m_1Line(((0, 8) * matrix1) + u, ((1, 8) * matrix1) + u) → n_1Line(((0, 9) * matrix1) + u, ((1, 9) * matrix1) + u) → p_1Line(((0, 0) * matrix1) + u, ((1, 0) * matrix1) + u) → q_1Line(((0, -1) * matrix1) + u, ((1, -1) * matrix1) + u) → r_1Line(((0, -2) * matrix1) + u, ((1, -2) * matrix1) + u) → s_1Line(((0, -3) * matrix1) + u, ((1, -3) * matrix1) + u) → t_1Line(((0, -4) * matrix1) + u, ((1, -4) * matrix1) + u) → a_2Line(((0, -5) * matrix1) + u, ((1, -5) * matrix1) + u) → b_2Line(((0, -6) * matrix1) + u, ((1, -6) * matrix1) + u) → c_2Line(((0, -7) * matrix1) + u, ((1, -7) * matrix1) + u) → d_2Line(((0, -8) * matrix1) + u, ((1, -8) * matrix1) + u) → e_2Line(((0, -9) * matrix1) + u, ((1, -9) * matrix1) + u) → f_2Vector((x(A), 0)) → vAngle(v, u) → αLine(C, D) → g_2Line(C_1, D_1) → h_2Point(b) → EPoint(a) → F