
维维安定理演示
几何画板及绘图内容加载中,请稍等……
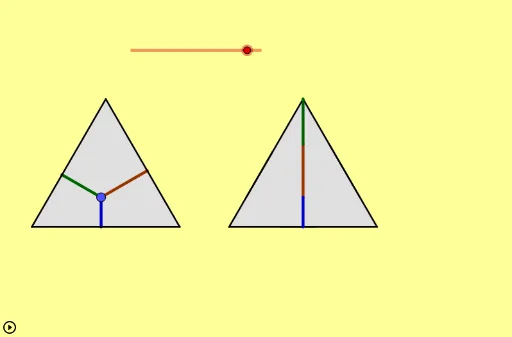
①本范例演示维维安定理在三角形内的应用,即三角形的重心到三边的距离之和等于该三角形高的三分之一;②涉及核心数学概念包括三角形重心、高、距离、维维安定理;③作图要点:使用Circle(圆)、Point(点)、Translate(平移)、Polygon(多边形)、OrthogonalLine(垂线)、Intersect(交点)、Line(直线)、Segment(线段)、Centroid(重心)、Max(最大值)、Rotate(旋转)、Midpoint(中点)、Vector(向量)等命令和对象构建三角形、高、重心及相关线段;④适合高中及以上数学学习者和教师用于理解和验证维维安定理。
GeoGebra 命令及参数
Circle(V, W) → c_1Point(c_1, b_1 / 8) → DTranslate(D, Vector[(c * Vector[(4, 0)])]) → D'Translate(A, Vector[(c * Vector[(4, 0)])]) → A'Point(xAxis) → BTranslate(B, Vector[(c * Vector[(4, 0)])]) → B'Polygon(A, B, 3) → poly1, f, g, h, COrthogonalLine(D, Segment[A, C]) → jIntersect(j, Segment[A, C]) → FTranslate(F, Vector[(c * Vector[(4, 0)])]) → F'OrthogonalLine(D, Segment[B, C]) → iIntersect(i, Segment[B, C]) → ETranslate(E, Vector[(c * Vector[(4, 0)])]) → E'Line(D', Rotate[E', 30°, D']) → pLine(D', Rotate[E', (-(30°)), D']) → qTranslate(C, Vector[(c * Vector[(4, 0)])]) → C'_1Segment(A', C'_1) → sIntersect(s, Line[D', Rotate[F', (-(30°)), D']]) → KIntersect(q, s) → PTranslate(C, Vector[(c * Vector[(4, 0)])]) → C'Segment(B', C') → rIntersect(p, r) → HIntersect(q, r) → OCentroid(Polygon[O, P, C'_1]) → NIntersect(q, s) → JPolygon(K, D', J) → t1, j_2, k_2, d'Centroid(t1) → LMax(Min[a, 1], 0) → bSegment(D, ((1 - b) * D) + (b * F)) → nTranslate(poly1, Vector[(c * Vector[(4, 0)])]) → poly1'OrthogonalLine(D, Segment[A, B]) → kIntersect(k, Segment[A, B]) → GSegment(D, ((1 - b) * D) + (b * G)) → lSegment(D, ((1 - b) * D) + (b * E)) → mTranslate(m, Vector[(c * Vector[(4, 0)])]) → m'Translate(G, Vector[(c * Vector[(4, 0)])]) → G'Translate(A, Vector[(c * Vector[(4, 0)])]) → A'_1Translate(B, Vector[(c * Vector[(4, 0)])]) → B'_1Segment(A'_1, B'_1) → tIntersect(q, r) → ISegment(K, ((1 - d) * K) + (d * J)) → j_1Segment(H, ((1 - d) * H) + (d * I)) → k_1Polygon(H, I, D') → t2, l_1, h_2, i_2Centroid(t2) → MRotate(Rotate[K, ((-e) * 120°), L], ((-o) * 120°), N) → K'Rotate(Rotate[J, ((-e) * 120°), L], ((-o) * 120°), N) → J'Rotate(Rotate[D', ((-e) * 120°), L], ((-o) * 120°), N) → D''Translate(Rotate[H, ((-o) * 120°), N], Vector[((0.5 * u) * Vector[K', H])]) → H'Translate(Rotate[I, ((-o) * 120°), N], Vector[((0.5 * u) * Vector[K', H])]) → I'Translate(Rotate[D', ((-o) * 120°), N], Vector[((0.5 * u) * Vector[K', H])]) → D''_1Intersect(p, t) → QLine(D', Rotate[G', 30°, D']) → m_1Intersect(m_1, t) → RSegment(R, ((1 - d) * R) + (d * Q)) → q_1Midpoint(Segment[A, B]) → SMidpoint(Segment[C, B]) → TMidpoint(Segment[C, A]) → UPolygon(D', R, Q) → t3, q_2, r_1, r_2Translate(D', Vector[(u * Vector[G, S])]) → D''_2Translate(R, Vector[(u * Vector[G, S])]) → R'Translate(Q, Vector[(u * Vector[G, S])]) → Q'Segment(A, B) → s_1Segment(C, B) → t_1Segment(C, A) → a_1Line(D', t) → f_1Intersect(s, f_1) → ZIntersect(r, k_1) → A_1Intersect(r, k_1) → B_1Intersect(f_1, r) → C_1Rotate(Polygon[Z, C_1, ((1 - e) * C') + (e * Mirror[C', Segment[Z, C_1]])], ((-u) * 60°), C_1) → t4Vector((x(C) - x(D), 0)) → vSegment(Z, ((1 - d) * Z) + (d * C_1)) → g_1Rotate(Segment[Translate[D', Vector[(o * Vector[F', Z])]], Translate[D_1, Vector[(o * Vector[F', Z])]]], ((-u) * 60°), C_1) → m'_1Rotate(Translate[n, Vector[(c * Vector[(4, 0)]) + (o * Vector[F', Z])]], ((-u) * 60°), C_1) → n'Translate(l, Vector[(c * Vector[(4, 0)]) + (w * v)]) → l'